 Référentiel
 Recherche
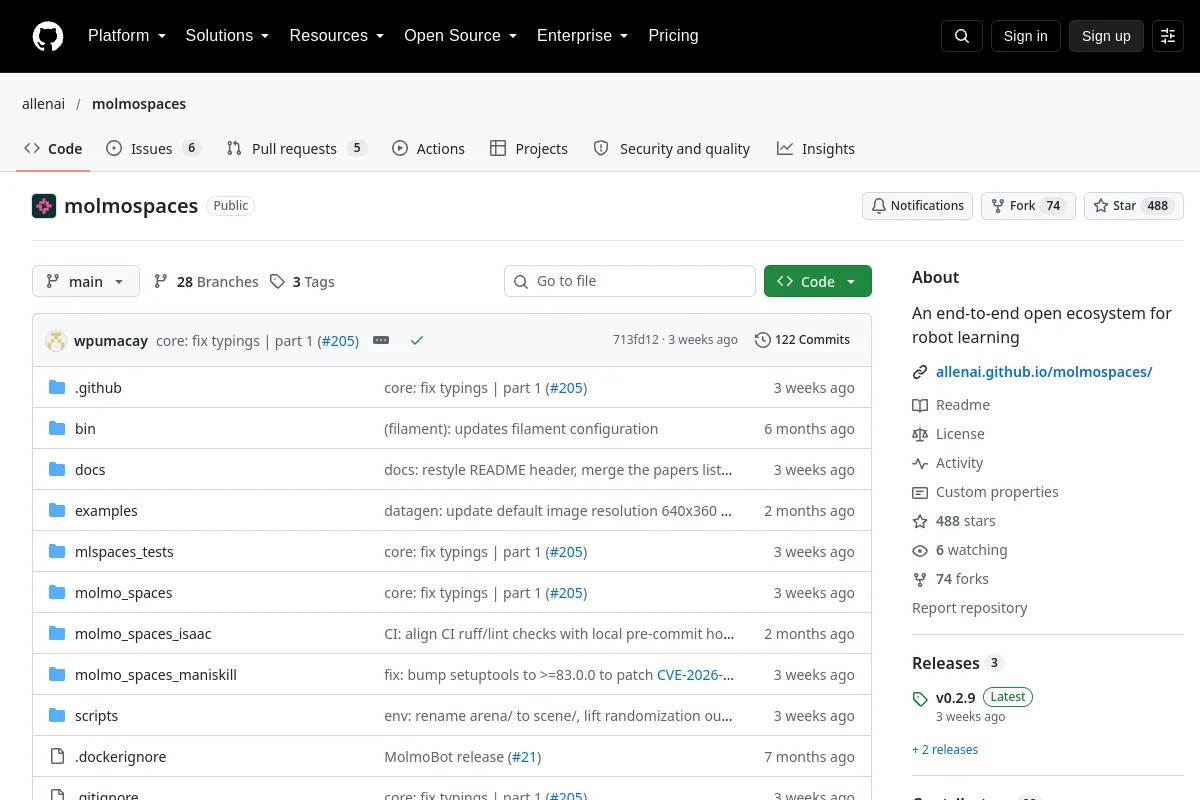
molmospaces · allenai
Un écosystème ouvert pour l'apprentissage des robots.
Cadres d'apprentissage des robots
Modèles / Recherche
Ressources de modèles de manipulation de robots de l'Allen Institute for AI.

Ressources de modèles de manipulation de robots de l'Allen Institute for AI.
Comparez les entrées d’observation, les représentations d’actions, les données d’adaptation et les exigences d’inférence. Les licences de code et les licences de poids de modèle peuvent différer ; examinez les deux avant le déploiement. Un référentiel source peut avoir une licence de code ouvert tandis que ses points de contrôle ont des termes distincts.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Recherche
Un écosystème ouvert pour l'apprentissage des robots.
Cadres d'apprentissage des robots