 Repository
Software / Forschung
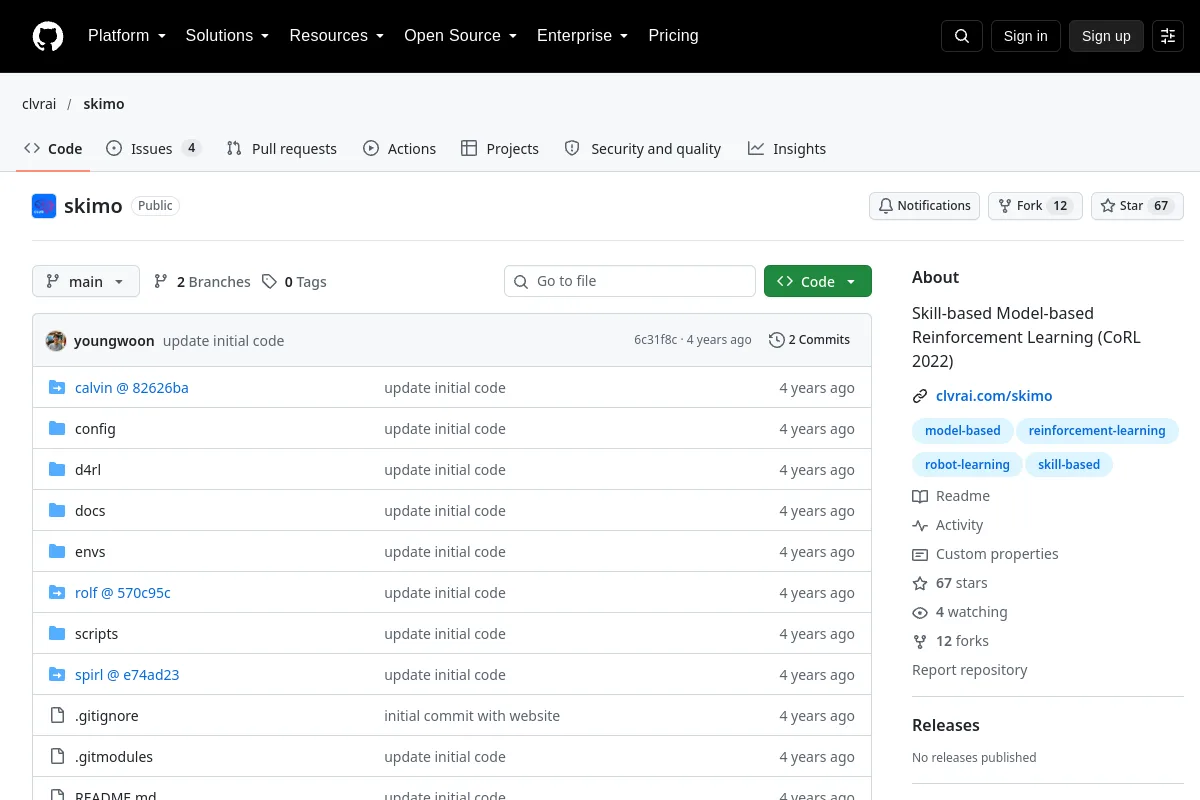
skimo · clvrai
Forschungscode für fähigkeitsbasiertes, modellbasiertes Verstärkungslernen.
Übersicht
Forschungscode für fähigkeitsbasiertes, modellbasiertes Verstärkungslernen.
Zusammenfassung des Herausgebers: „Skill-based Model-based Reinforcement Learning (CoRL 2022)“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Projektinformationen
- Betreuer
- clvrai
- Primärsprache
- Python
- Repository-Code-Lizenz
- Nicht angegeben
- Modellgewichtslizenz
- Nicht aufgezeichnet
- Datensatzlizenz
- Nicht aufgezeichnet
- Hardware-Design-Lizenz
- Nicht aufgezeichnet
- Wartung
- Nicht in den zuletzt erfassten Metadaten archiviert
- Letzter beobachteter Repository-Push
- 2022-10-31
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Dokumentationsabschnitte
- Skill-based Model-based Reinforcement learning (SkiMo)
- Files and Directories
- Prerequisites
- Installation
- Download Offline Datasets
- Navigate to the data directory
Durchsuchen Sie die Kategorien dieser Ressource
Entdecken Sie verwandte Sammlungen
Durchsuchen Software →Mehr drin Software
Repository

 Repository
 Open Source
dreamer · danijar
Dreamer-Implementierung zum Erlernen von Kontrollverhalten mit latenten Weltmodellen.
Bewegungsplanung und -steuerung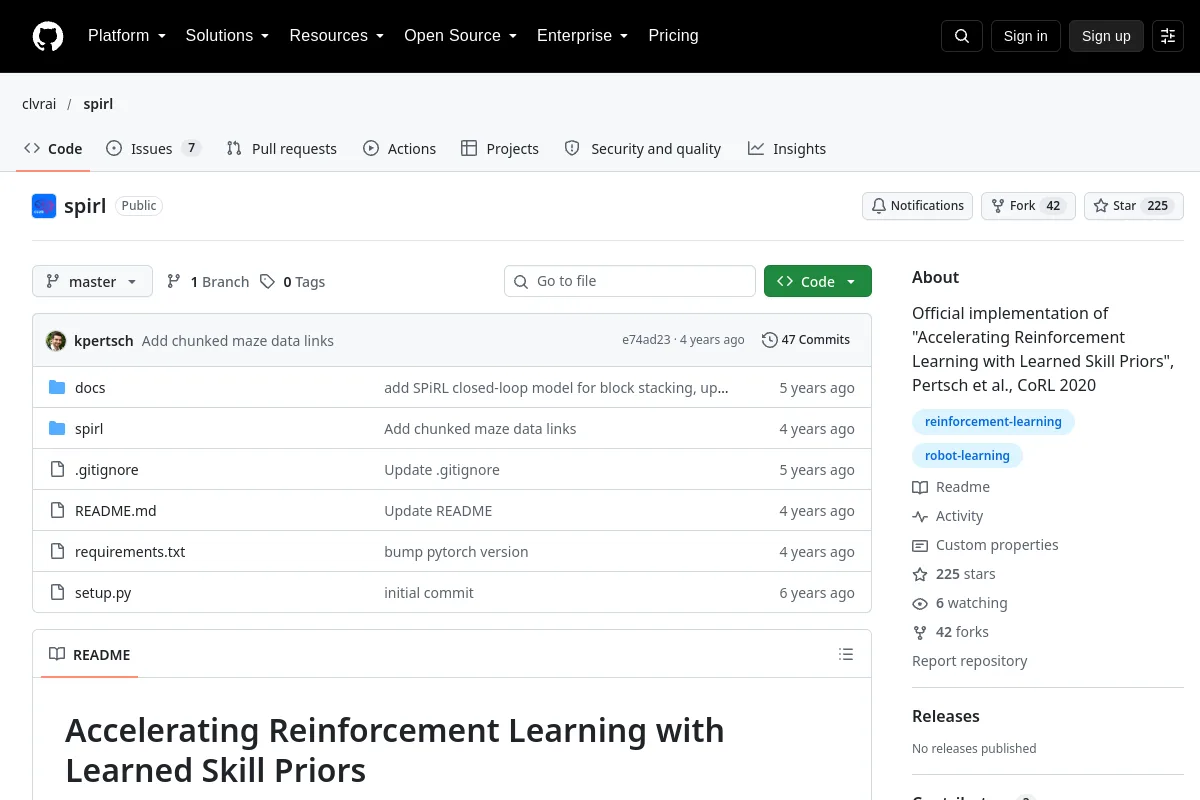 Repository
 Forschung
spirl · clvrai
Forschungscode für verstärktes Lernen mit erlernten Fertigkeitsprioritäten.
Frameworks für das Lernen von Robotern