 Repozytorium
 Badania
open quadruped · adham-elarabawy
open-quadruped to projekt czteronożnego robota wydrukowanego w 3D z generowaniem chodu i kontrolą pozycji ciała.
Sprzęt do majsterkowania i edukacji
Sprzęt / Badania
Czteroosobowy robot wydrukowany w 3D samodzielnie.
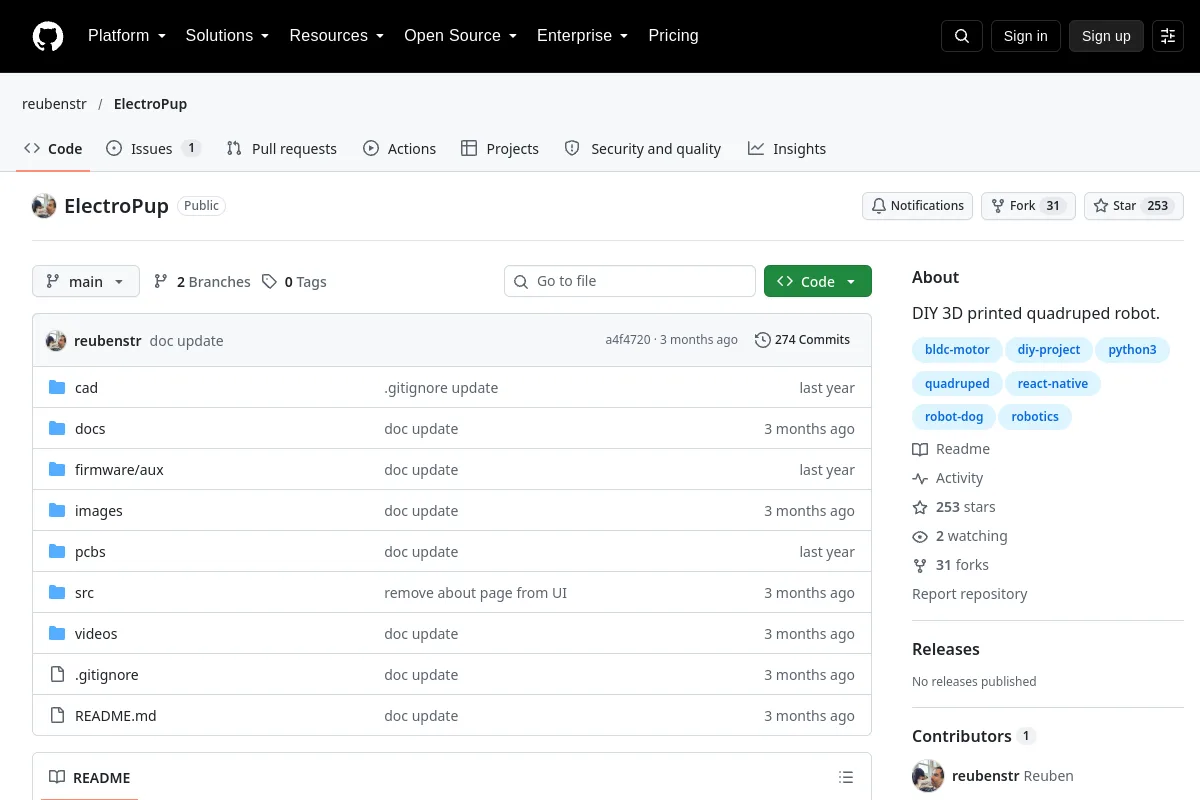
Czteroosobowy robot wydrukowany w 3D samodzielnie.
Sprawdź pliki projektowe, zestawienia materiałów, instrukcje montażu i interfejsy elektryczne/mechaniczne. Dostępność, cena i kompatybilność muszą zostać potwierdzone dla konkretnej wersji.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
open-quadruped to projekt czteronożnego robota wydrukowanego w 3D z generowaniem chodu i kontrolą pozycji ciała.
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oprogramowanie oparte na ROS do eksperymentów w zakresie chodu i lokomocji czworonogów.
Symulacja i fizyka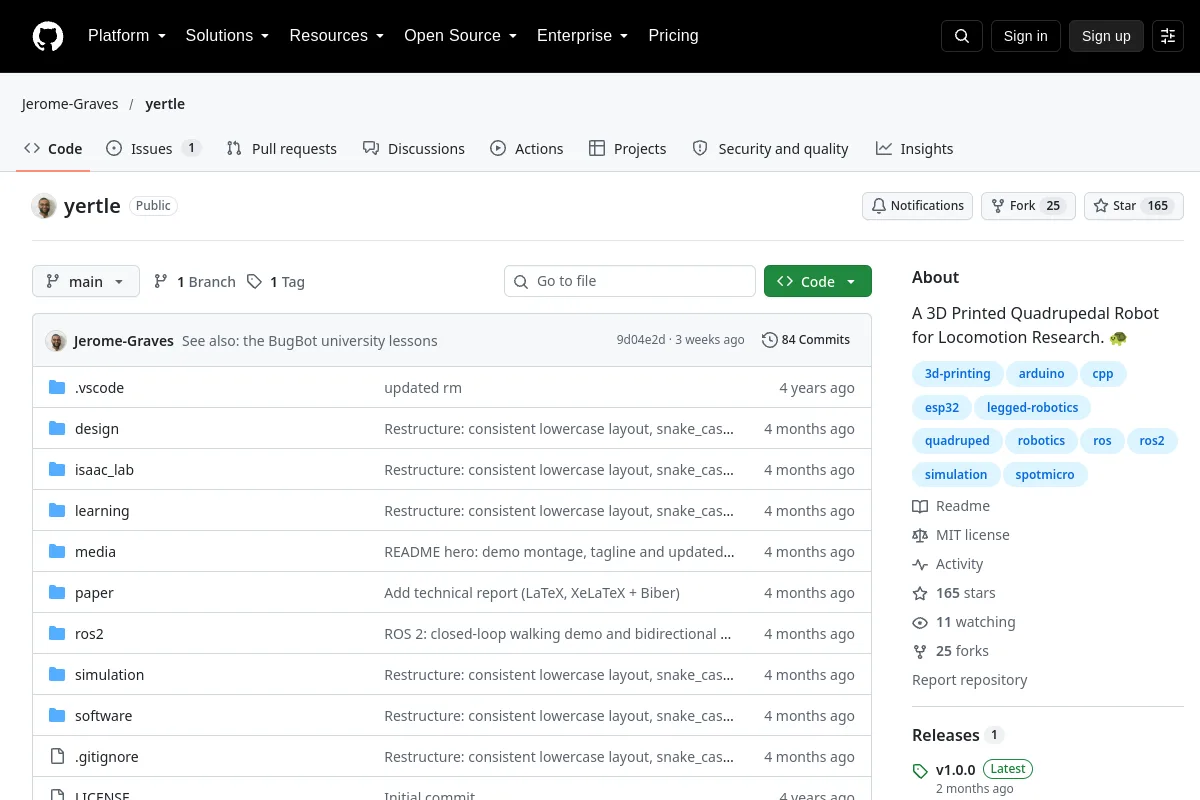 Repozytorium
 Otwarte źródło
Czteronożny robot wydrukowany w 3D do badań lokomocji. :żółw:
Sprzęt do majsterkowania i edukacji