 Repozytorium
 Badania
Robotics Toolbox for Python
Narzędzia i przykłady Pythona do edukacji w zakresie robotyki i eksploracji algorytmów.
Kursy i dokumentacja
Badania i nauka / Badania
To jest repozytorium kursu ROS2 Autonomous Driving i SLAM przy użyciu NAV2 z TurtleBot3 na Udemy.
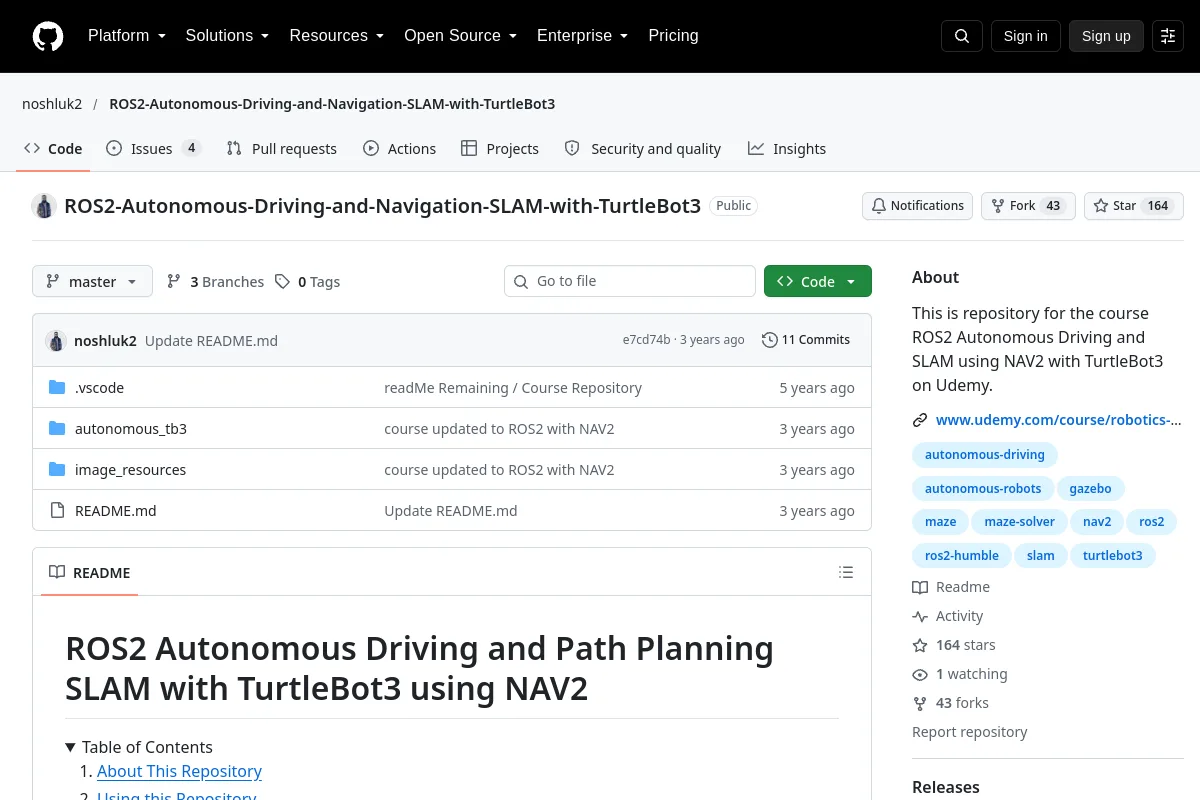
To jest repozytorium kursu ROS2 Autonomous Driving i SLAM przy użyciu NAV2 z TurtleBot3 na Udemy.
Cel wydawcy: To jest repozytorium kursu ROS2 Autonomous Driving i SLAM przy użyciu NAV2 z TurtleBot3 na Udemy.
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Narzędzia i przykłady Pythona do edukacji w zakresie robotyki i eksploracji algorytmów.
Kursy i dokumentacja Repozytorium
 Otwarte źródło
Samouczek dotyczący kinematyki różnicowej manipulatora
Kursy i dokumentacja Repozytorium
 Repozytorium
 Otwarte źródło
Angielska wersja 14 wykładów na temat wizualnego SLAM.
Kursy i dokumentacja Repozytorium
 Badania
zenoh-plugin-ros2dds zapewnia wtyczkę Zenoh i mostek do komunikacji ROS 2 przez DDS.
Normy i zbiory referencyjne Repozytorium
 Badania
Embodied AI Lab to centrum badawcze zajmujące się VLA, infrastrukturą danych i oceną robotyki.
Normy i zbiory referencyjne