 Bewaarplaats
 Onderzoek
Robotics Toolbox for Python
Python-tools en voorbeelden voor robotica-educatie en algoritmeverkenning.
Cursussen & documentatie
Onderzoek en leren / Onderzoek
Dit is de repository voor de cursus ROS2 Autonomous Driving en SLAM met behulp van NAV2 met TurtleBot3 op Udemy.
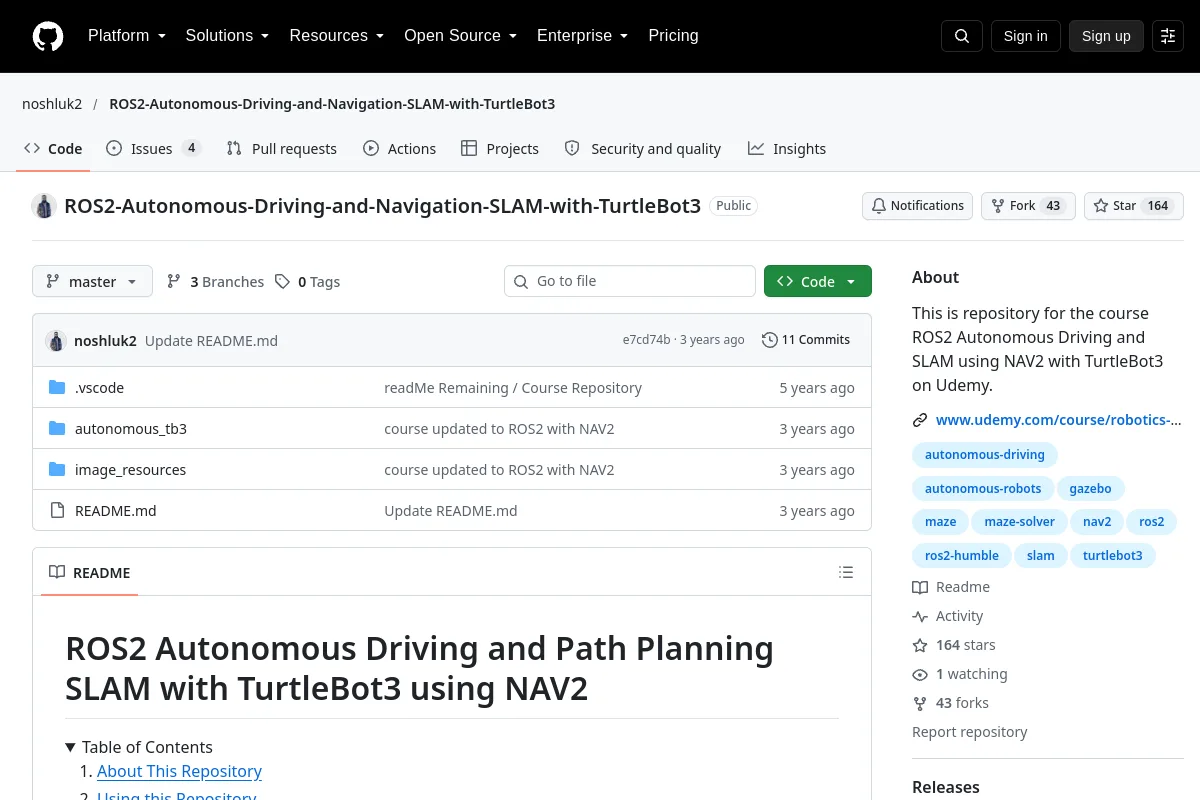
Dit is de repository voor de cursus ROS2 Autonomous Driving en SLAM met behulp van NAV2 met TurtleBot3 op Udemy.
Doel van de uitgever: Dit is de opslagplaats voor de cursus ROS2 Autonomous Driving en SLAM met behulp van NAV2 met TurtleBot3 op Udemy.
Gebruik de bron om robotica-concepten, voorbeelden en referenties te verkennen. Bronmateriaal kan historisch zijn; controleer de toepasselijke versie en context.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Onderzoek
Python-tools en voorbeelden voor robotica-educatie en algoritmeverkenning.
Cursussen & documentatie Bewaarplaats
 Open-source
Een tutorial over differentiële kinematica van de manipulator
Cursussen & documentatie Bewaarplaats
 Bewaarplaats
 Open-source
De Engelstalige versie van 14 lezingen over visuele SLAM.
Cursussen & documentatie Bewaarplaats
 Onderzoek
zenoh-plugin-ros2dds biedt een Zenoh-plug-in en bridge voor ROS 2-communicatie via DDS.
Normen & referentiecollecties Bewaarplaats
 Onderzoek
Embody AI Lab is een onderzoekscentrum dat zich bezighoudt met VLA, data-infrastructuur en robotica-evaluatie.
Normen & referentiecollecties