 Bewaarplaats
 Onderzoek
Sophus · strasdat
Eigen-gebaseerde C++ Lie-groepbibliotheek voor geometrische berekeningen.
Waarneming & geometrie
Onderzoek en leren / Onderzoek
Je kunt slam stap voor stap leren, er zijn veel tutorials
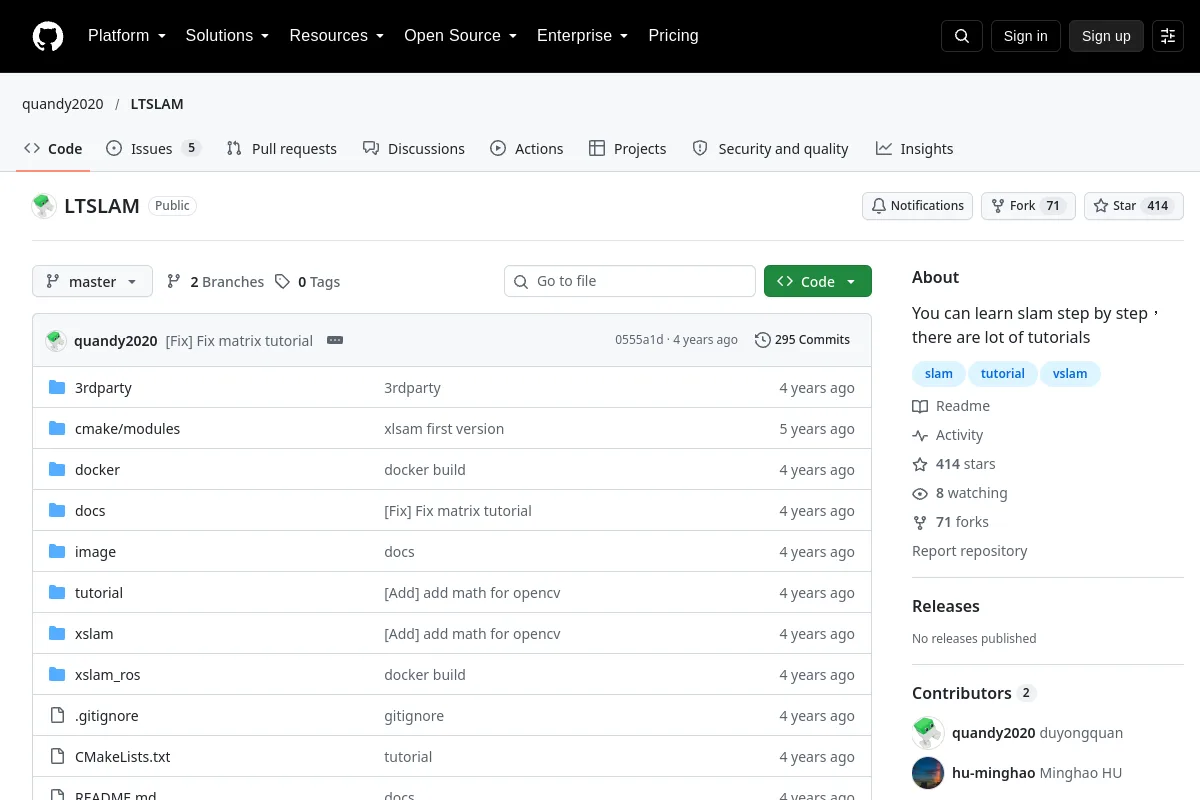
Je kunt slam stap voor stap leren, er zijn veel tutorials
Gebruik de bron om robotica-concepten, voorbeelden en referenties te verkennen. Bronmateriaal kan historisch zijn; controleer de toepasselijke versie en context.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Onderzoek
Eigen-gebaseerde C++ Lie-groepbibliotheek voor geometrische berekeningen.
Waarneming & geometrie Bewaarplaats
 Open-source
Computervisiebibliotheek voor beeldverwerking, kalibratie en perceptie.
Waarneming & geometrie