 代码仓库
数据集 / 科研
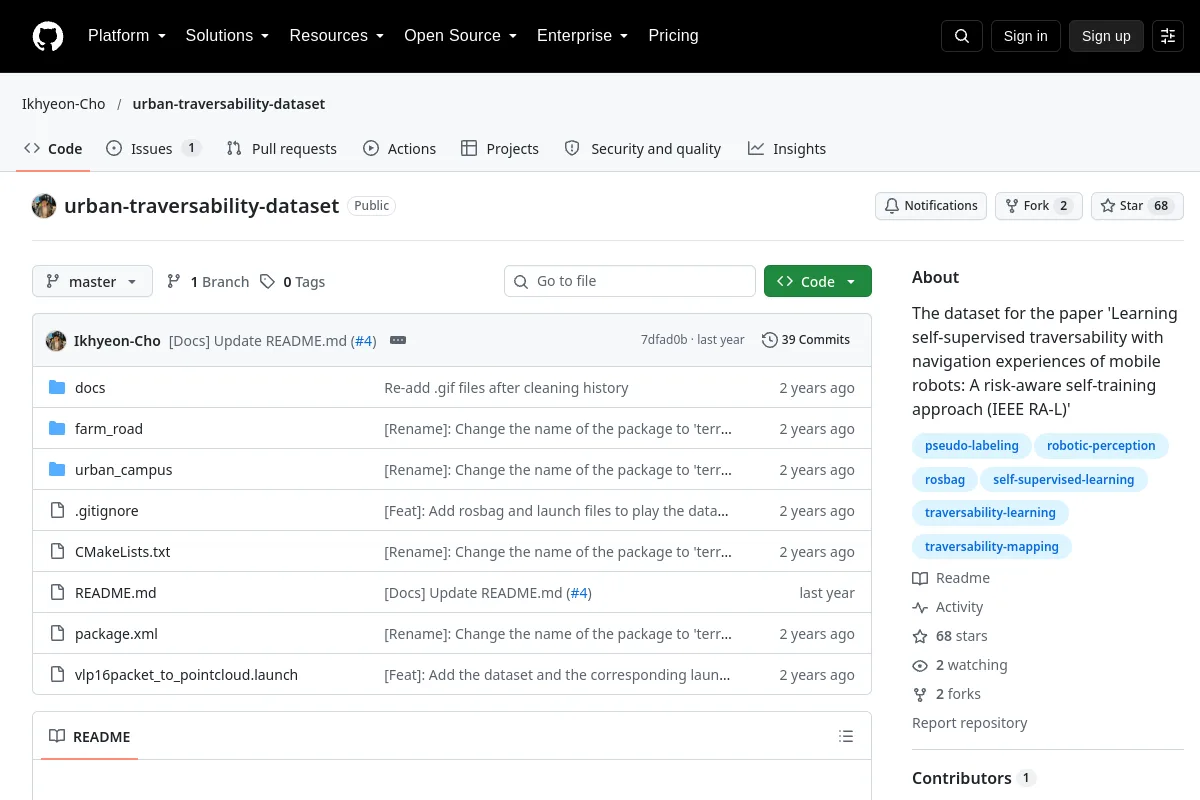
urban-traversability-dataset · Ikhyeon-Cho
论文“利用移动机器人的导航经验学习自我监督的可遍历性:风险感知自我训练方法(IEEE RA-L)”的数据集
概述
The dataset for the paper 'Learning self-supervised traversability with navigation experiences of mobile robots:A risk-aware self-training approach (IEEE RA-L)'<br><br>Review the data card, embodiment, schema, collection conditions and dataset-specific license before use. Data access and fit for a particular training setup need separate confirmation.
项目信息
- 维护者
- Ikhyeon-Cho
- 主要语言
- CMake
- 存储库代码许可证
- 未指定
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2025-05-25
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。
文档部分
- Urban Traversability Dataset
- Why we made custom dataset
- About the dataset
- Get the Data
- Download
- Play










