 代码仓库
科研与学习 / 科研
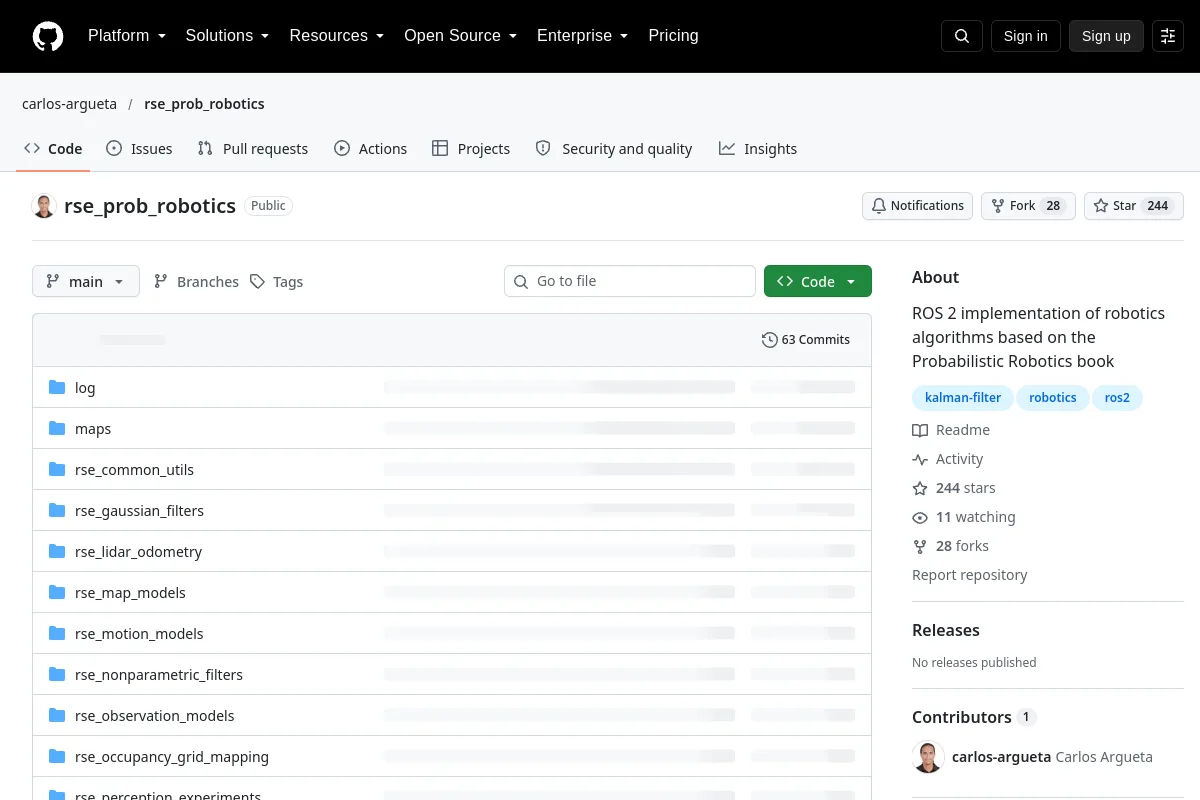
rse_prob_robotics · carlos-argueta
基于概率机器人学书籍的机器人算法的ROS 2实现
概述
ROS 2 implementation of robotics algorithms based on the Probabilistic Robotics book
Use the source to explore robotics concepts, examples and references. Source material may be historical; check the applicable version and context.
项目信息
- 维护者
- carlos-argueta
- 主要语言
- Jupyter Notebook
- 存储库代码许可证
- 未指定
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2026-06-06
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。
文档部分
- Introduction
- Gaussian Filters
- Nonparametric Filters
- Occupancy Grid Mapping
- Mobile Robot Localization (coming soon)
- Contact










