擦长台面时,人会顺着台边横挪一步,手不用抬,脸也不用转。让一台照着汽车方式开的小车做同样的动作,它却得先转向、挪一下,再转回来。TidyBot++ 的研究团队把这件小事变成了一个实验:只改同一台机器人的底盘控制,看看这块抹布还得绕多少路。
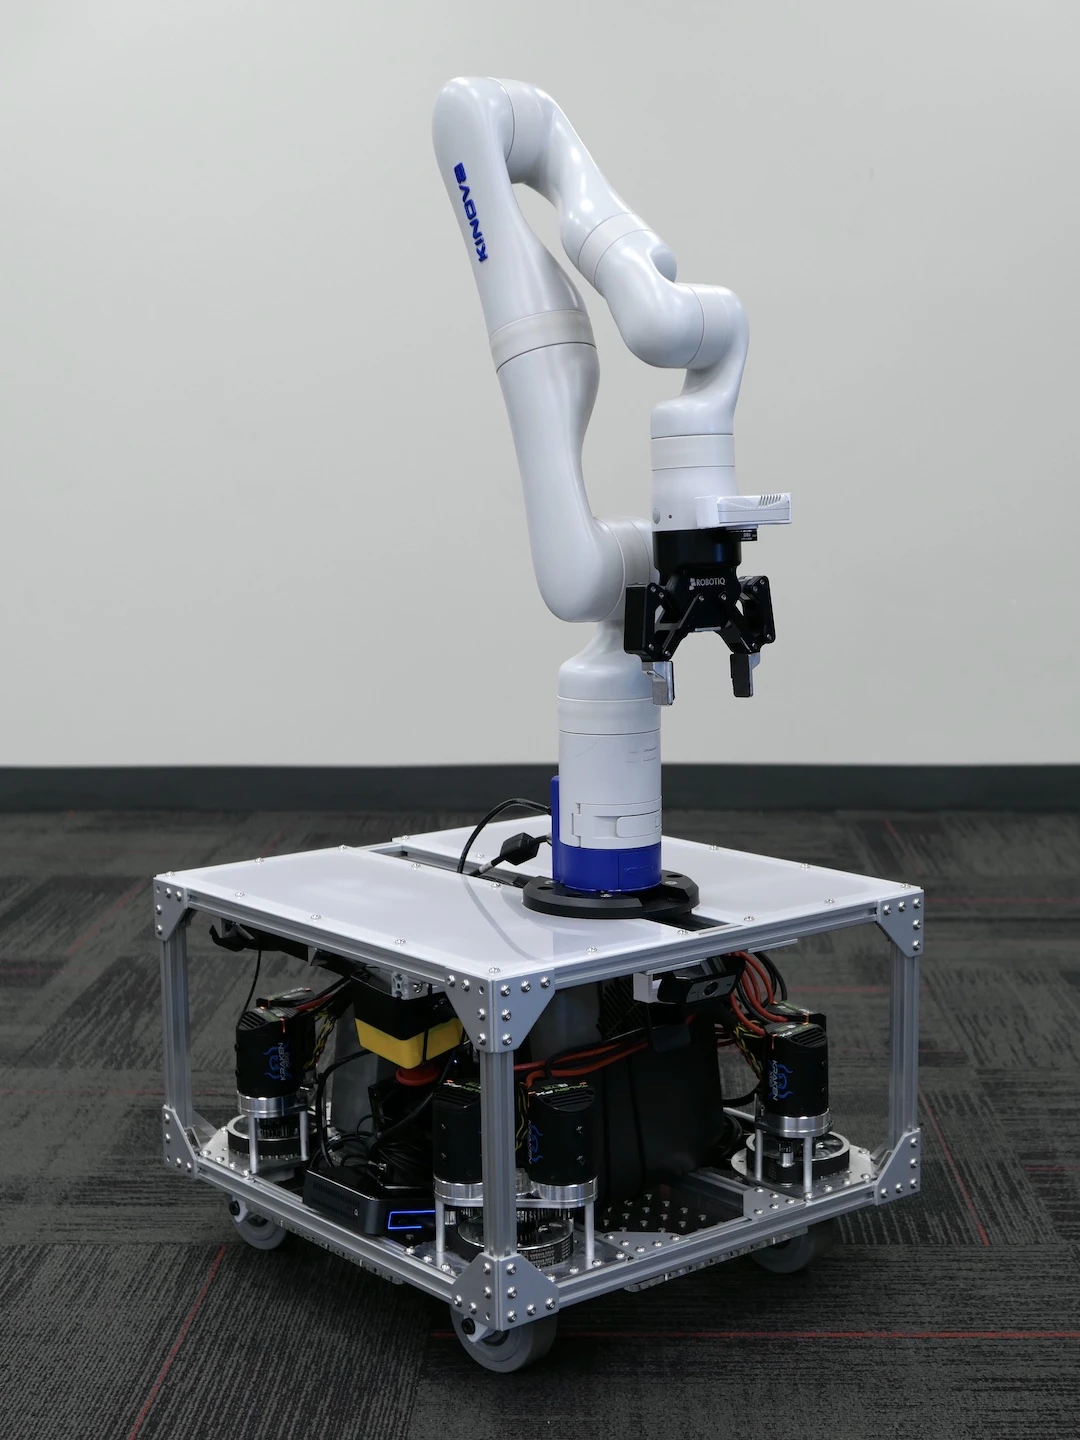
作者文档照片,不是本次实验的录像截图。TidyBot++ 的 Kinova 机械臂配置。照片:Jimmy Wu / TidyBot++ Docs,原图,CC BY 4.0。

四个主动脚轮,让车身朝向和移动方向分开
这台移动操作机器人由 Jimmy Wu 和来自普林斯顿大学、斯坦福大学及 Dexterity 的合作者开发。论文展示了机器人在真实公寓执行家务;但作者没有说明下文两种底盘模式的擦台面对照在哪里拍摄和记录。论文预印本于 2024 年 12 月 11 日提交,具体拍摄日期未披露。
看看办公室转椅的脚轮:从上方看,轮轴与竖直的脚轮回转轴错开,轮子会随着你推椅子的方向转过去。TidyBot++ 的四个脚轮也有这样的偏距,不过它们还有动力,能主动转向、主动滚动。底盘因此能把三个动作分开控制:前后、左右、转身。让它保持面朝台面往侧边挪,机械臂就更容易顺着台边够到下一段。
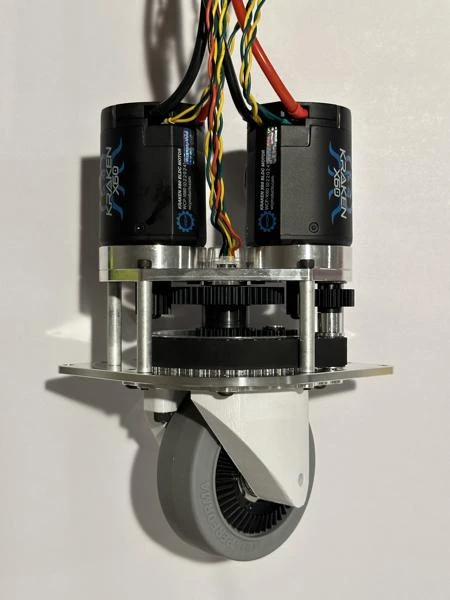
作者文档实物近照:脚轮总成。这里的关键是回转轴与滚动轮轴之间的偏距。照片:Jimmy Wu / TidyBot++ Docs,原图,CC BY 4.0。
同一台机器人,两种开法
作者把同一台 TidyBot++ 切成两种模式。全向模式可以直接横移;另一种在软件里加入差速行驶的约束,取消直接横移,让它像不会侧移的小车那样调整方向。比较的是操作者示教擦台面时,底盘走了多远:全向模式平均 2.03 米,差速模式平均 4.03 米。这两个数字来自论文第 4.2 节的示教记录,不是从项目页的四倍速剪辑里估出来的。
它说明了一个很实用的设计问题:如果任务需要手沿着一条边移动,底盘多出一个直接横移的自由度,底盘就可能少绕一些弯。这个结果只来自这一项任务和这一套设置,不能推出所有家务都更快,也不是 BotsTest 的独立实测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →