插网线时,插头碰到接口边缘,人会换个角度再试。对机器人来说,这个「没插进去」的瞬间也值得记录。智元机器人在 2026 年 9 月 3 日发布的 AgiBot World 2026 第三主题网页里,介绍了一批用 AGIBOT G2 采集的真实数据,覆盖工业和家庭任务。网线插入路由器是其中一项;该任务的具体拍摄日期、地点和结果没有单独公布。
这批数据共 11,430 段真实轨迹,覆盖 14 项任务。其中标为自主策略运行的记录包括 1,024 段成功、1,369 段失败。这些是整批的分类数量,不是插网线的成绩,也不是 G2 在所有任务上的成功率。团队不仅保留正确示范,还保留策略走偏以及必要时人接手纠正的记录,让研究者看见机器人实际会遇到什么状态。
BotsTest 原创示意,非实拍、非 BotsTest 实测。
插网线是任务例子,未公布单独结果;非实拍。
三种记录,分别回答三个问题
- 专家示范:「正确做法是什么?」人先把任务做一遍,留下参考。
- 自主运行:「交给现有策略,它实际上会怎么做?」成功与失败都记。
- 人工接手纠正:「它在哪一步偏离,人又从哪里接手?」这类轨迹把尝试、交接和后续纠正留在同一次记录里;不是说每次失败都有人接管。
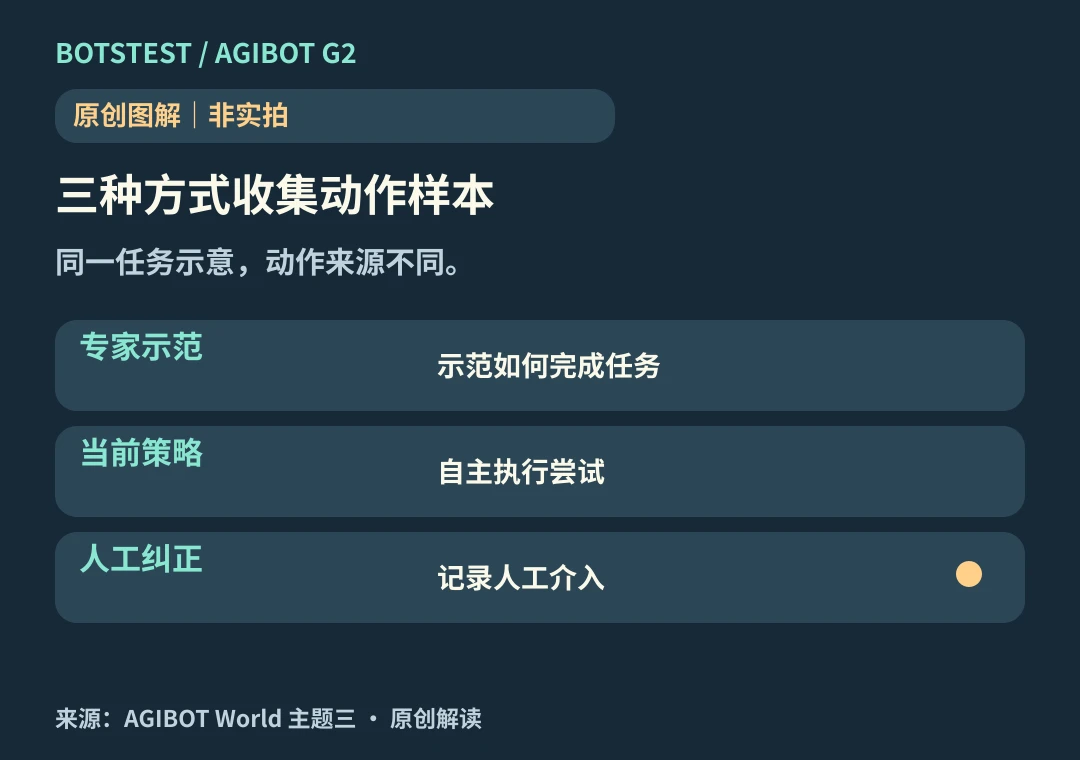
人工交接只出现在相应记录类型,不代表每次失败都有人接手。
如果只留成功示范,读者能看到动作怎么结束,却未必知道策略会在哪一步走到示范里没出现的位置。失败记录和接手点补的是这段信息。它们能提供研究线索,但这份发布没有证明某种训练方法让机器人表现提高了多少。
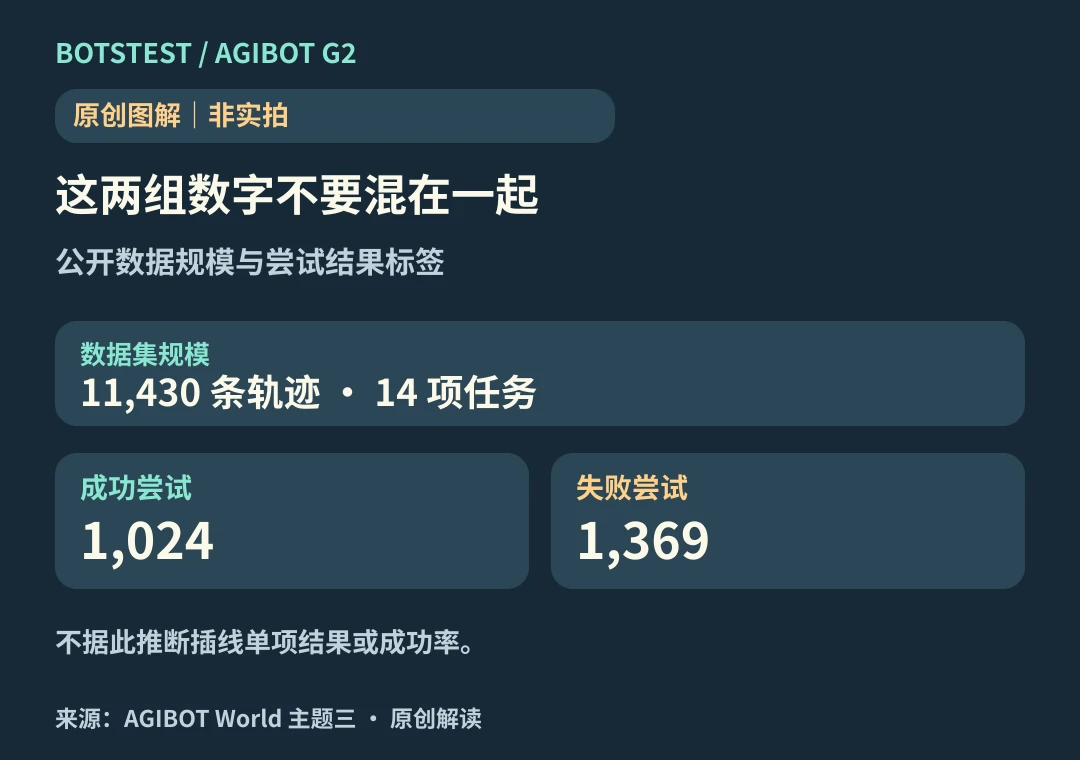
成功与失败是批次计数,不能当成插线成绩。
特色就在这里:数据集不只记「插进去了没有」,还想保留过程里值得学习的偏差。 文中的线缆动作是原创示意,不是这批数据中某次插网线失败的复现。
智元第三主题发布 · 官方数据卡 · 任务记录
原创图解,非实拍、非 BotsTest 实测。版权或署名问题,请通过本平台可用的联系或权利申诉入口提供链接及依据;核实后更正、替换或移除。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →