工人碰了一下机器人,它就知道该接手了。2015 年初,KUKA 的机器人生产团队在德国奥格斯堡自有工厂启用了一台装在 flexFELLOW 单元上的 LBR iiwa。工人触碰它发出程序启动信号,随后它紧固 KR QUANTEC 臂节上齿轮组件的螺丝。KUKA 没有披露具体启用日期。
为了让工人少做重复紧固,iiwa 接到触碰信号后先在工位上完成校准,再按规定顺序拧紧预先放入的螺丝。
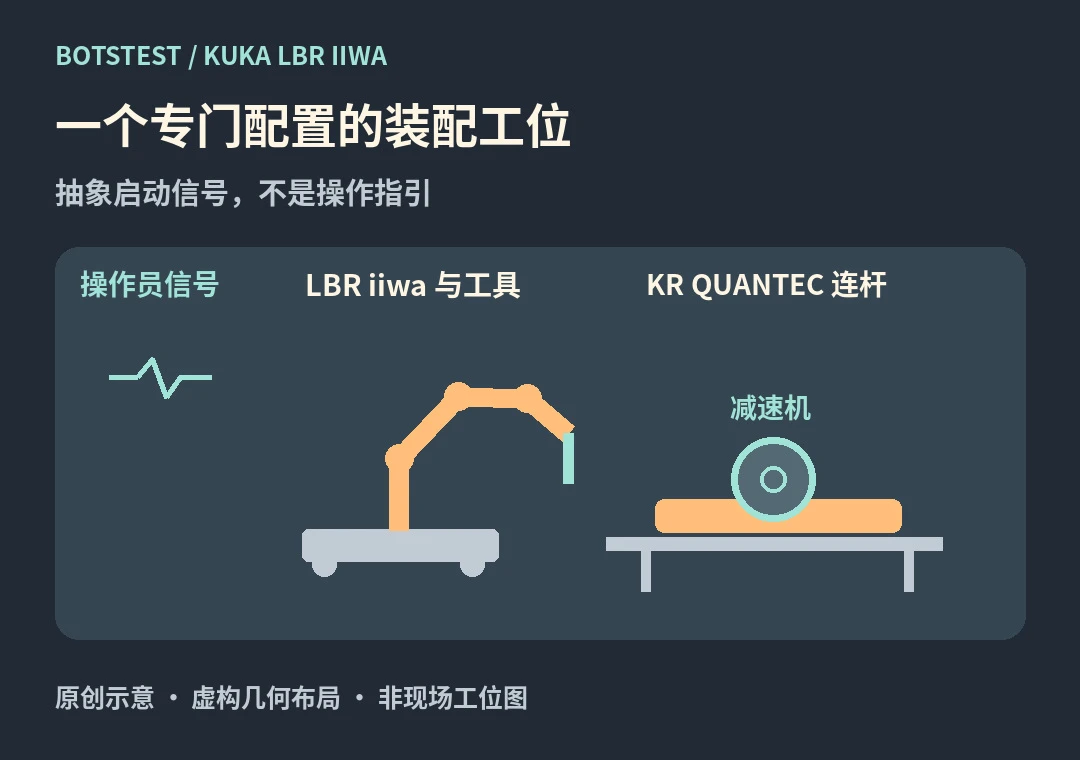
BotsTest 原创工位示意,非实拍,不作为安全操作指南。
一台机器人,装配另一台机器人
iiwa 是装配助手,KR QUANTEC 才是正在组装的机器人。工人把已放入螺丝的臂节装上托台,第二件到位后还要再触碰一次,才启动下一轮。年报照片说明提到 Kai Demele 和 Jasmin Bandasch 正在装载臂节,但没有指明是谁发出的启动信号。
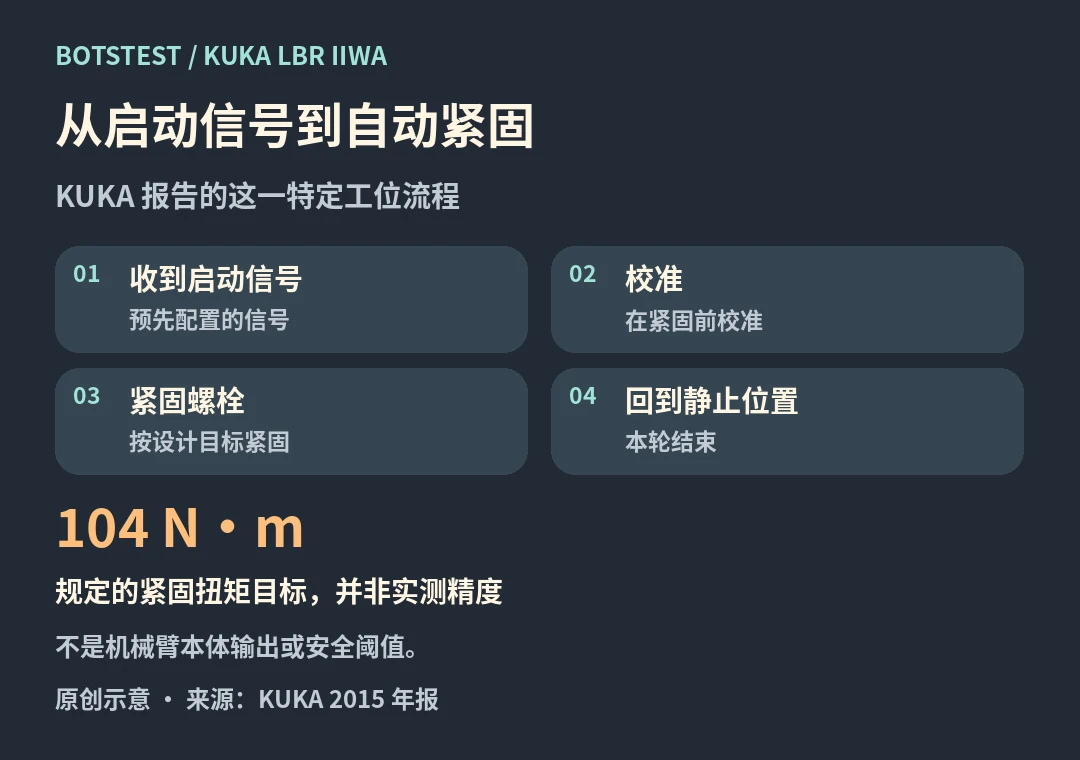
BotsTest 原创流程示意。104 N·m 为该工序的目标扭矩。
104 N·m 不是一次测量结果
这是该工序规定的紧固扭矩,不是每颗螺丝的实测值,也不是 iiwa 的关节额定扭矩。有意思的是这个交接:人确认零件准备好了,机器人接手把步骤按顺序做完。触碰是该工位配置的信号,不是通用操作建议。
资料:KUKA 应用案例、KUKA《Industry 4.0》历史资料,第 72–73 页、KUKA 2015 财年年报。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →