人练起身,最多弄脏一条裤子;一台人形机器人反复在地面试动作,代价没那么简单。傅利叶研究团队拿 GR-2 做了一个练习:先让控制策略在 Isaac Gym 里练习从地面起身,再把学到的控制动作迁移到实体机。NVIDIA 与傅利叶在 2024 年 11 月 6 日发布的报告里描述了这次迁移;那是报道日期,实体测试的日期和地点没有披露。
为了减少需要在真机上重复试动作的次数,他们先在虚拟环境练。在虚拟环境里,团队让强化学习策略在不同高度条件下练习,约 15 小时内完成约 3,000 次训练迭代,然后把策略输出的动作交给 GR-2 的硬件控制系统。那 3,000 次属于仿真训练,不是实机起身 3,000 次。
BotsTest 原创示意,非真机实验实拍。
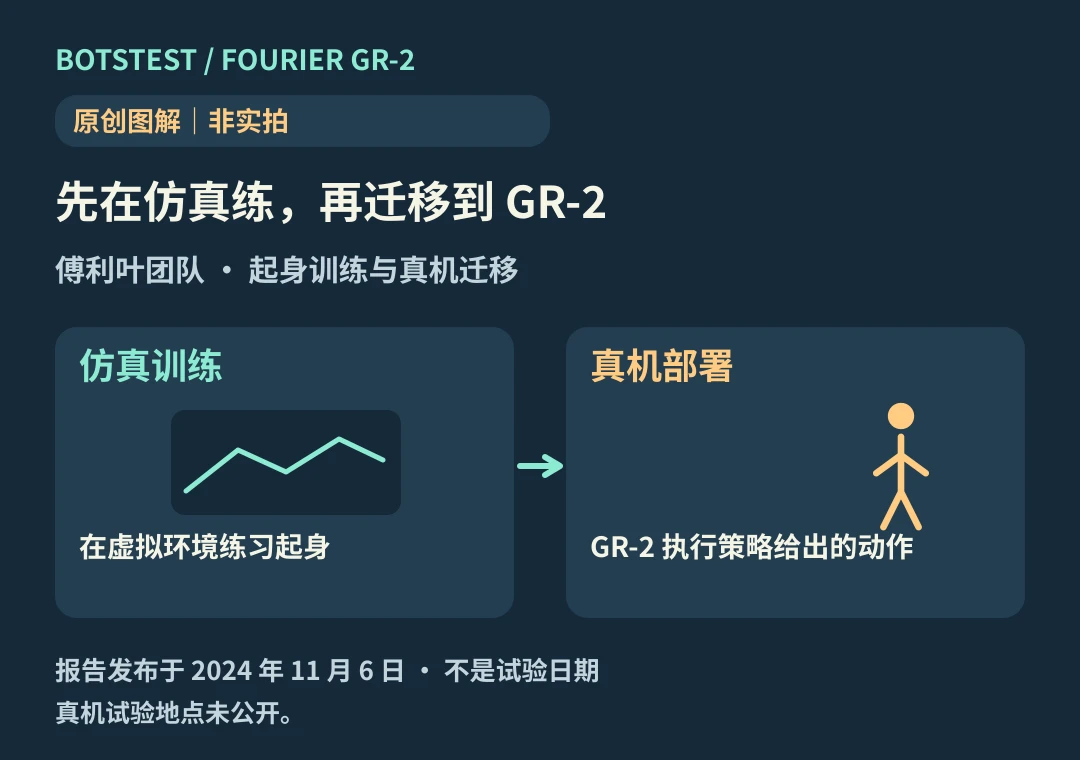
傅利叶报告把学习到的控制动作迁移到实体 GR-2。此图不是一次真实实验录像。
训练发生在左边,迁移发生在右边
在左边的虚拟环境里,条件可以换,策略可以反复尝试。右边的实体机却不运行这 3,000 次虚拟训练:它接收的是训练后策略给出的控制动作。把两边分开看,就知道报告说的究竟是「在仿真里学会一个动作」还是「把动作交给实体机」。傅利叶报告了后者,但没有给出足够细节让读者复核真实测试表现。
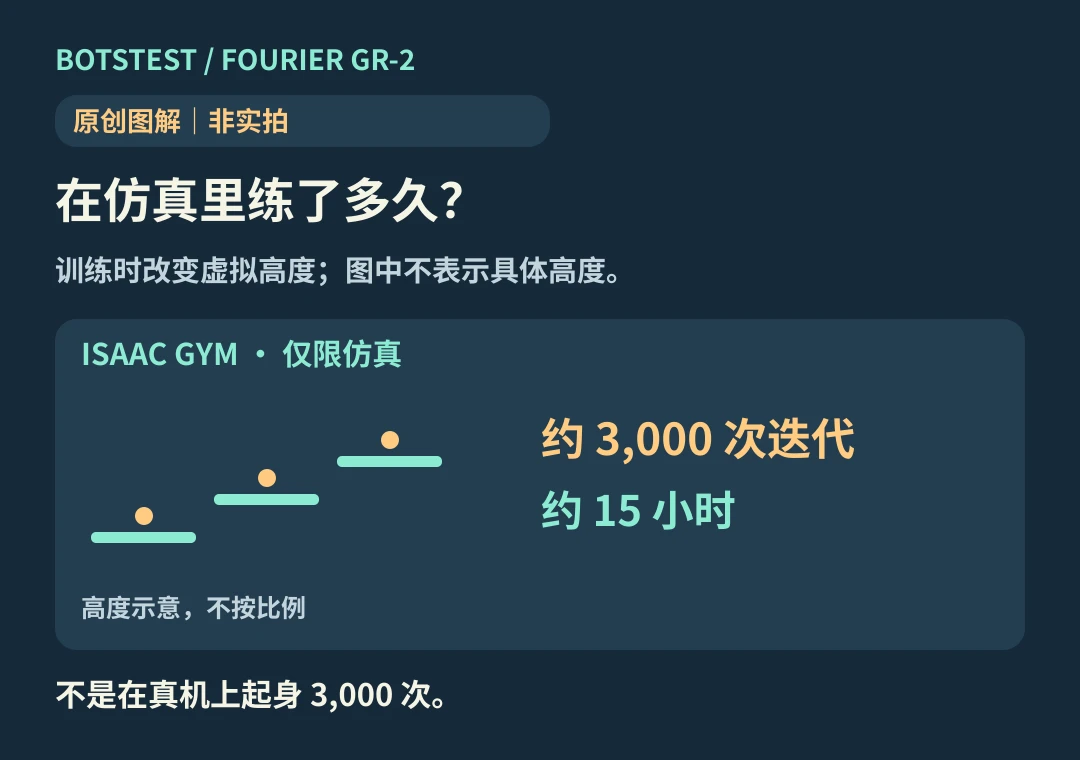
约 3,000 次迭代与约 15 小时都只描述仿真训练。
这也是我们画图时保留空白的地方。图里的高度只表示条件有变化,不是论文里的具体尺寸;箭头只表示策略输出到实体控制的方向,不是已公开的关节轨迹。报道也不能证明 GR-2 能自动发现自己摔倒,或能从所有姿势、在所有地面上起身。
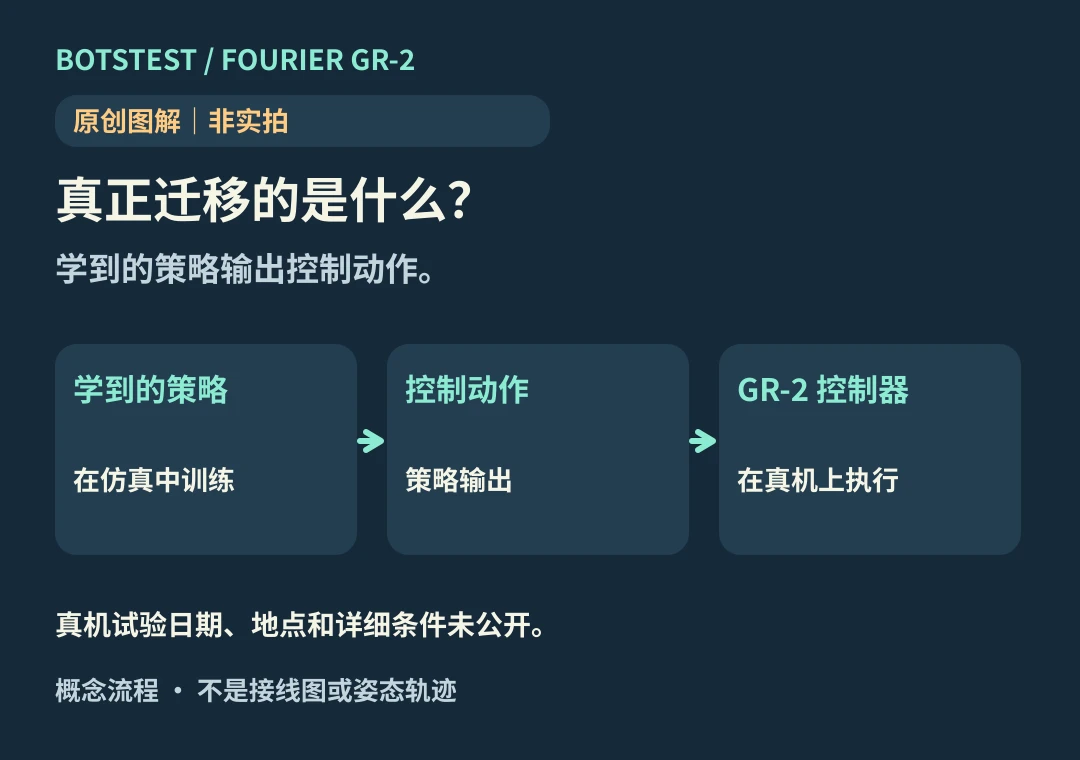
箭头只是机制示意,不表示原团队公开了真机姿态、轨迹或测试协议。
真正有意思的是:它把重复练习留在虚拟世界,把能否落地的问题带到实体控制上。 这比单看一条起身镜头,更能解释这次研究做了哪一步。
原始出处:NVIDIA 与傅利叶研究团队报告 · 傅利叶 GR-2 官方文档
画面:BotsTest 原创图解,非实拍、非 BotsTest 实测。版权或署名问题,请通过本平台可用的联系或权利申诉入口提供链接及依据;核实后更正、替换或移除。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →