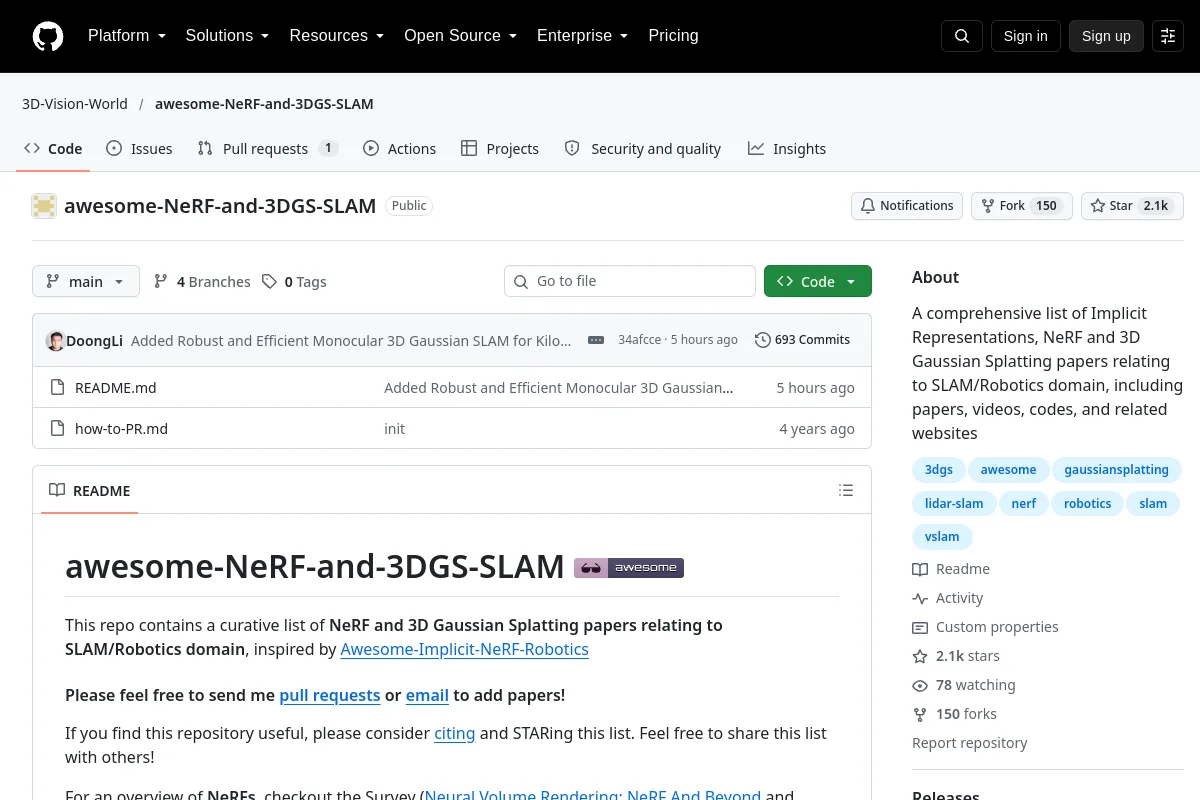
awesome NeRF och 3DGS SLAM samlar in implicit representationsforskning för SLAM och robotik.
Förlagssammanfattning: "En omfattande lista över implicita representationer, NeRF och 3D Gaussian Splatting-papper relaterade till SLAM/Robotics-domänen, inklusive papper, videor, koder och relaterade webbplatser"
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Projektinformation
Underhållare
3D-Vision-World
Primärt språk
Ej specificerat
Förvarskodlicens
Ej specificerat
Modellviktslicens
Ej inspelat
Dataset licens
Ej inspelat
Hårdvarudesignlicens
Ej inspelat
Underhåll
Ej arkiverad i senast registrerade metadata
Senast observerade repository push
2026-10-02
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
 Förvar
 Forskning