Schermafbeelding van bron · vastgelegd 2026-10-08 · visueel beoordeeld
Overzicht
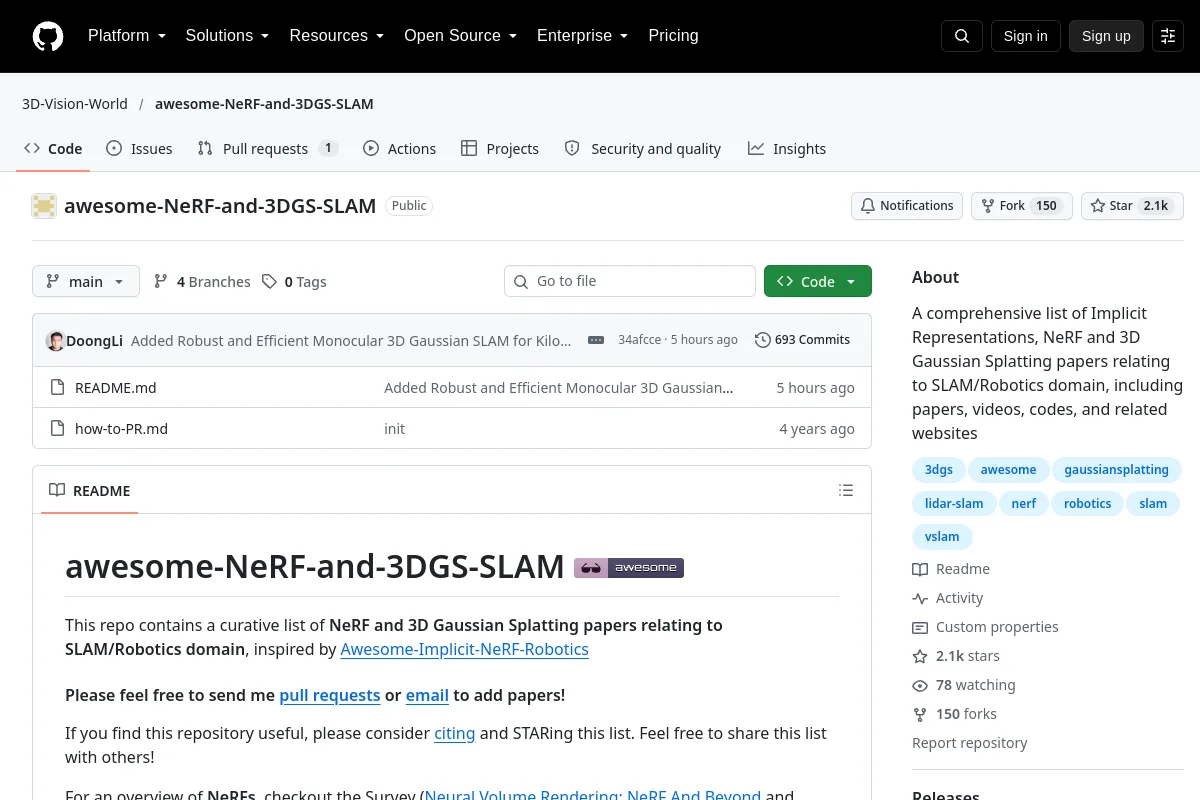
geweldige NeRF en 3DGS SLAM verzamelt impliciete representatieonderzoek voor SLAM en robotica.
Samenvatting van de uitgever: “Een uitgebreide lijst van impliciete representaties, NeRF en 3D Gaussian Splatting-papers met betrekking tot het SLAM/Robotics-domein, inclusief papers, video’s, codes en gerelateerde websites”
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Projectinformatie
Onderhouder
3D-Vision-World
Primaire taal
Niet gespecificeerd
Licentie voor repositorycode
Niet gespecificeerd
Modelgewicht licentie
Niet opgenomen
Dataset-licentie
Niet opgenomen
Hardware-ontwerplicentie
Niet opgenomen
Onderhoud
Niet gearchiveerd in de laatst opgenomen metadata
Laatst waargenomen opslagplaatspush
2026-10-02
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
 Bewaarplaats
 Onderzoek