 Référentiel
 Recherche
legged gym · leggedrobotics
Environnements Isaac Gym pour l'apprentissage des robots à pattes.
Cadres d'apprentissage des robots
Matériel / Source ouverte
Robot quadrupède open source pratique avec soudage de tôles et perception multimodale
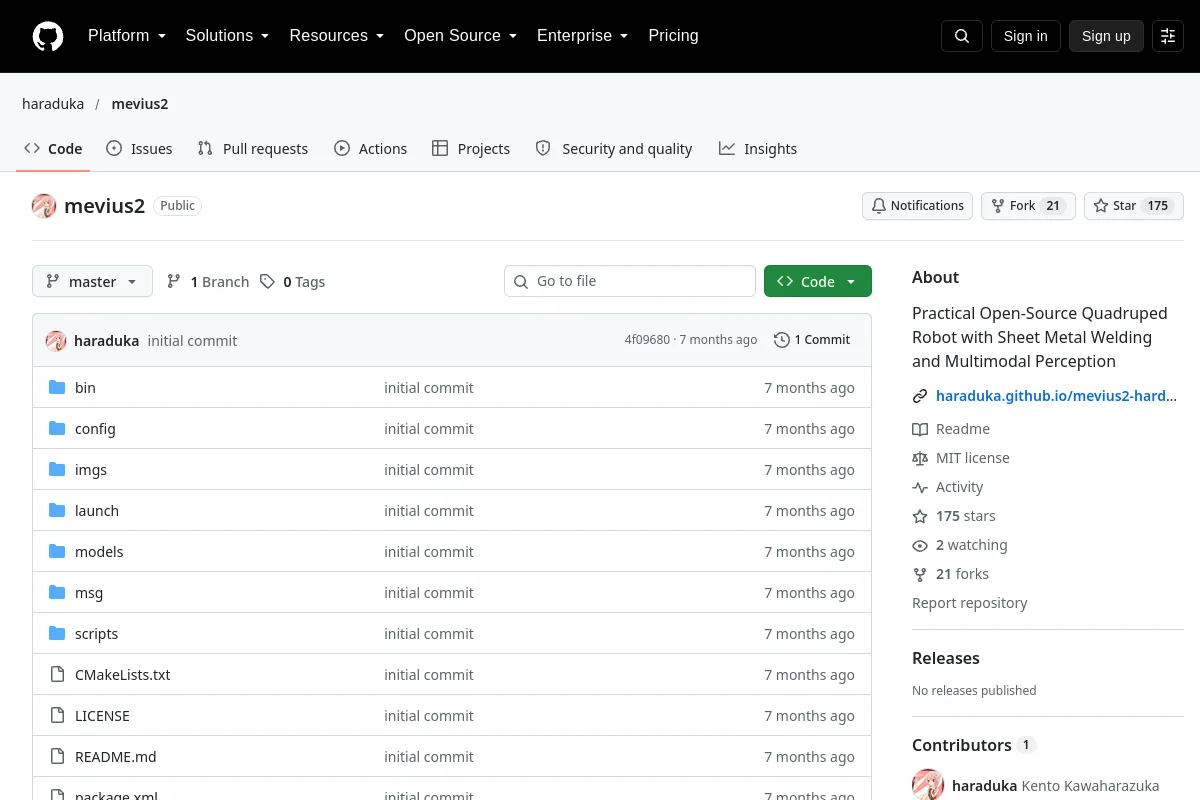
Robot quadrupède open source pratique avec soudage de tôles et perception multimodale
Inspecter les fichiers de conception, la nomenclature, les instructions d’assemblage et les interfaces électriques/mécaniques. La disponibilité, le prix et la compatibilité doivent être confirmés pour la version spécifique.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Recherche
Environnements Isaac Gym pour l'apprentissage des robots à pattes.
Cadres d'apprentissage des robots