 Repositorio
 Investigación
example robot data · Gepetto
Ejemplo de datos de robots recopila modelos URDF de robots para puntos de referencia y ejemplos.
Activos de escenas y objetos
Conjuntos de datos / Investigación
Datos de interacción humano-objeto para la investigación de reconstrucción de cuerpos y objetos.
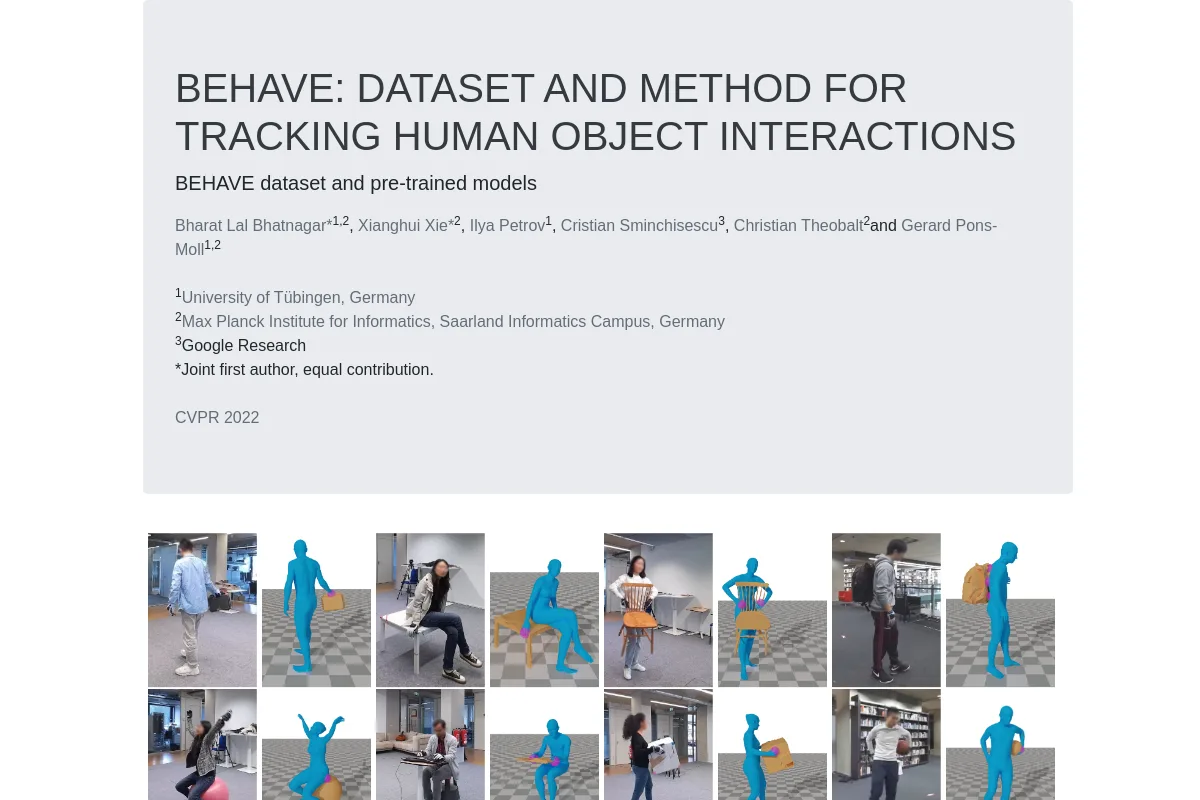
Datos de interacción humano-objeto para la investigación de reconstrucción de cuerpos y objetos.
Inspeccione la cobertura de tareas, las realizaciones de robots, los formatos de observación/acción y las licencias de datos. Verifique las condiciones de recolección y divisiones antes de utilizar demostraciones para capacitación o evaluación.
Repositorio
Investigación
Ejemplo de datos de robots recopila modelos URDF de robots para puntos de referencia y ejemplos.
Activos de escenas y objetos Repositorio
 Investigación
Activos de modelos de robots para experimentos de control y simulación MuJoCo.
Activos de escenas y objetos Repositorio
 Investigación
M2DGR: un conjunto de datos multimodal y multiescenario para robots terrestres (RA-L2021 e ICRA2022)
Demostraciones de robots Repositorio
 Investigación
M3DGR: un conjunto de datos SLAM de múltiples sensores, múltiples escenarios y línea de base masiva para robots terrestres (IROS2025)
Demostraciones de robots Repositorio
 Investigación
Aspiradora de código abierto, modelo One: paquete de descripción del robot ROS2
Activos de escenas y objetos Repositorio
 Investigación
Descripción del robot ROS2 para Proscenic M6 Pro
Activos de escenas y objetos