碰到纸,不等于掀得起纸。这个任务还要求只翻一张,不把下一张带起来。Dantong Niu、Zhuoyang Liu、Zekai Wang 等研究者用装有两只 Sharpa Wave 灵巧手的双臂 Dexmate Vega-1 做了室内台面实验。在翻页任务里,完整的 T-Rex 策略平均拿到 96 分(满分 100),去掉所有触觉输入的版本平均拿到 76 分。这是允许按步骤拿分的任务均分,不是翻页成功率。
测试时,机器人的轮子、躯干和头部关节保持固定。它要用右手食指掀起书右侧的一张纸,翻过书脊,再把纸在左侧抚平。论文初版于 2026 年 6 月 15 日公开,6 月 18 日修订;论文未披露试验的具体日期和地点。
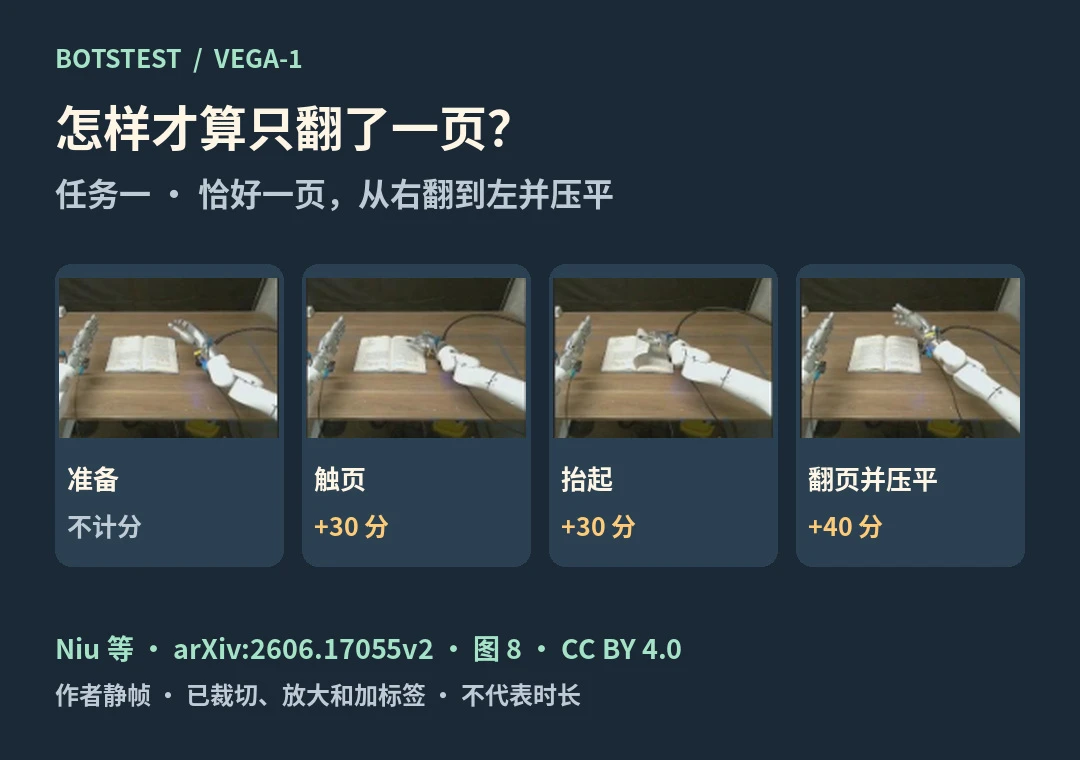
作者展示的任务关键步骤,不是全部试验,也不是实测运动轨迹。Dantong Niu、Zhuoyang Liu、Zekai Wang 等,《T-Rex: Tactile-Reactive Dexterous Manipulation》图 8,CC BY 4.0。从论文提取图 8,添加中文标注。

相机帮它找到纸,指尖帮它调整动作
相机能看到书开在哪儿。手指碰到纸之后,系统还能读到指尖的受力和接触面的变形。T-Rex 用视觉规划大致动作,再根据触觉信号更快地修正细部动作。研究者把完整方法和去掉全部触觉输入的版本放在一起比较,比的是这项实验里两套策略,不是两台不同的机器人。
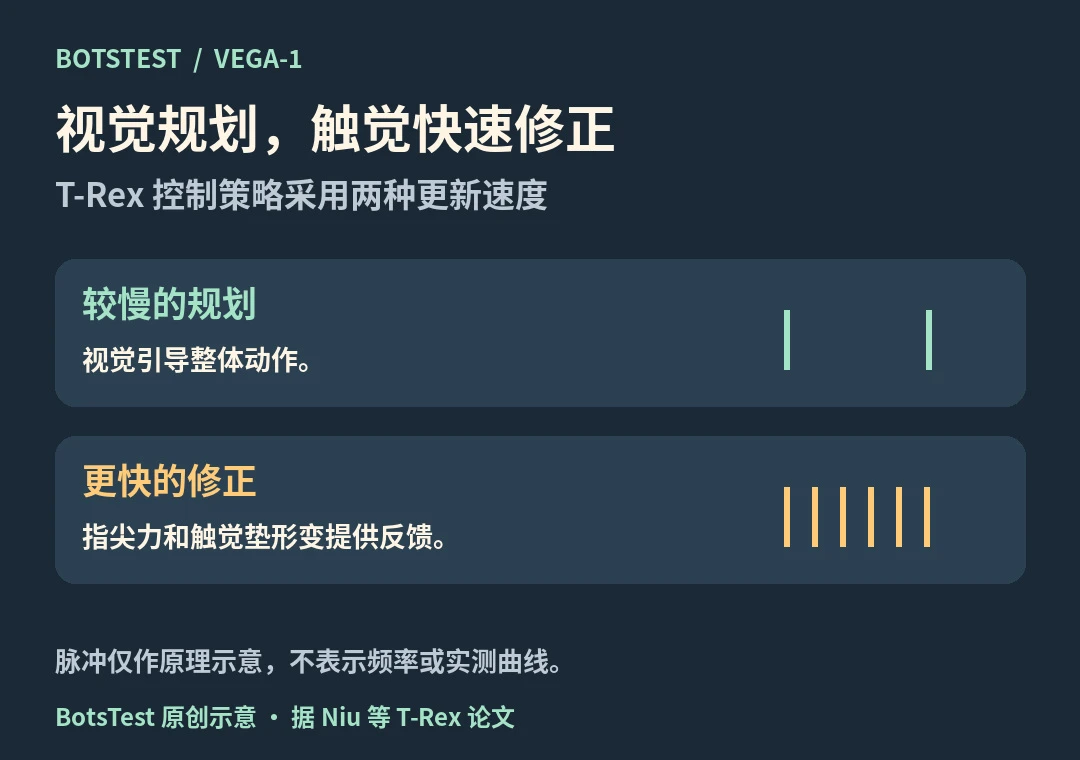
BotsTest 原理示意,不是实测压力图或实际运动轨迹。
96 分是怎么来的?
用一根手指碰到书页,30 分;用食指把纸掀起,再拿 30 分;最后只翻一页,从右翻到左并抚平,拿剩下的 40 分。没能翻完的试验也可能得分。论文的评测规程是每项任务做 16 次,随机改变物体的位置和朝向。因此这 20 分的差距说明,在这项评分下,有触觉的版本表现更好,但不能换算出完整翻页的次数,也不能判断触觉主要帮了哪一步。
这项结果只适用于这套设备和任务条件,不能保证机器人换一本书也能照样翻,更不是对它整体灵巧程度的评分。BotsTest 未复测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →