实验室里,蓝色机械臂朝着打开的炉门过去。仔细看,先移动的不是夹爪,是整只机械臂的底座。就像坐着够不到旁边的抽屉,与其再探一点身子,不如把带轮子的椅子挪过去。A-Lab 给机械臂装了一条直线导轨,解决的也是「从哪里伸手」的问题。
先看沿导轨走的是谁
作者公开的补充视频里,蓝色 UR5e 的底座沿导轨朝打开的箱式炉移动。下面这张静帧能看出底座与炉口的位置关系,前后几秒才能看出它在走。这段画面不足以判断夹爪何时接触坩埚,也不能证明这一趟已把坩埚送进炉内。原视频是 20 倍速,不能拿画面所用的时间当实际搬运用时。
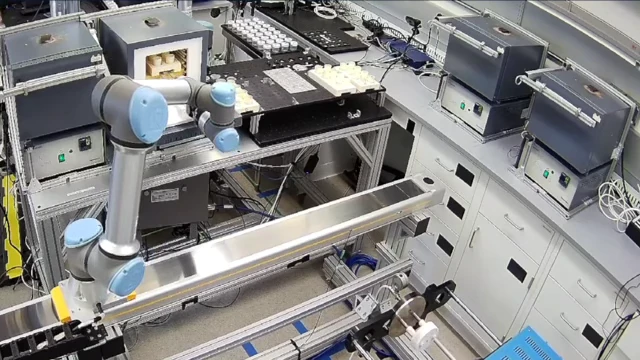
A-Lab 作者实拍,原片为 20 倍速。未经修改的静帧,截取自 Szymanski 等发表于《Nature》(2023)的补充视频 2,原片 77.7 秒处。画面显示底座和打开的炉口,不证明坩埚已入炉。素材来源 · CC BY 4.0。
机械臂没变长,能到的工位却变多了
论文作者把这只 UR5e 标为 R2,并在补充视频 2 中说明它负责把坩埚从样品准备工位搬到箱式炉。论文扩展数据图 2d 专门展示了用来扩大工作范围的导轨。底座固定时,机械臂能到的地方围着一个安装点;装上导轨后,底座每到一个新位置,机械臂就多了一片可以伸到的区域。几个位置的工作范围合在一起,就有机会用同一只机械臂服务多个工位。
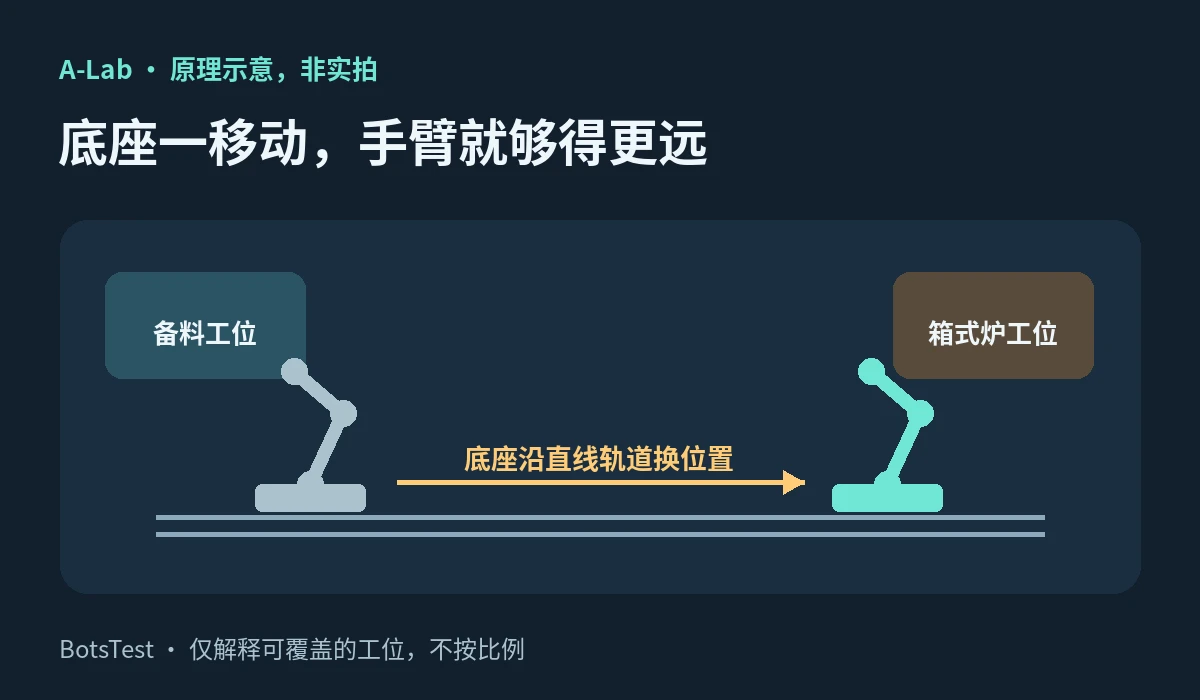
底座变了位置,机械臂能到的范围也跟着移动。BotsTest 原创原理示意,不按比例,也不是实测范围。A-Lab 实际导轨见论文扩展数据图 2d。
如果你也在评估类似方案,别只问导轨能走多远。先把各个交接点标出来,再看底座停在哪、夹爪能不能以合适的姿态到达。决定方案能不能用的,是实际交接点能不能够到。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →