Upkie 滚下台阶时,轮子离地了,也可能还在转。这台开源轮式双足机器人靠轮子维持平衡,得先分清地面还在不在支撑它。来自法国国家信息与自动化研究所(Inria)和巴黎高师计算机科学系的 Ü. Bora Gökbakan、Frederike Dümbgen 和 Stéphane Caron,用实体 Upkie 测试了一件事:只靠已有的传感器,能不能判断轮子何时离地、何时重新接地?论文初版于 2024 年 10 月公开,2025 年 1 月修订。论文没有披露实体测试的具体日期和地点。
作者搭了一条实体路线:先走平地,再上一个长 1 米、倾角 8° 的斜坡,落下 3 厘米到平台,最后再下一个 12 厘米的台阶。五圈共十次落差。在这条路线上,把扭矩和加速度结合起来,比只看扭矩更少误报离地和重新接地。
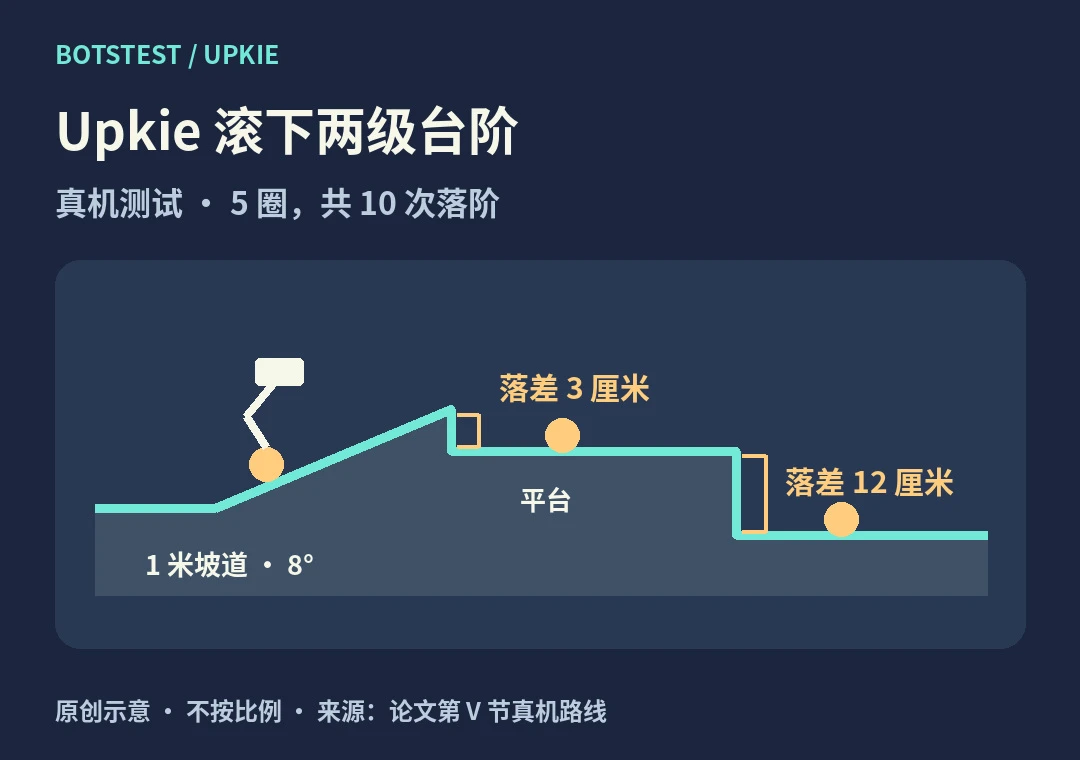
BotsTest 根据论文第五节绘制,非现场画面,不按比例,不代表实际运动轨迹。
轮子和膝关节给一条线索,加速度再给一条
论文另有一组用来研究传感器噪声的仿真,其中才有 25 厘米的台阶,不是实体测试的高度。
膝关节和轮子的扭矩会随支撑状态变化,但机器人平衡时也会调整用力,光看扭矩容易把普通调整错当成离地。研究者先从实机数据学出接地和离地时常见的扭矩读数,再用机身惯性测量单元(IMU)的加速度来判断状态何时可能切换,最后用贝叶斯滤波把两条线索合起来。相机用来辅助研究者标注实验数据,不是算法的输入;算法也没有用专门的轮地接触传感器。
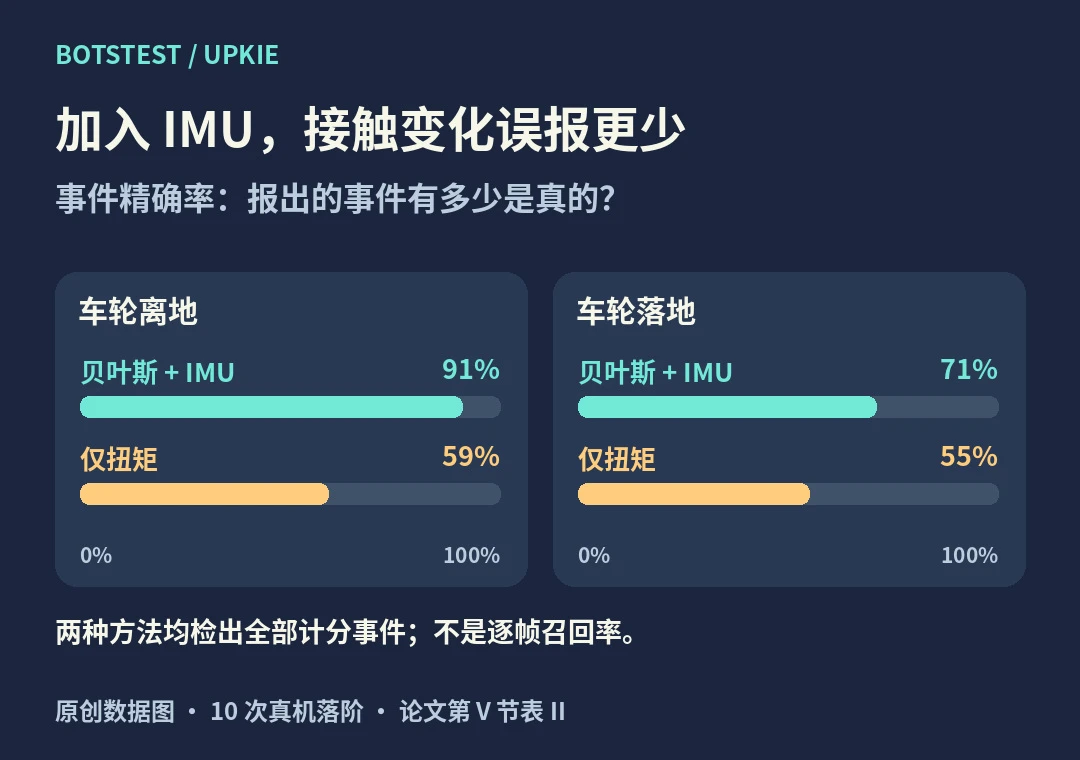
BotsTest 根据论文第五节表 II 绘制。数据来自作者的十次实体落差测试,不是 BotsTest 复测结果。
报对离地,不等于整段腾空都判对
在这十次落差中,完整方法的离地、重新接地事件查准率分别为 91% 和 71%,只看扭矩则是 59% 和 55%。查准率问的是「报出来的事件,有多少是真的」。按照论文的事件计分规则,两种方法都找到了所有记录到的离地和接地事件,但逐时刻判定又是另一回事:完整方法对离地采样点的召回率是 37%。
检测到离地事件,并不意味着从第一刻到最后一刻都知道自己在空中。论文测的是接触判断,不是少摔了几次,也不是证明机器人可以自主下楼。BotsTest 未复测。
论文第四、五节 · 预印本版本记录 · 作者实现 · Upkie 官方项目
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →