机械臂拉东西,反作用力却会传到整台机器人。苏黎世联邦理工学院的 Lukas Molnar 与合作者在受控室内环境测试了装有 Z1 机械臂的实体四足机器人 Unitree B2。借助室内的绳索和滑轮装置,它一边走,一边拉动 10 公斤负载。论文首版于 2025 年 11 月 24 日发布在 arXiv,试验的具体日期和房间未披露。
为了在牵引时还能稳住身体,团队让同一套控制器一起计算四条腿和机械臂该怎么用力。
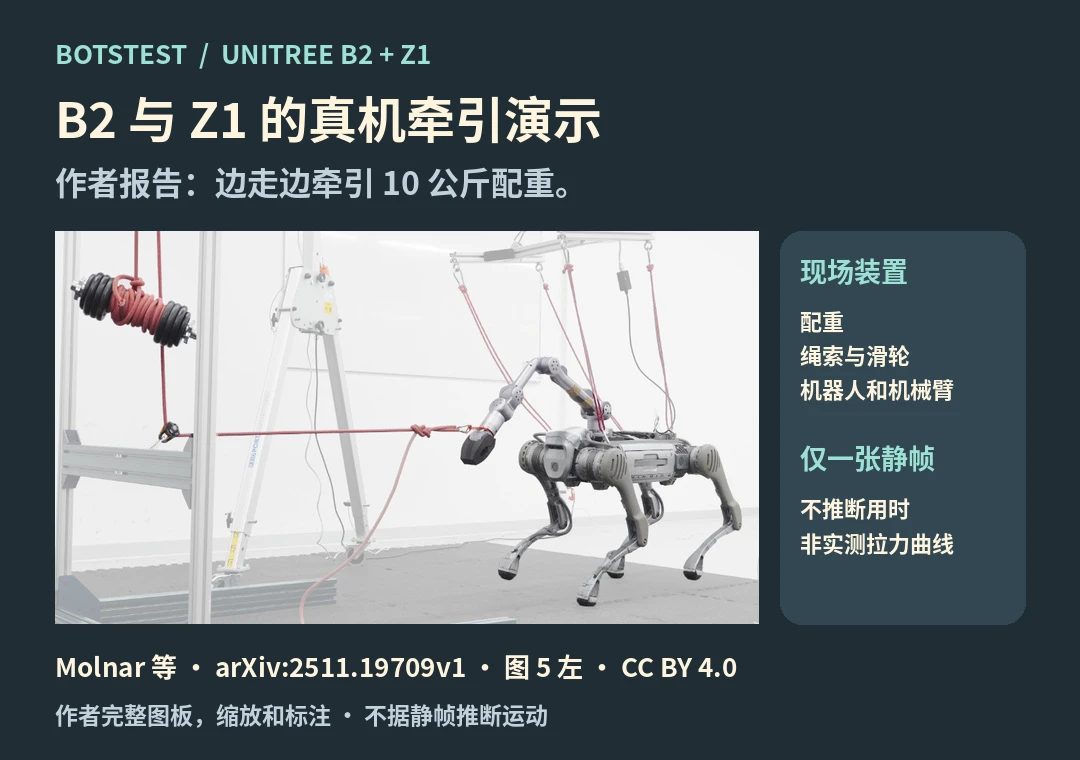
作者的实体演示照片,保留图 5 左图完整画面,可见夹爪、绳索、滑轮装置和悬挂的配重。
腿和臂,要一起算
机械臂一拉,腿就得应对传回来的力。程序先根据机器人当下的姿态和运动状态估算下一步,再一起计算腿和臂的关节扭矩,边走边更新。论文称,这套控制器在机外以 80 Hz 运行,经以太网传指令;这个频率是更新指令的频率,不是行走速度。
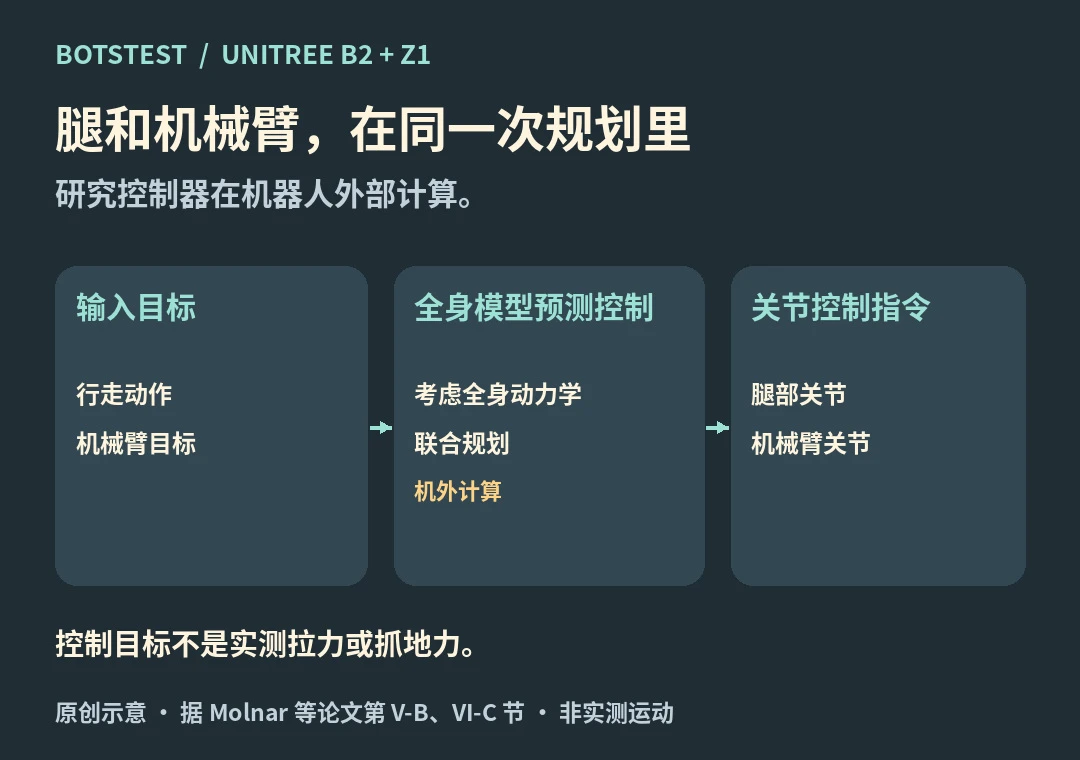
BotsTest 原理示意,不是实验数据或真机轨迹。
10 公斤是试验负载的质量,不是实测拉力,也不是机械臂的额定负载。论文没有公布这次演示的实测拉力。BotsTest 未复测。
图片来源:Lukas Molnar、Jin Cheng、Gabriele Fadini、Dongho Kang、Fatemeh Zargarbashi、Stelian Coros,arXiv:2511.19709v1,第 VI-C 节及图 5,CC BY 4.0。完整使用左图并重新排版,未裁切左图内部。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →