三台小车在室内障碍间行驶。一台看见墙在正前方,另一台看见墙在左边,它们怎么知道说的是不是同一面墙?这三台是 Open Robotics 与 ROBOTIS 合作推出的 TurtleBot3 系列中的 Burger 型。GitHub 项目作者 prakash-aryan 在 2026 年 10 月 7 日的提交中发布了这段三机演示素材。那是可核实的公开记录日期,不是拍摄日期;公开资料也没说明房间在哪。
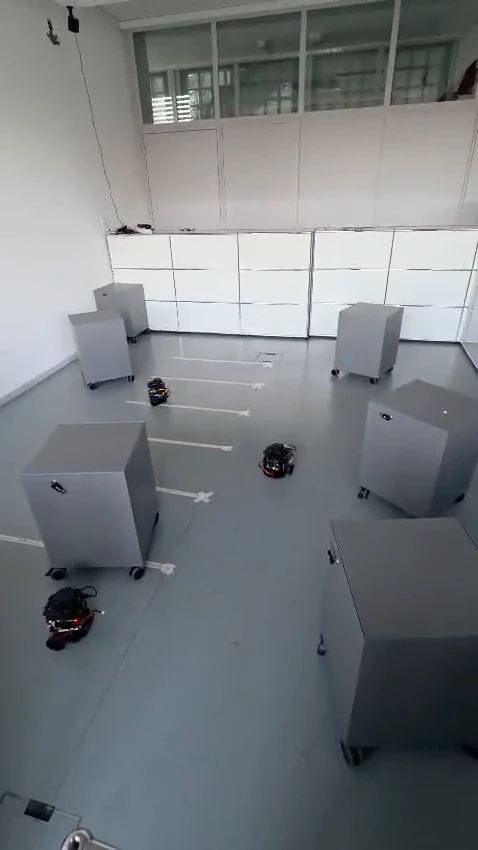
项目作者真机演示,不是厂商或 BotsTest 实测。prakash-aryan 的 TurtleBot3 多机建图与导航项目原片,2.1 秒处截帧并重新取景;Apache 2.0。
先统一「我在哪」,再拼各车看到的东西
二维激光雷达是从自己所在的位置测距的。因此,「墙在我前面」和「墙在我左边」可能都对。这个项目预先设定各台车的起始位姿,再用各车的坐标变换把本机观测换算到共同参考系;中继也会按需统一扫描数据的格式。
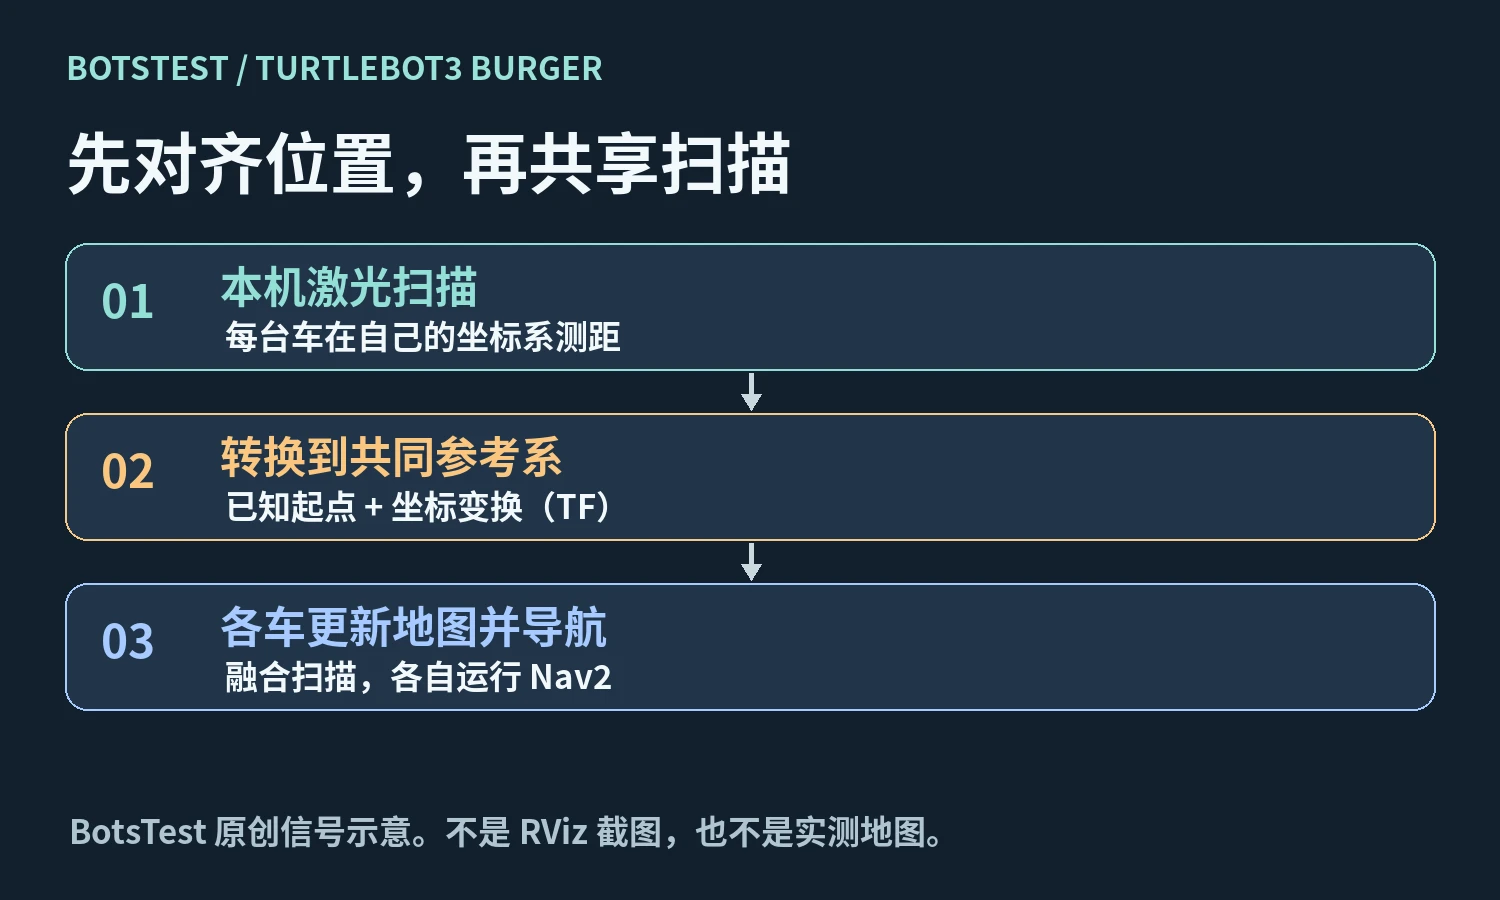
BotsTest 原创信号示意,不是 RViz 截图,也不是实测地图。
多机 SLAM 让各车都能用对齐后的扫描更新自己的地图;不等于有一台主机向所有车下发一模一样的地图。每台车仍有自己的 Nav2 导航栈。作者的真机视频和 RViz 录屏是分开的,未证实时间同步,也不能用来推断覆盖率提升、速度增益、地图精度或绝对不会相撞。本篇不是 BotsTest 实测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →