机器狗站着高 26 厘米,头顶只剩 20 厘米,它还能往前走吗?SoloParkour 研究团队的 Elliot Chane-Sane、Joseph Amigo、Thomas Flayols、Ludovic Righetti 和 Nicolas Mansard 报告,实体四足机器人 Solo-12 在障碍试验中,从离地 20 厘米的障碍下方爬了过去。论文预印本首版于 2024 年 9 月 20 日提交至 arXiv,实际试验日期和地点未公开。
因为从训练一开始就渲染深度图像开销大,而真机又拿不到仿真器掌握的地形信息,团队先让控制程序在简化地形信息下学习,再用这些经验训练基于深度图像的控制程序,让真机能压低身体爬过障碍。
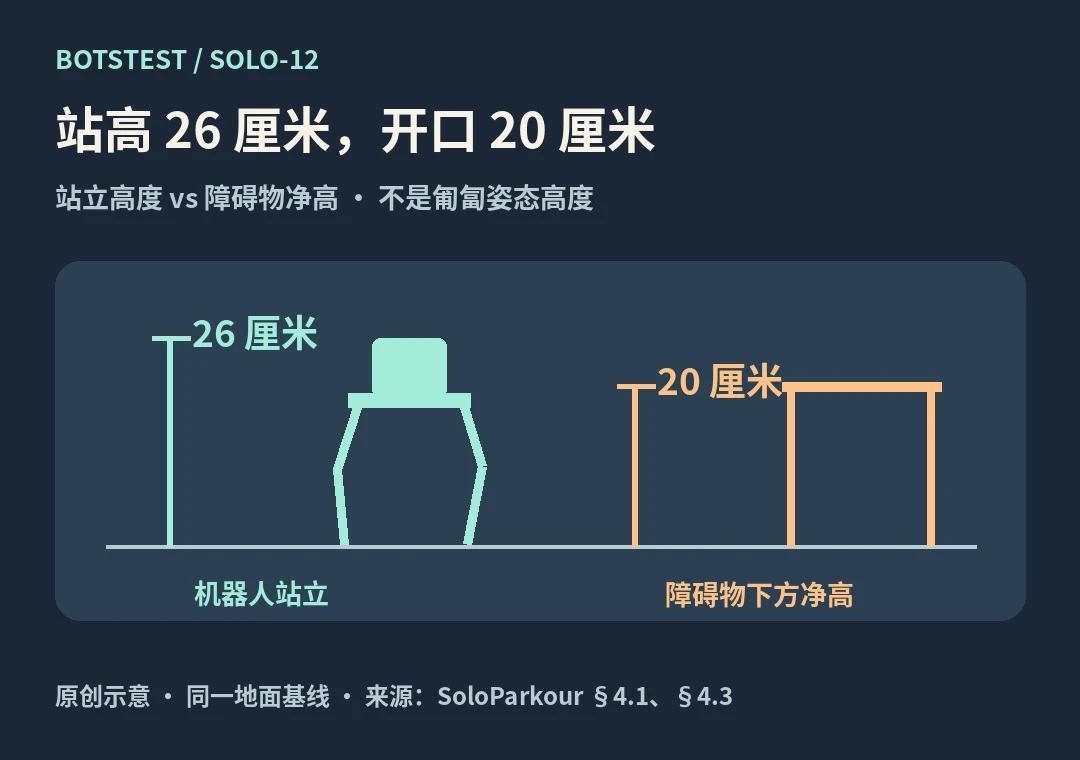
BotsTest 根据论文数据绘制。20 厘米是地面到障碍下沿的净空,不是机器人趴下后的实测高度。
仿真里可以知道地形,真机得自己看
第一阶段,控制程序在仿真里通过简化的地形信息积累运动经验。第二阶段不从零摸索,而是用这些经验帮助训练能看深度图像的控制程序。到了真机上,机载相机提供深度图像,机器人也能感知自己的运动和关节状态。控制程序据此给出关节目标,再由机载关节控制器驱动四条腿。相机帮助它判断,真正腾出空间的是压低身体的姿势。
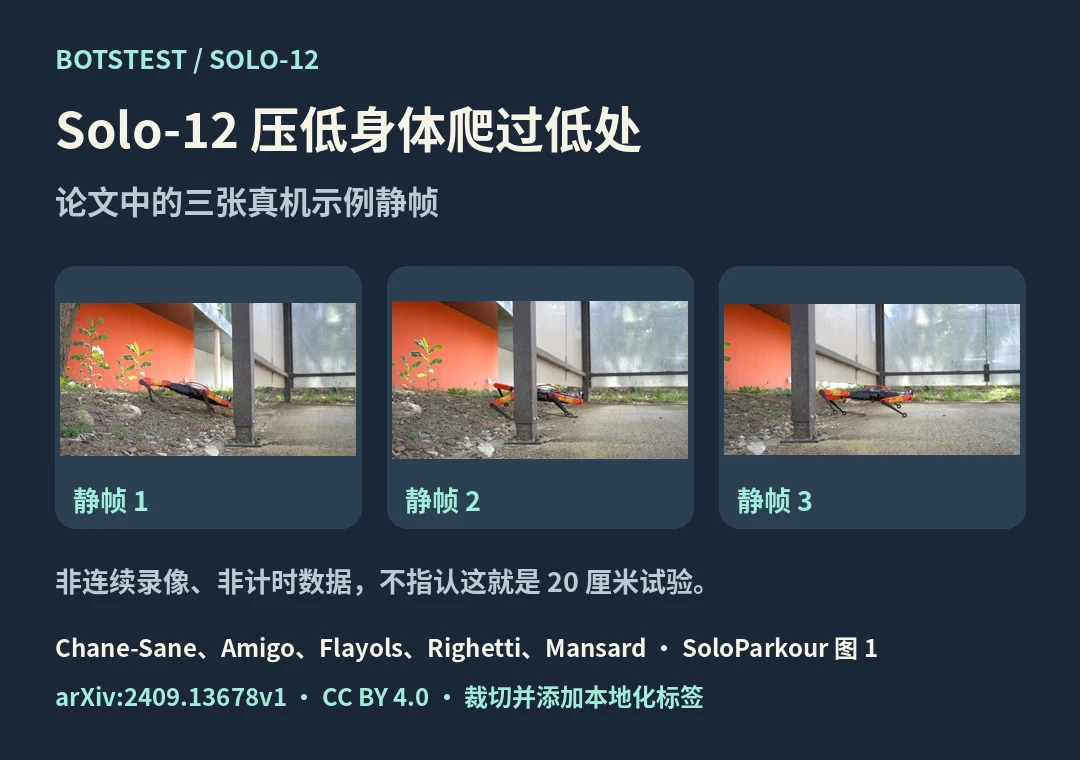
作者的真实匍匐场景,BotsTest 裁切并加注。图中没有标尺,也未确认是论文所报的 20 厘米那一轮。
照片能让我们看见低姿态,但两个数字来自论文,不是从照片上量出来的。这次试验不能说明 Solo-12 在任意地面、任意障碍下都能钻过 20 厘米。BotsTest 未复测。
图片来源:Elliot Chane-Sane、Joseph Amigo、Thomas Flayols、Ludovic Righetti、Nicolas Mansard,SoloParkour,arXiv:2409.13678v1,图 1,CC BY 4.0,已裁切并加注。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →