两台小车分头搜索,一台突然发现了自己做不了的任务,怎么办?弗吉尼亚大学的 Lauren Bramblett 和 Nicola Bezzo 用两台实体 Husarion ROSbot 2.0 做了试验:室内场地为 4 × 5.5 米,使用 Vicon 动作捕捉,试验将感知与通信范围设为 1 米。两台车先分头搜索,恢复通信后共同完成任务,最终返回基地。期刊于 2023 年 5 月 23 日发表论文,实际试验日期和具体房间未披露。
为扩大搜索范围又不必一直联网,两台车先分头找;发现任务的那台开向它估计队友会经过的位置,靠近后再把任务消息传过去。
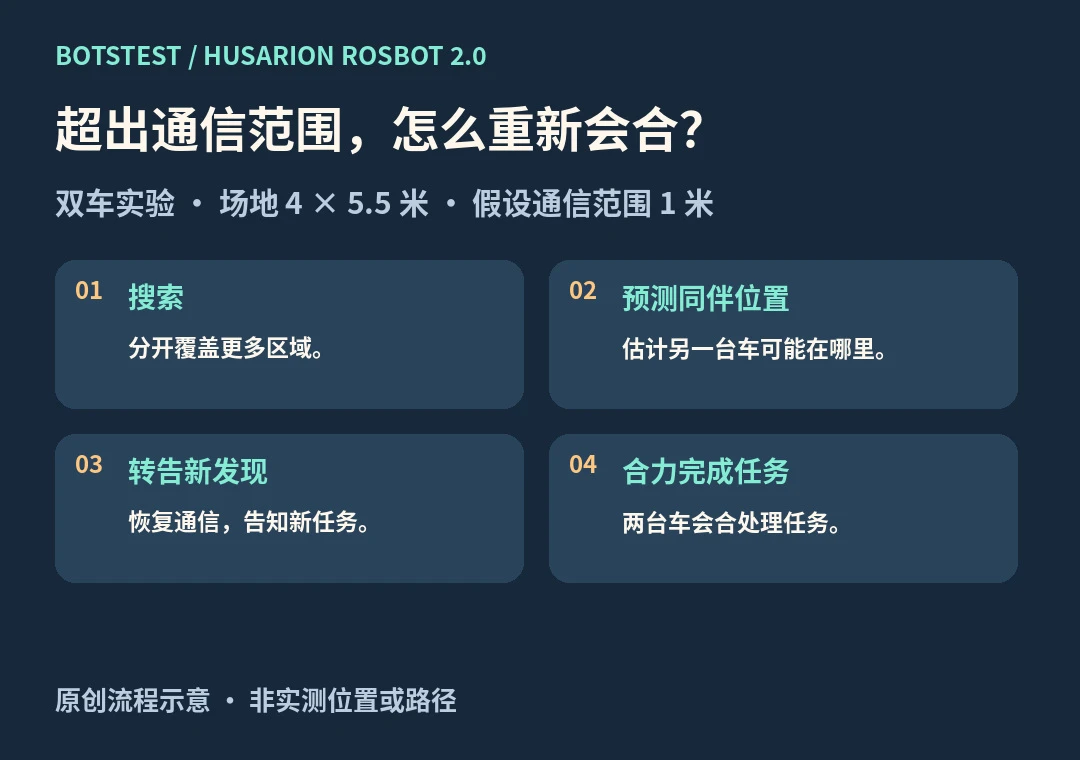
BotsTest 原理示意,虚线表示预计会合方向,不代表实测轨迹。
分开搜索之后,怎么再接上?
这里的关键是「估计」,并不是队友的位置随时可见。论文图 9 记录了实际试验的几个时刻:1 号车发现了一个需要两台车的任务,于是规划去找 2 号车。两车恢复通信后,一起赶去完成任务,最后回到基地。要送出那条消息,得先走一段路。
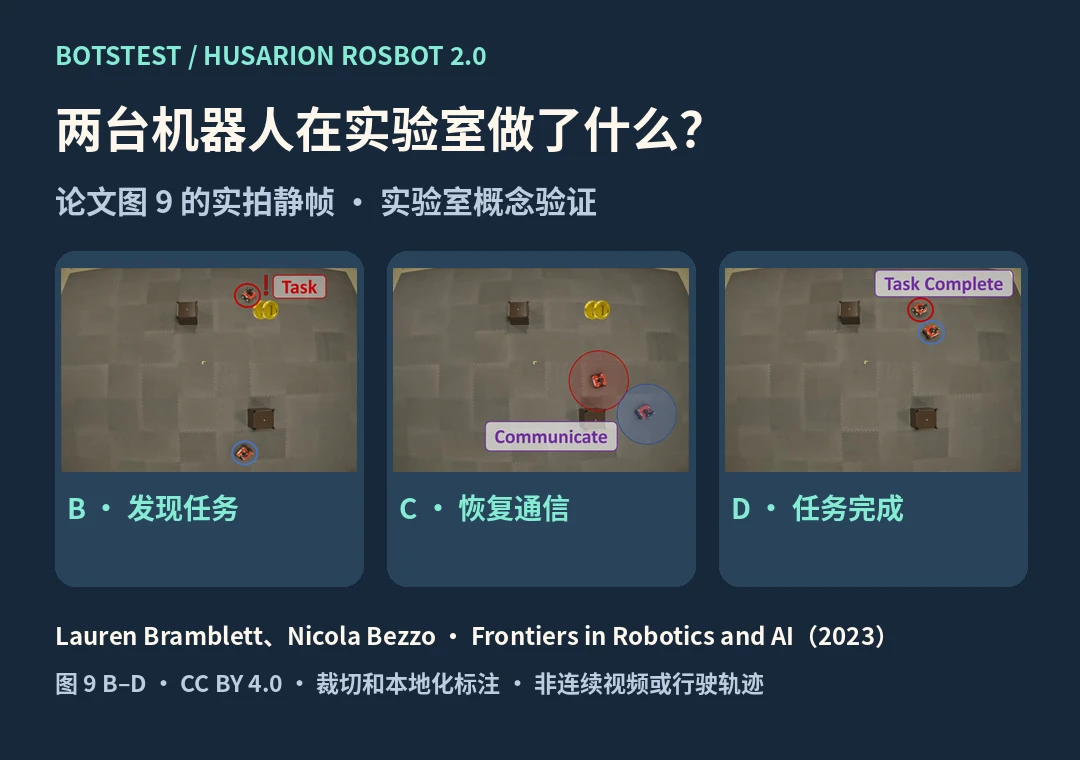
作者图 9 中的实体实验画面,已裁切;不是连续录像,也不用于量取轨迹。
1 米是研究人员为这次概念验证设定的范围,不是 ROSbot 2.0 的硬件规格。论文中的仿真时间不能当作这场实体试验的提速证据,也不能据此推断真实救援效果。BotsTest 未复测。
图 9 来源:Lauren Bramblett、Nicola Bezzo,Frontiers in Robotics and AI,2023,§7.1 图 9,CC BY 4.0,已裁切。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →