双足机器人迈第一步之前,得先把一只脚抬起来。这下,另一只脚得独自撑住整个身体。如果只改大腿的形状,机器人会不会倒得没那么快?Poppy 的研究团队做了两套实体大腿来对比:一套是直的,另一套向内倾 6°。
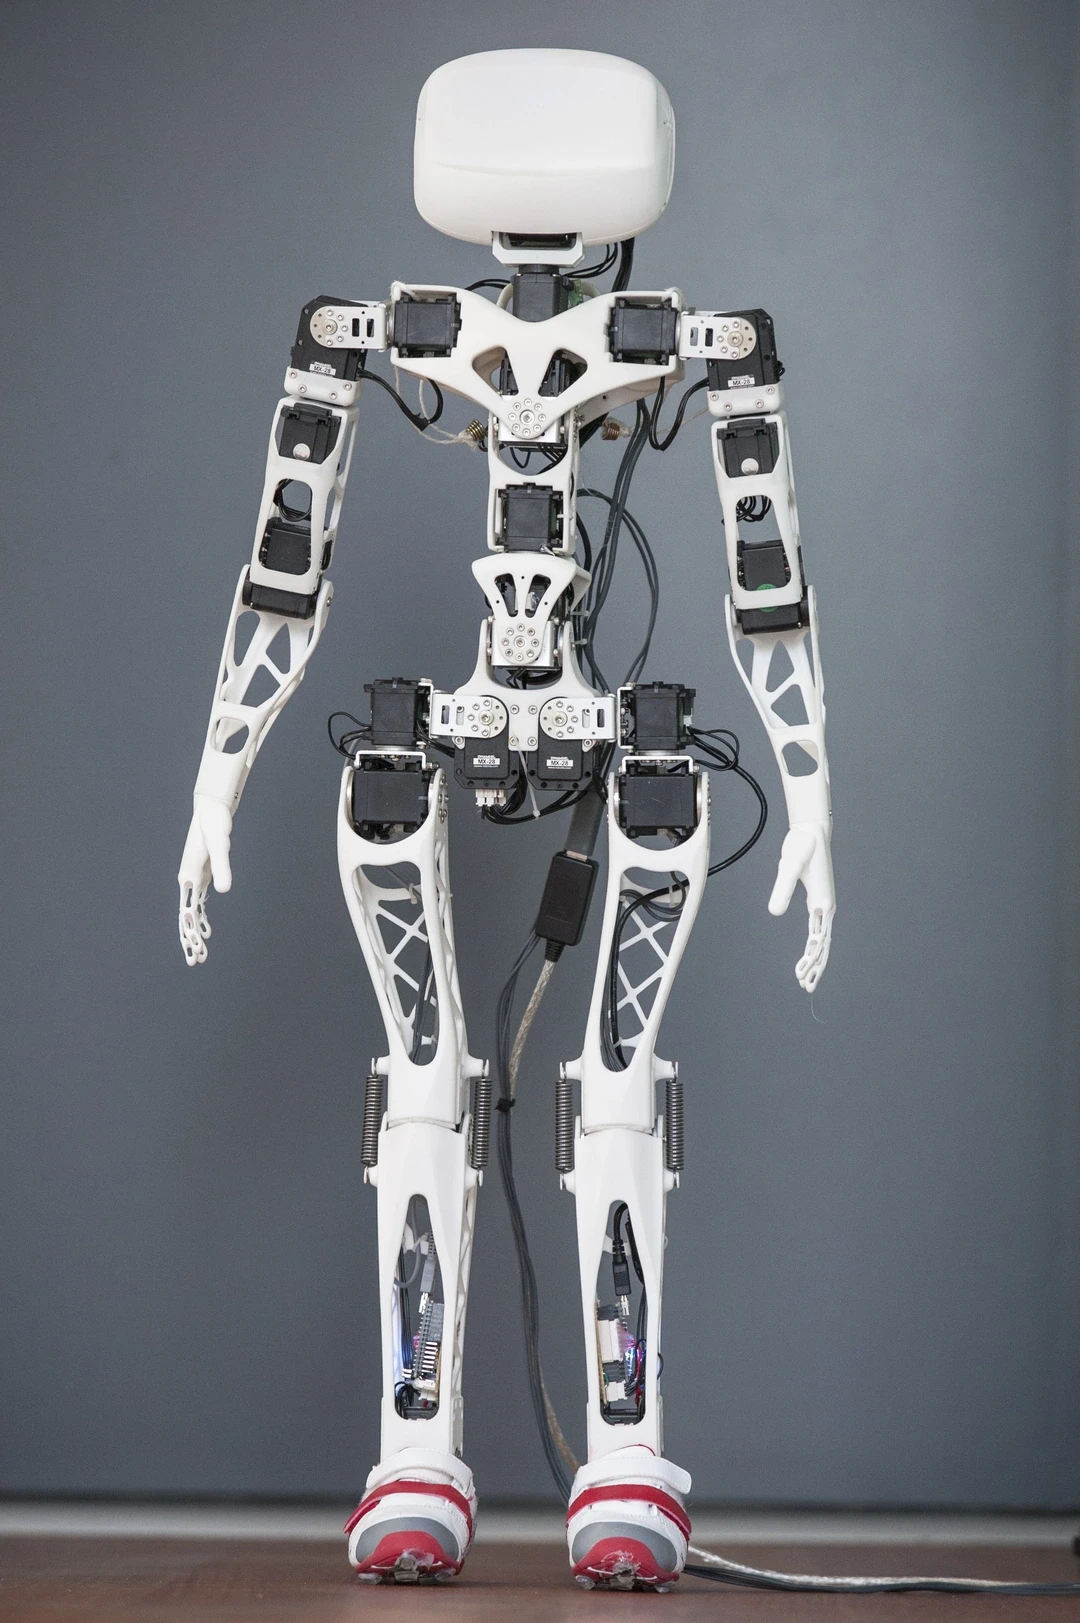
2013 年 3 月 26 日的 Poppy 档案照片,不是抬脚实验的录像截图。Inria / Poppy-project.org / Photo H. Raguet。原图 · CC BY-SA 4.0。完整展示,未裁切、未叠字;网页显示可能压缩。

这 6° 改的是脚的位置
按作者的解释,大腿向内倾,两只脚就更靠近重心正下方的投影点。抬起一只脚以后,留下来的支撑脚离那个投影点更近。改的是大腿的结构,不是让机器人多弯一点膝盖,也不是换了一套平衡算法。
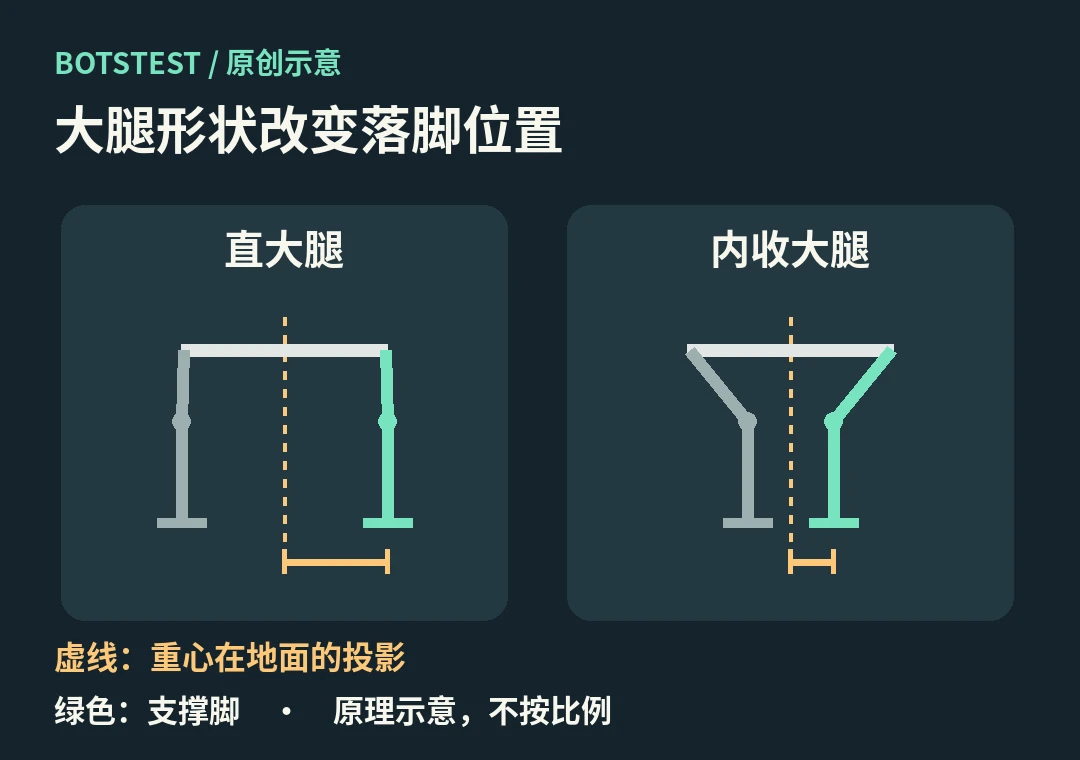
BotsTest 根据作者的几何解释原创绘制。图线只表示相对位置,不按比例,也不是实验轨迹。
研究团队到底量了什么?
Inria Flowers 团队的 Matthieu Lapeyre、Pierre Rouanet 和 Pierre-Yves Oudeyer 在实体 Poppy 平台上比较了两套大腿。机器人先双脚着地,研究人员再发出电机指令抬起一只脚。机器人开始侧倒时,OptiTrack 追踪头部的标记点。预印本公开日期为 2013 年 9 月 11 日,不是拍摄日期;论文也没有交代这项对比的确切地点。
作者报告,抬脚后最初 700 毫秒内,与直大腿相比,内倾 6° 版本的头部竖直下落速度约低 56%。研究人员在机器人触地前接住了它,约 800 毫秒处的曲线因此受到影响。这里测的是头,不是全身重心;量的是开始倒下时的速度,不是摔倒次数,也不能证明机器人能独立走路。论文里的简化仿真和有人辅助的跑步机步行实验是另外两项工作,不是这个实测数字的出处。
这项实验真正有意思的地方是:只改支撑脚和身体的相对位置,就能改变这台机器人抬脚后倒下的速度。它不是不倒了,而是倒得没那么快。这是作者的实体实验,BotsTest 未独立复测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →