一部旧手机装上轮子,能一路跟你走到咖啡机再回来吗?英特尔实验室的马蒂亚斯·米勒(Matthias Müller)和弗拉德伦·科尔通(Vladlen Koltun)用实体 OpenBot 小车做了这项室内跟随测试。路线从办公室到咖啡机再折返。在同用 MobileNetV3、每部手机各跑三次的条件下,Pixel 4 XL 三次都到终点,Nokia 2.2 三次都没到。论文预印本首版发布于 2020 年 8 月 24 日;论文未披露实际测试日期、楼宇或城市。
为了让低成本轮式底盘能跟着人走,研究人员用手机的摄像头和处理器识别人,再根据画面里人物框的中心位置给小车纠偏。
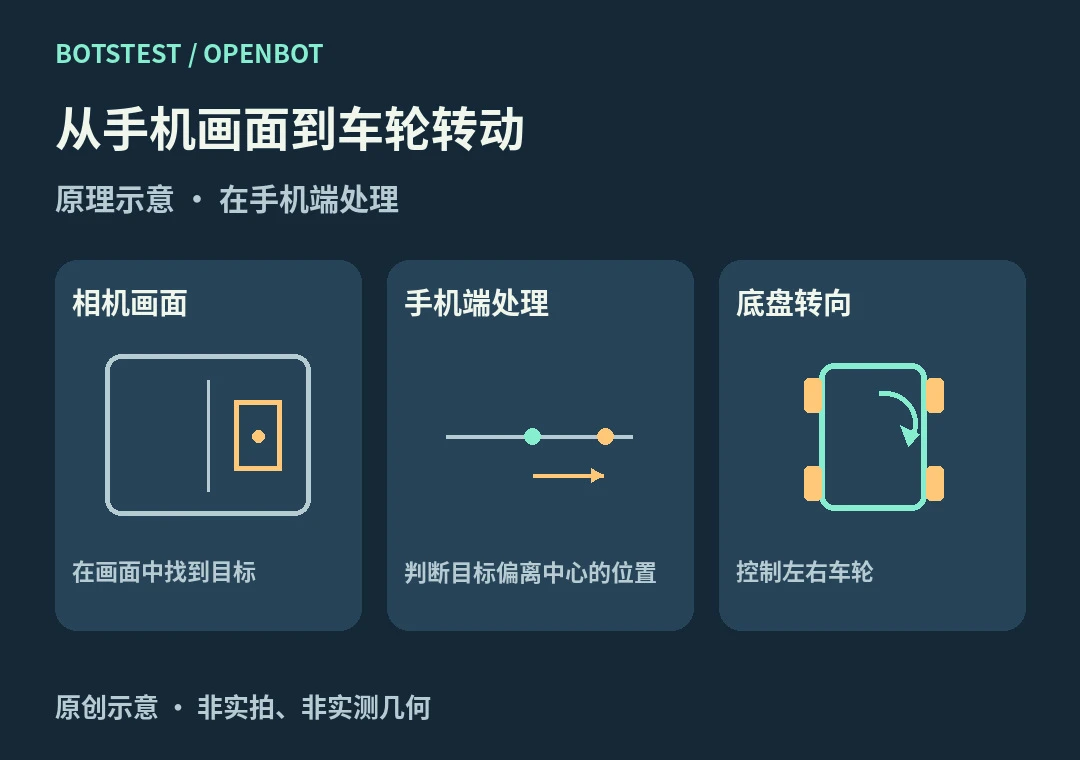
BotsTest 原创反馈回路示意,不是实验实拍。
手机不只是摄像头,还负责决定往哪拐
选定跟随目标之后,手机把人物框中心和画面中心比较,判断要不要转向。车每动一下,下一帧画面又会告诉它偏没偏。手机运行识别和控制程序,底盘上的微控制器负责执行车轮指令。
走了半程,不等于成功了一半
室内往返路线共有四个左转和四个右转。两部手机都只用一个 CPU 线程;论文表 3 记录 Pixel 是每秒 28 帧,Nokia 是每秒 5 帧。三次平均下来,Pixel 走完了 100% 的路线,Nokia 走了 50%,但一次也没到终点。「走了多远」和「有没有走完」是两个指标。
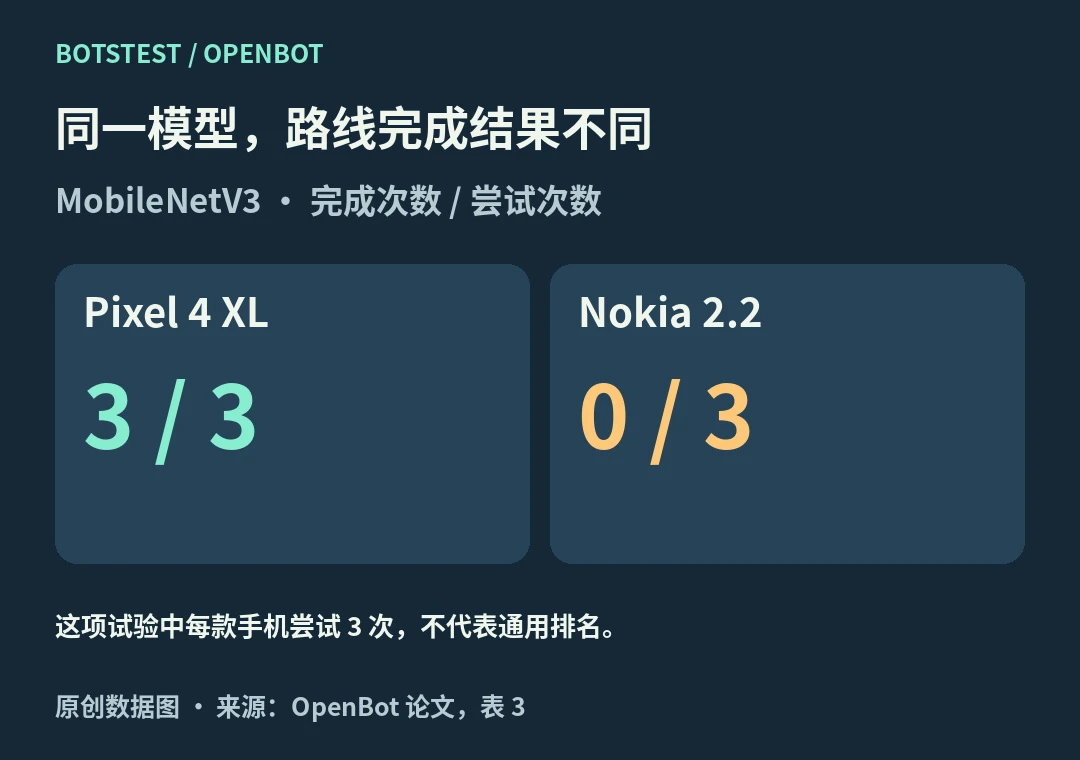
BotsTest 根据论文表 3 的 MobileNetV3 结果绘制。每部手机各测试三次;完成次数与平均路线进度分开显示。
识别更新得更快,小车就有更多机会纠偏。但这次比较没有单独控制帧率这一因素,也不能推出通用的最低帧率。BotsTest 未复测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →