机械手碰到把手,不代表门会开。它还得抓牢,把门闩拉开。Beomjun Kim 等六位研究者想知道:不采集机器人的示范,只看人怎么开门,能不能学会?在他们的桌面真机实验中,装有 Inspire RH56F1 灵巧手的双臂 OpenArm 用 Dexterous Point Policy 24 次成功 21 次;论文专门适配的 VITRA 对照方法24 次只成功 1 次。
每次试验开始时,微波炉都关着,随机摆在桌面四个位置之一。研究人员现场判定:三分钟内,只要门闩解开、门被拉离关闭位置,就算成功,期间允许机器人自行补救。论文初版于 2026 年 6 月 9 日公开,未披露实际试验的具体日期或场地。
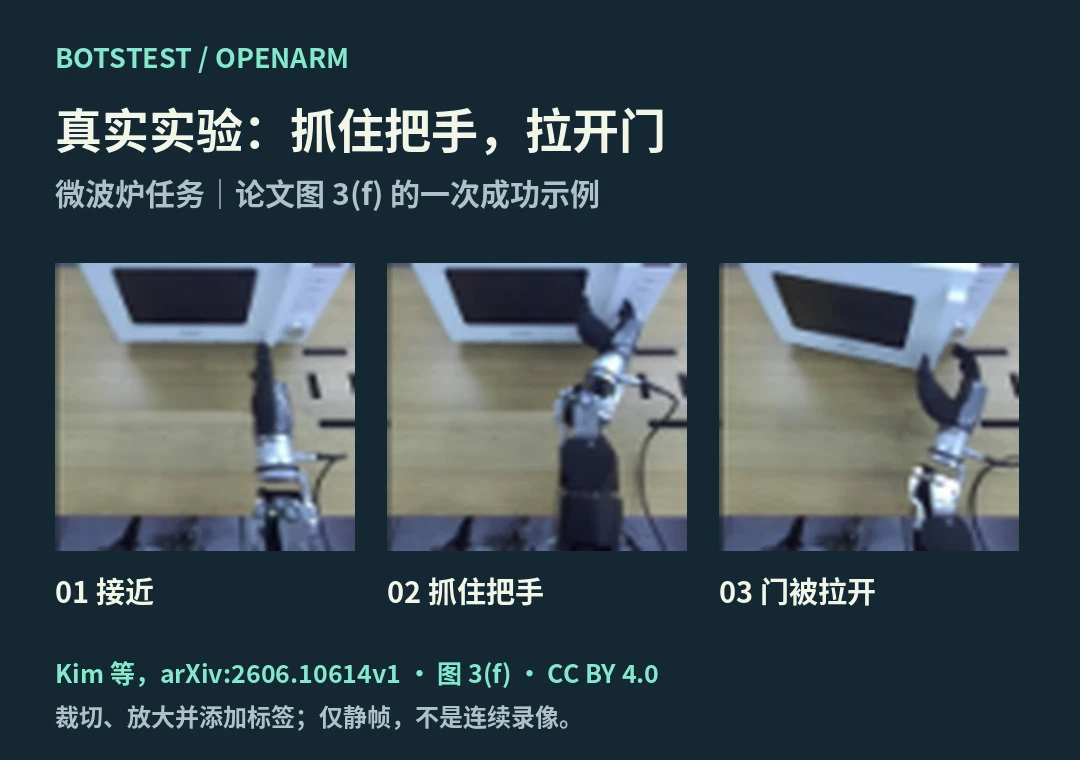
作者公开的一次代表性成功,不是全部 24 次。Beomjun Kim、Seong Hyeon Park、Seunghoon Sim、Seungjun Moon、Sanghyeok Lee 和 Jinwoo Shin,Dexterous Point Policy,arXiv:2606.10614v1,图 3(f),CC BY 4.0。裁取 (f) 子图并添加中文图注。

学手腕和五个指尖怎么动,而不是照搬人的关节
人手和机械手的关节不一样,但可以用同一组点描述它们:一个手腕点,加五个指尖点。Dexterous Point Policy 用三维坐标记录这些点,也跟踪物体上与任务相关的点。微波炉任务先用人类视频预训练,再用 100 段人开微波炉的示范视频微调,不用机器人示范。执行时,系统用逆运动学把预测的点转换成关节指令。算法预测指尖接触后会让夹握再收紧一点,但它没有直接测量指尖的力。
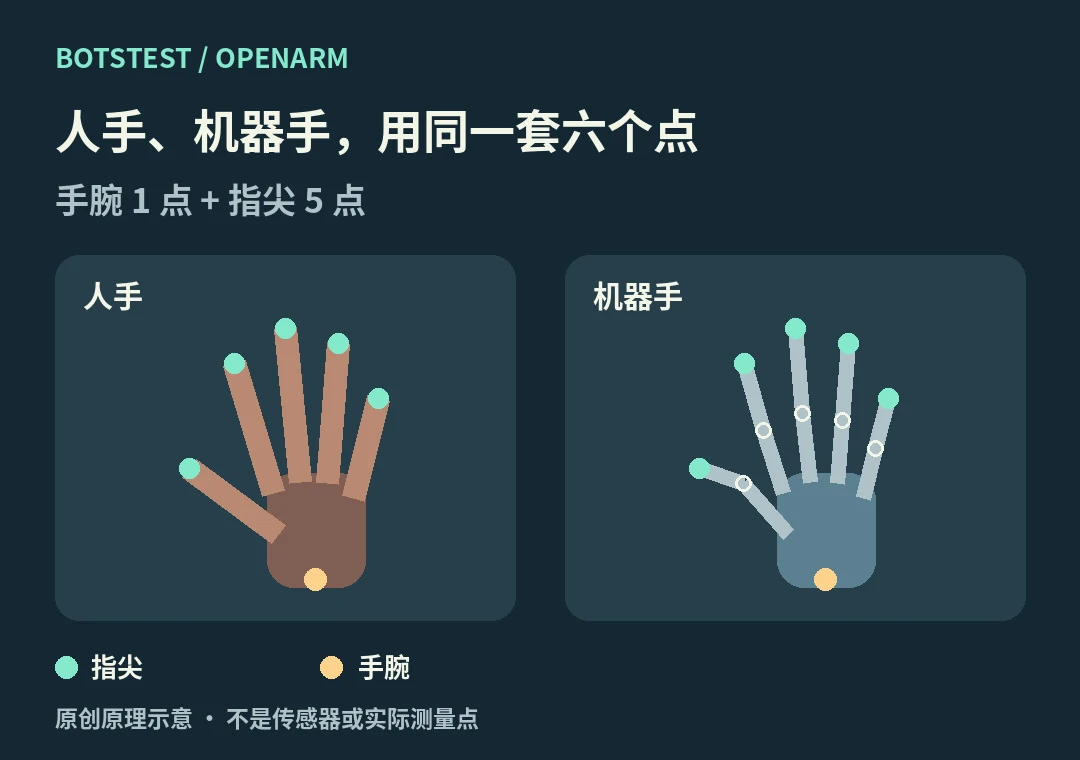
BotsTest 根据论文方法绘制的原理示意,不是作者的测量轨迹或受力图。
21 比 1,比的是两套方法
对照不是任意一个 VITRA 版本。研究者用相同的大规模人类视频语料预训练,也用同样的任务示范,把人手的关键点先换算成机器人的关节角,再用这些角度微调。VITRA 执行时直接预测关节角。这是同一平台上两套不同流程的比较,不能把差距只归功于六个点,或只归功于某一个环节。
21 次和 1 次是按论文表 1 的 87.5% 和 4.2% 以及各 24 次试验换算的。图 3(f) 只展示一次成功,不能从图里得出次数。这项实验说明,这套系统能从人的视频里学会在规定条件下打开这台微波炉;还不能证明它能打开任意电器,或在陌生厨房里稳定工作。BotsTest 未复测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →