同样直走 5 秒,头抬一点或低一点,动作看起来就不一样。研究者小林聖人(Masato Kobayashi)用实体 Open Duck Mini V2 在受控室内环境测试,让它在三种风格指令下分别向前直走 5 秒。真机记录显示:「Happy」时头部最仰,「Neutral」居中,「Sad」最低。EmoLo 预印本首发于 2026 年 4 月 1 日,实际试验日期和具体房间未披露。
为了不用为每种走路风格各做一套控制器,小林在仿真里训练同一个控制程序,让它同时接收前进指令和风格标签,再把 ONNX 模型放到真机上运行,没有额外微调。
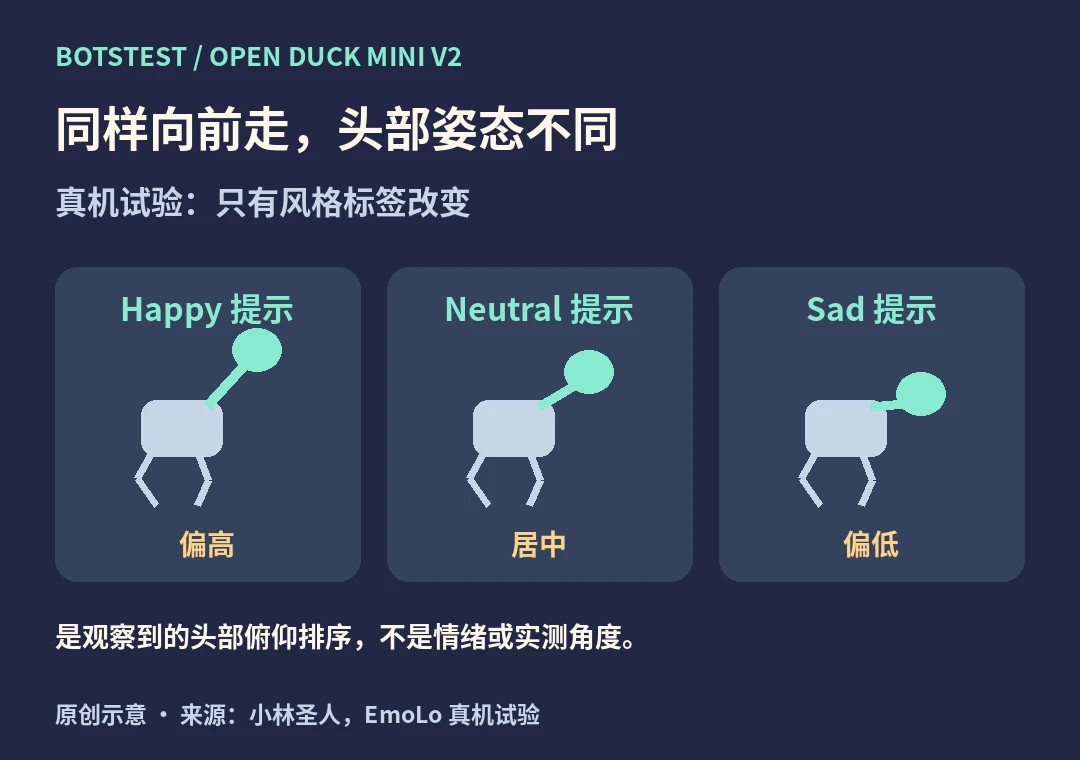
BotsTest 原理示意。高低顺序来自论文的真机记录;图中的姿势不是实拍,也没有角度刻度。
前进任务没换,变的是头部姿势
三组都要求机器人朝前直走,没有给它不同的转向任务。训练时,控制程序仍要学会走路,同时也要按标签学会不同的头部姿势。真机记录保留了高、中、低的顺序。这里看到的是指令改变了动作,不是机器人产生了情绪。
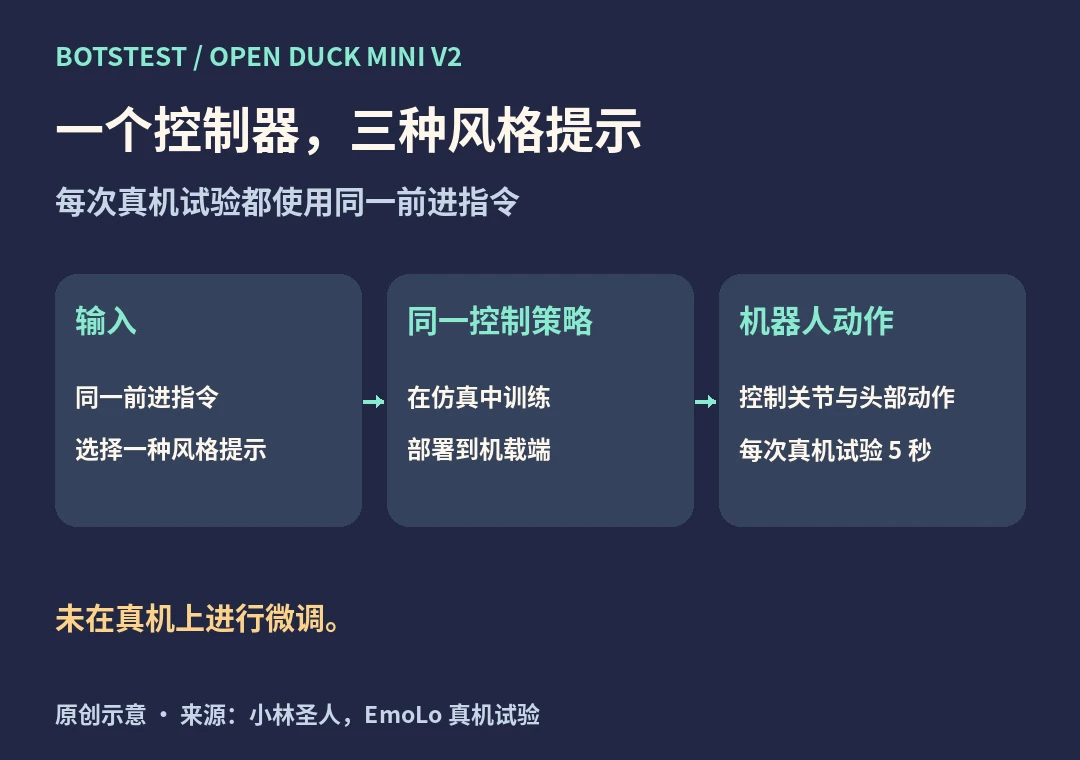
BotsTest 控制流程示意,不是论文原图或真实实验画面。
这个短时间测试没有证明机器人拥有情绪,也不能用于比较不同风格的步速或判断其他地面的表现。BotsTest 未复测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →