从洞口发出去的激光,打到石头就扫不到石头后面。为了测绘穿过美国弗吉尼亚州阿夫顿山的蓝岭铁路旧隧道,弗吉尼亚大学教授尼古拉·贝佐(Nicola Bezzo)和研究生埃森·耶尔(Esen Yel)、托尼·林(Tony Lin)带来了一台 Clearpath Jackal 地面机器人。校方在 2018 年 1 月 5 日的报道中引述贝佐估计,机器人约半小时测了半英里。那是报道日期,不是已确认的测绘日期;团队并没有据此声称测完了全长。
洞口固定扫描会漏掉石块和其他障碍背后的区域,因此团队遥控 Jackal 开进隧道,用竖装的雷达扫隧道横截面,用横装的雷达沿行进路线扫描。他们还把雷达、惯性传感器和车轮编码器的数据合起来,一边建图,一边估算车辆在图上的位置。
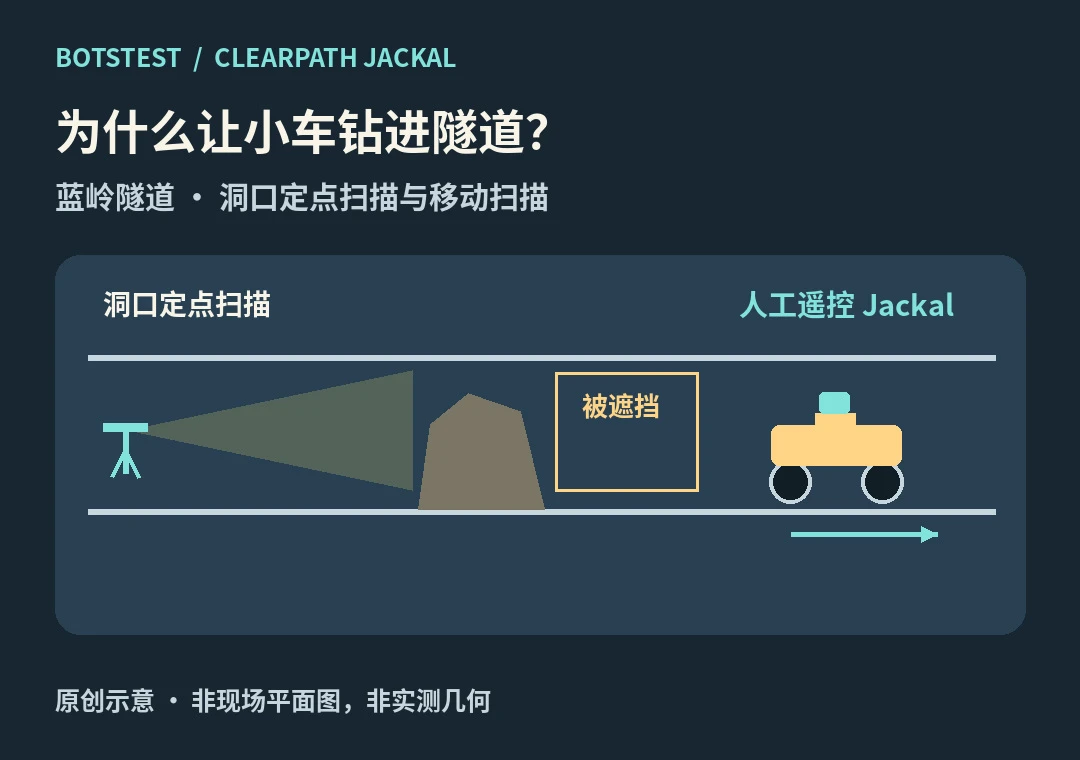
BotsTest 原理示意,不是蓝岭隧道现场照片,也不是团队实测地图。
不是激光不够远,而是要换个位置
团队要做的是一张足够细的三维地图,便于和历史记录对照。此前的长距离雷达摆在洞口,量得再远,也无法绕过眼前的石块。把扫描仪装到车上,就能沿路改变观察位置。不过,公开资料并没有量化有多少盲区因此得到补测。
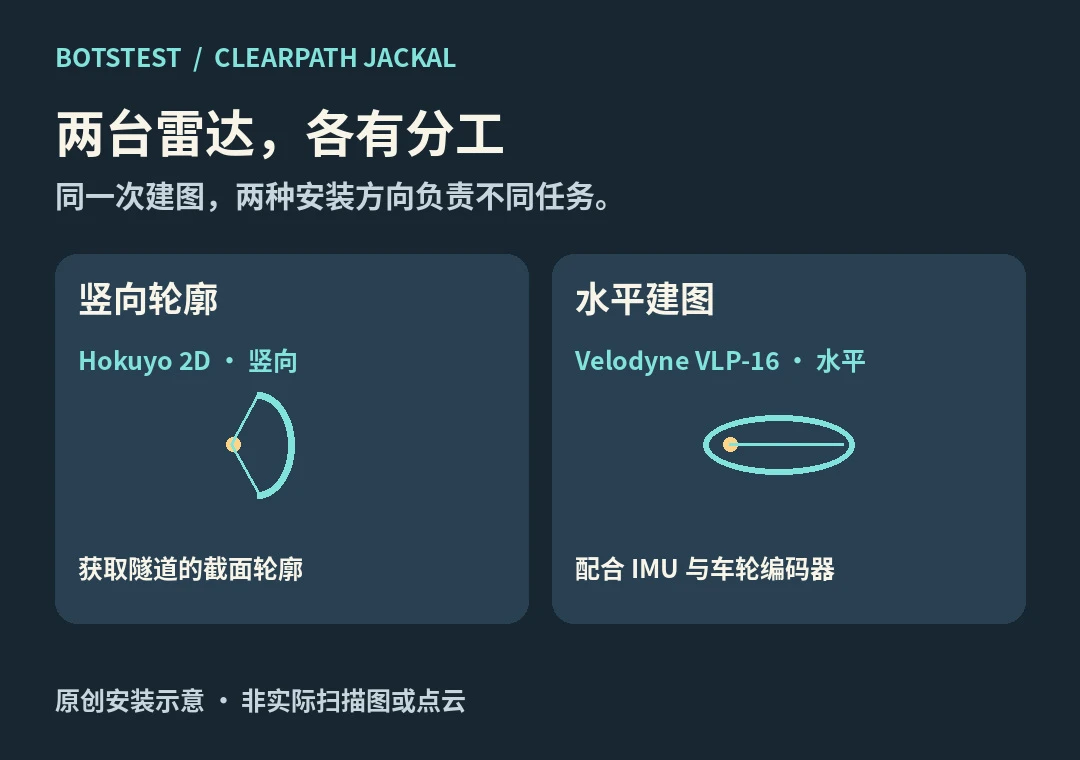
BotsTest 按 Clearpath 对传感器分工的说明绘制。图中的线条不是实际激光测量数据。
按 Clearpath 的记录,竖装的是 Hokuyo 二维激光雷达,横装的是 Velodyne VLP-16。当时一名成员遥控车辆,另一名成员用笔记本看实时数据。基于 ROS 的建图程序负责估算车辆在哪儿、地图长什么样,不负责替操作员选择路线。
校方引用的「约半小时测了半英里」,给这次现场工作提供了一个尺度,不是相对传统方法的速度或精度结论,也不是全隧道验收。BotsTest 未复测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →