冰箱门开了,机器人的夹爪却始终没有合上。Hello Robot 在技术报告里特意提到,Stretch 4 执行这项任务时一直张着夹爪。值得看的不是它夹得有多紧,而是它怎么带动把手,又怎么跟上转动的门。
把手的路线,是铰链画出来的
从上往下看,铰链像钟表的轴,把手像指针末端。门转起来,把手就沿一段圆弧走,不会始终沿着同一条直线后退。移动机械臂可以通过调整手臂、移动底盘,或让两者配合,改变末端的位置。示意图画的是门和把手的几何关系,不是实测轨迹,也不说明控制器采用了哪种算法。一种直观理解是,张开的夹爪只要能带动把手,就不一定要捏住它。现有画面不足以确定具体接触点。
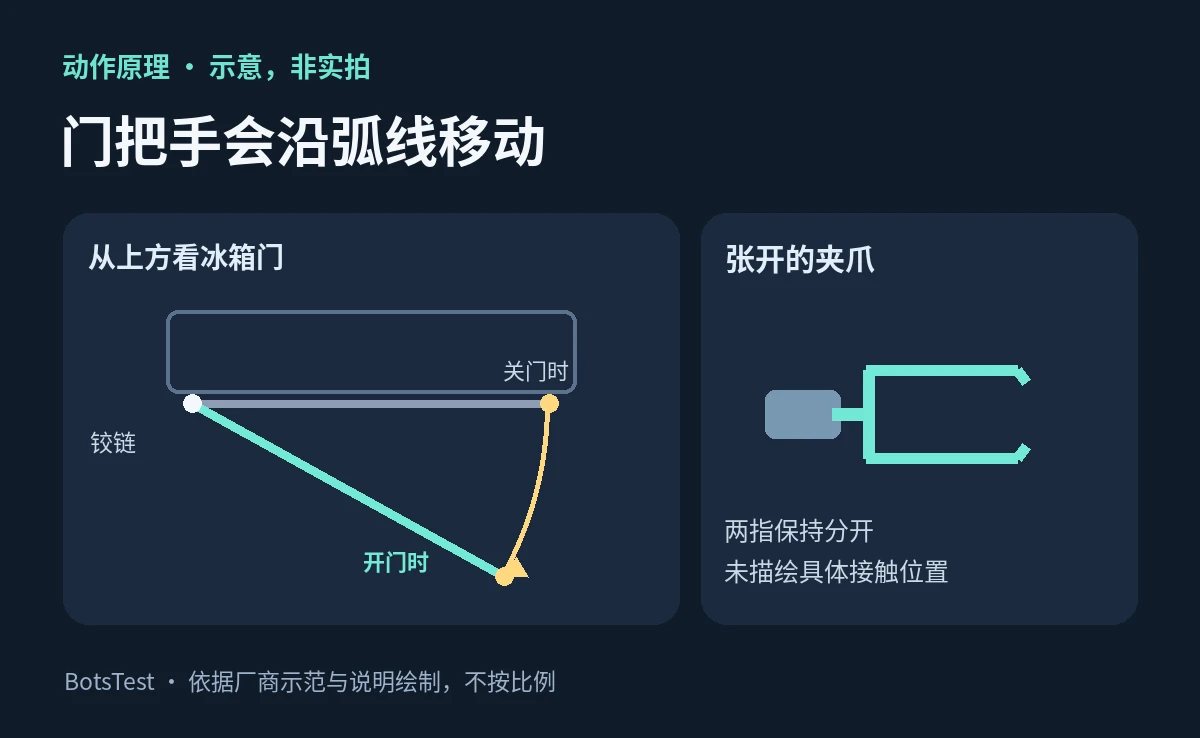
铰链的位置不变,把手沿圆弧走。BotsTest 原创原理示意,不是实测轨迹。
看头部左相机的训练记录:夹爪先来到仍然关闭的冰箱门把手附近;随后门转开,里面的置物架露了出来。相比一张「碰到把手」的特写,后一个画面才说明门确实打开了。但这段画面是人工遥操作训练示范,不能拿它当自主成功的证据。
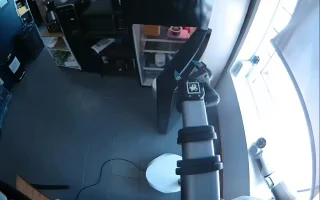
门转开后露出置物架。人工遥操作训练示范,不是自主测试。未修改的截取静帧,来源:Hello Robot Inc. 的 stretch4_open_fridge 数据集,头部左相机,版本 92544014502045e27bb1bb375e70e4155b29f02c,Apache-2.0。
100 段遥操作示范,不是 100 次自主测试
Hello Robot 录制了 100 段人工遥操作示范,改变了底盘和手臂的起始姿态。另一次真机评估才按「冰箱门打开」计成功:运行在机器人机载 Jetson Orin NX 上的 Diffusion Policy,10 次打开了 9 次。这是厂商在这套装置上做的小样本测试,不是 BotsTest 实测,也不能拿来推算另一台冰箱的成功率。
如果自己做对照,我会多记一项:第一次卡在哪一步? 是没碰到把手、门转到一半脱开,还是已经开了一条缝,却没达到测试前约定的开门程度?最终都可能判失败,但下一次该修的东西完全不同。
Hello Robot 的 LeRobot 集成报告 · BotsTest 的 Hello Robot Stretch 资料页
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →