爬楼梯之前,得先看清脚往哪放。上海交通大学的 Xincheng Tang 和合作者用实体 Unitree Go2 试爬 55° 镂空楼梯。完整 StairMaster 成功 19/30 次;保留相机、但训练时不模拟深度观测噪声的版本成功 5/30 次。结果见 2026 年 7 月 29 日的 arXiv 预印本修订版,实际试验日期和具体地点未公开。
踏面窄、台阶之间又有空隙,所以论文展示的一次爬楼中,Go2 在迈上第一阶前先抬起机身前端,让前装深度相机朝向接下来的台阶。
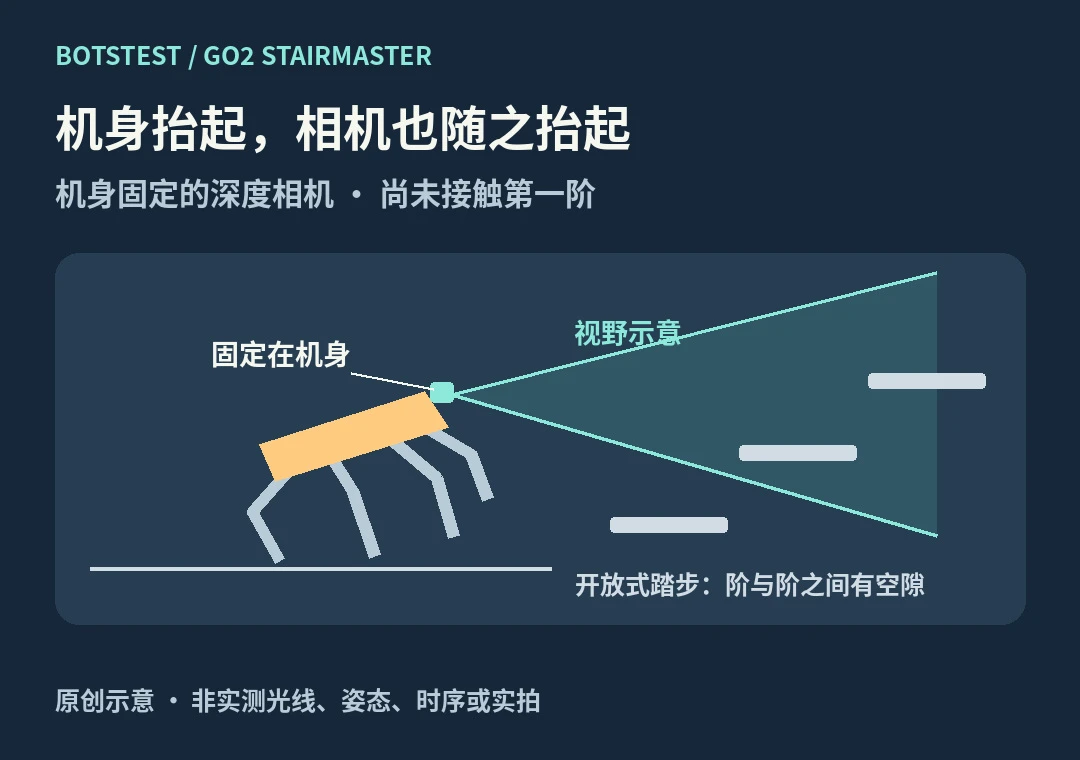
BotsTest 原理示意,不是论文原图、实拍或实测机身角度。
它先调整视线,再迈步
机身是相机的支架:抬高前端,相机的观察方向也会随之改变。控制程序利用深度观测和刚才看到的信息来配合行走。论文图 5 展示的是这一个调整姿态的例子;下方的 19 比 5,则来自同一实体楼梯上两种训练方式的多次比较。
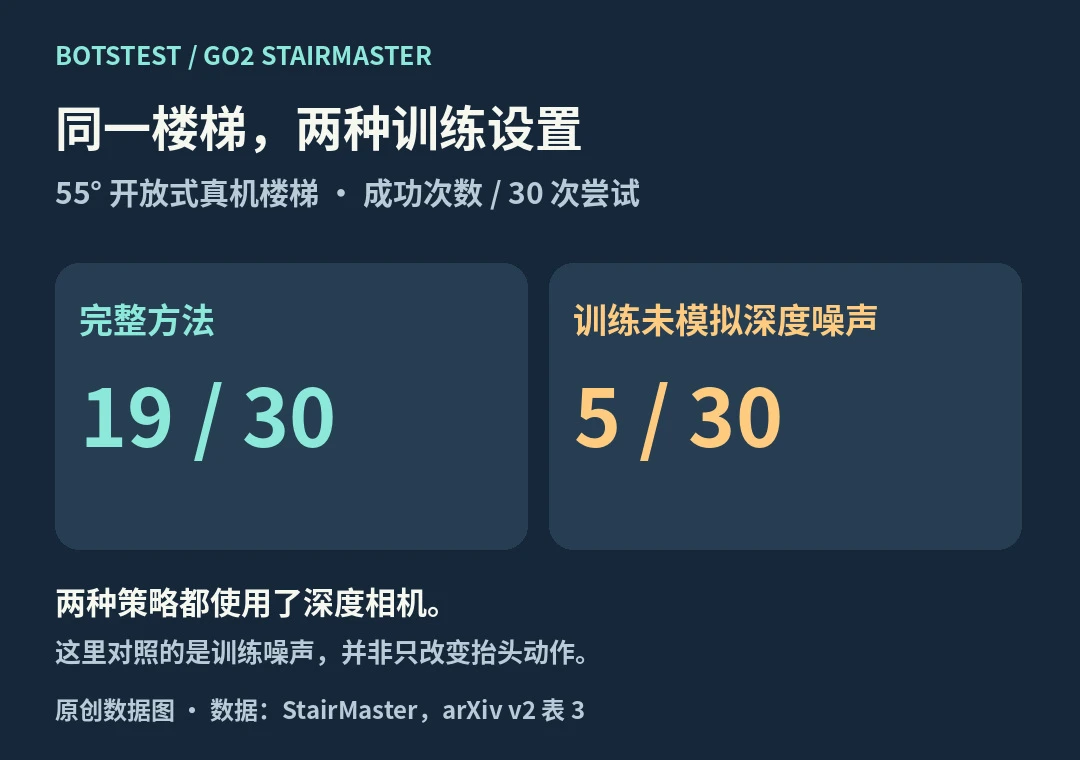
据 StairMaster 预印本 v2 表 3 绘制;两组相机均保留,各试 30 次。
一次抬机身的示例,不等于只靠这一动作就能解释成功次数。两组试验只说明在这个场景下、这套条件中的结果。BotsTest 未复测。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →