插头都伸到接口前了,怎么还会卡?想想你在桌底给手机插线:眼睛负责找接口,手一碰才知道插头有没有顶到边。对机器人来说,「看着对齐」和「碰上以后怎么受力」是两条信息,不能用其中一条替代另一条。
找得到接口,不代表插得进去
CRIA 数据集的腕部相机拍到,Franka Research 3 把 USB-C 插头送向橙色夹具。这个角度能看出它在接近目标,却不足以确认插头是否完全到位。数据集把第 0 段标为成功;画面来自人工遥操作示范,不是机器人自主完成的证据,也不是 BotsTest 实测。
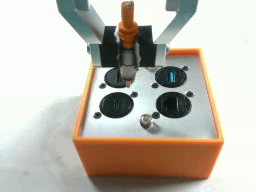
USB-C 人工遥操作示范,不是自主测试。未经修改的静帧,截自 Qiao 等的 CRIA 数据集,insert_typec,第 0 段,腕部相机原片 7.7 秒处,CC BY 4.0。这一视角不能确认插头完全到位。
相机帮助定位插头和接口。力/力矩传感器记录的则是接触之后,工具被往哪边推、有没有受到扭转。比如插头从画面上看几乎位于正中,实际仍可能碰到接口边缘,产生侧向力。反过来,有了力的读数,也不能仅凭它说插头已经插到底。
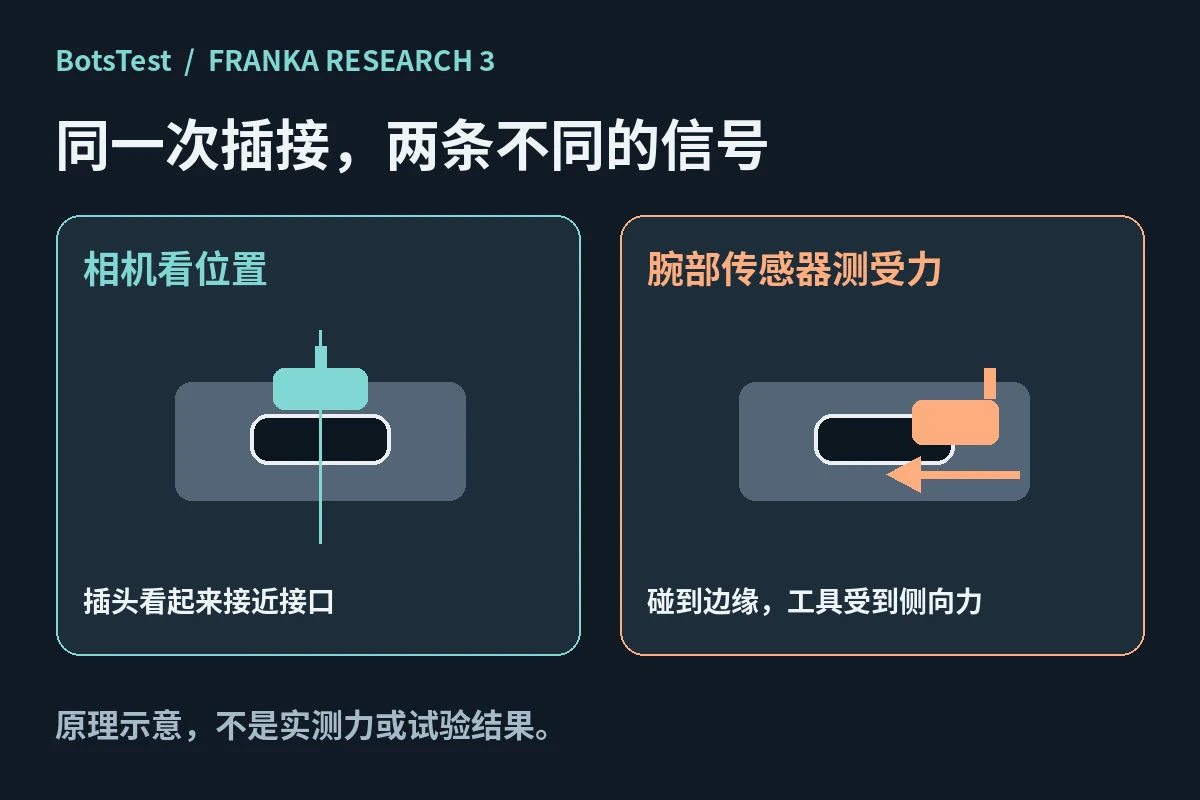
看位置和测接触反力是两回事。BotsTest 原创示意,不是实测力或试验结果。
研究人员用的不是同一套传感器
Franka 官方规格说,FR3 的关节内置力矩传感器。CRIA 的论文另有说明:研究团队在腕部加装了 ATI Axia80-M8 六轴力/力矩传感器。一个在关节,一个在腕部,不能把这次研究用的外接传感器误当作标准 FR3 的原厂配置。
做插接测试时,我会分别记下位置、接触反应和最终结果。这样失败了才分得清,是一开始就没对准,还是位置看似没问题,插头却在接触时碰了边。
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →