同一种土豆网袋,有时摊得扁,有时鼓在一边。美国加州贝克斯菲尔德以南的阿文(Arvin)一带,土豆包装商 Tasteful Selections 用五台 FANUC M-3iA 并联机器人,把小土豆网袋装入纸箱,夹具是 Soft Robotics 的 mGrip。FANUC 于 2021 年 10 月 15 日发布的案例把 M-3iA/6S 列为所用型号,未说明投产或拍摄日期。Soft Robotics 在同年 10 月 27 日的报告中称,配有 mGrip 的工作单元每分钟装箱超过 45 袋,不是单台机器人的速度。
上游提速后,人工装箱成了瓶颈,网袋外形又随着土豆滑动而变化,因此这套设备用机器视觉定位,再让气动软指贴合网袋轮廓,把它抓起装箱。
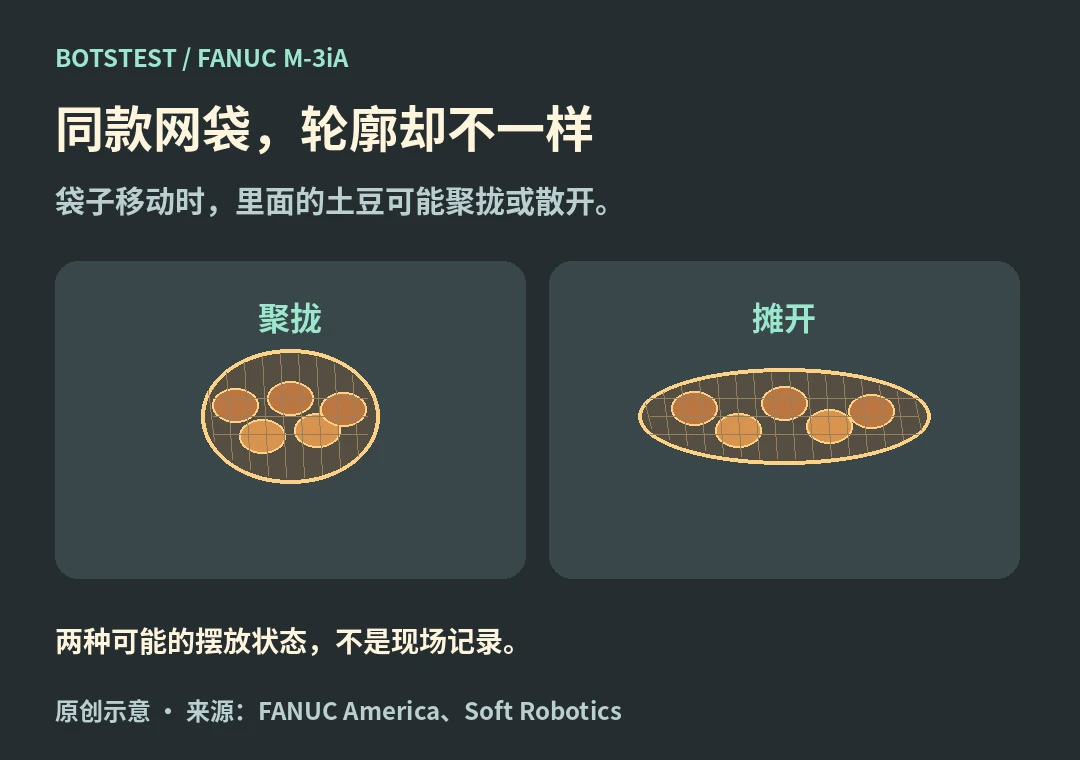
BotsTest 原理示意。袋形和夹持位置均非现场测量。
视觉找位置,软指适应形状
想象两袋土豆:一袋摊得比较平,另一袋的土豆堆在一侧。相机能帮助机械臂找到袋子,却没法让每袋都摆成同一种轮廓。mGrip 的柔性手指沿着袋子弯合,不必每次都对准一个固定的外形。随后机械臂提起网袋,把它放进纸箱。图上的袋形只是原理示意,不是工厂实测。
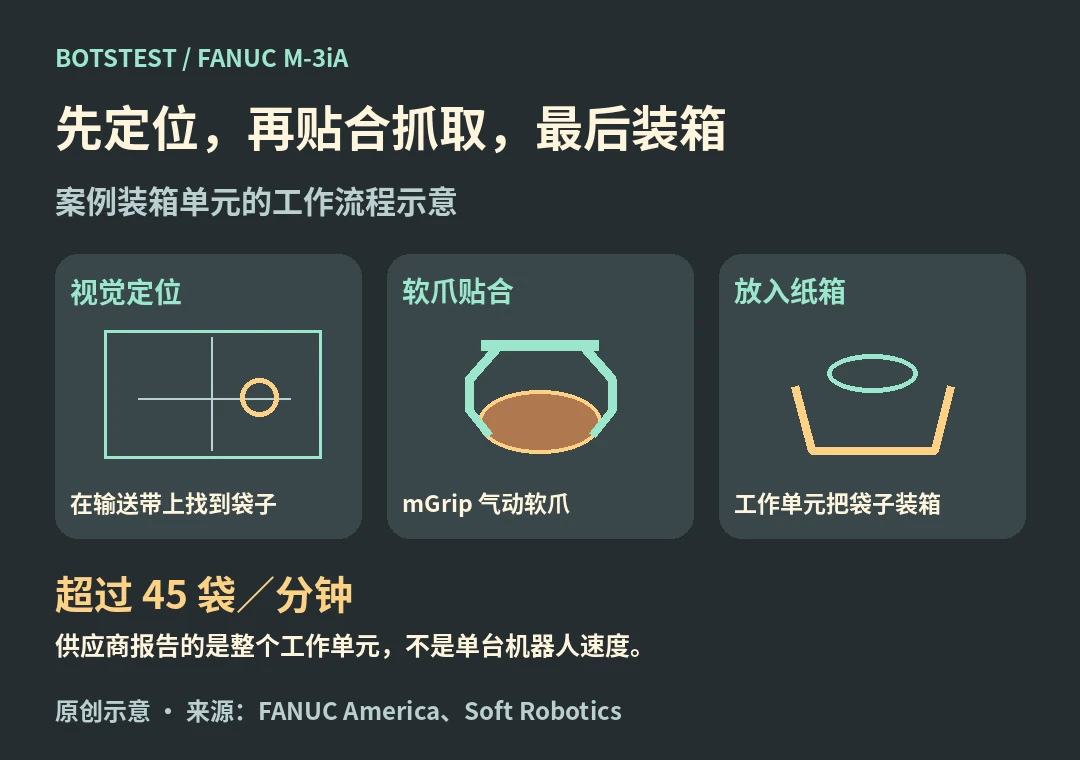
超过 45 袋/分钟为 Soft Robotics 报告的工作单元成绩,不是单台机械臂的额定速度。
这里说的是把网袋放进箱子,不是把已经装好的箱子堆到托盘上。两个环节不能混算;供应商也没有给出人工装箱基线或单台实测速度。BotsTest 未复测。
FANUC 部署案例 · Soft Robotics 技术与结果报告 · Tasteful Selections 生产地点说明
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →