相机拍到了蓝球,车轮却不会因此转起来。2024 年 10 月 29 日至 11 月 1 日,欧洲航天局(ESA)学院和 ESA 自动化与机器人部门把这两件事交给了 30 名学生,分成六队完成。学生用的是 ESA 开发的 3D 打印教学漫游车 ExoMy。活动在荷兰诺德韦克的 ESA 欧洲空间研究与技术中心(ESTEC)下属伊拉斯谟创新中心举行;所谓「火星地形」,是地球上室内布置的模拟场地。
挑战用的是真车:每队把车放在已知的起点,却不把蓝球的位置告诉程序。车要先找到球,再朝球开过去。指导老师马尔蒂·维莱利亚·拉米萨(Marti Vilella Ramisa)说,六支队伍都完成了任务。ESA 没有公布各队尝试了几次,所以「六队完成」不是单次成功率。
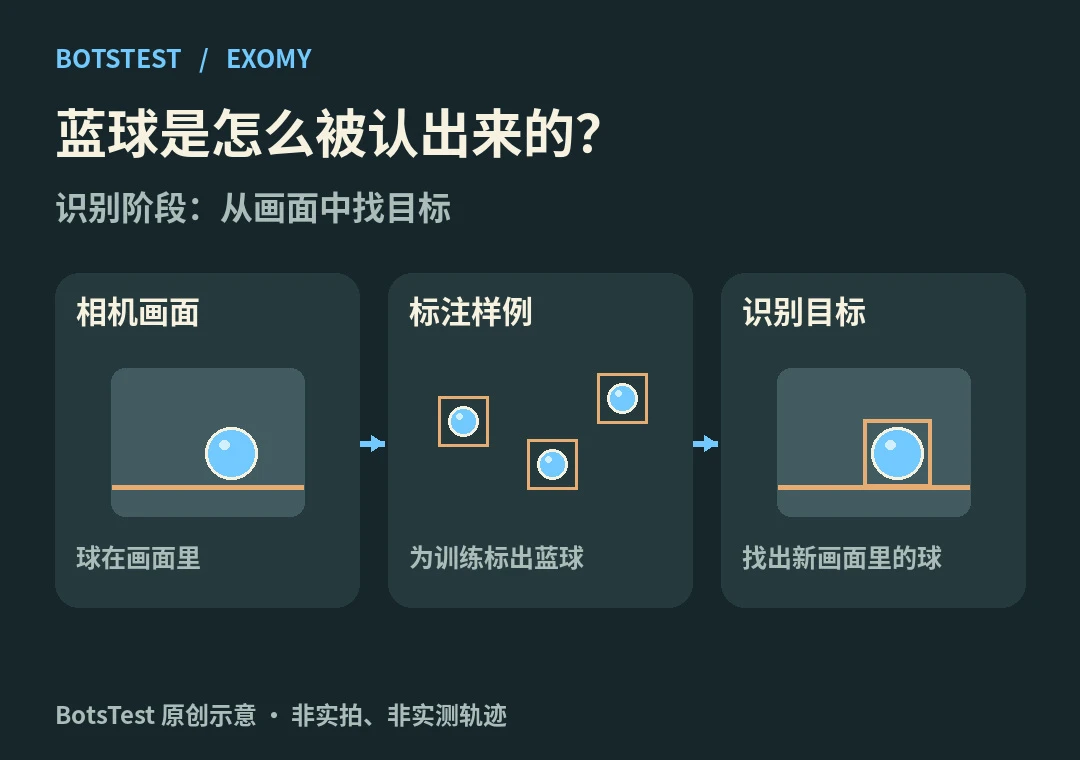
学生训练识别程序时,要先在照片里标出球的位置。BotsTest 原理示意,非现场画面。
先教它看什么
学生先用手柄在电脑仿真里练开车。随后换成实体车,用车载相机给蓝球拍了数百张照片,在照片上标出球的位置,再用这些图训练识别程序。程序学的是:这帧里有没有蓝球?球在画面的哪个位置?回答完这两个问题,车还没动。
再把「看到了」变成「开过去」
工作坊最后一天,学生把识别接进行驶流程,让车用看到的信息完成接近目标的任务。ESA 用火星通信来解释为什么这一步重要:距离太远,地面命令不能即时抵达,漫游车若能自己完成一部分任务,就不必每走一步都等指令。工作坊没有实测通信延迟。
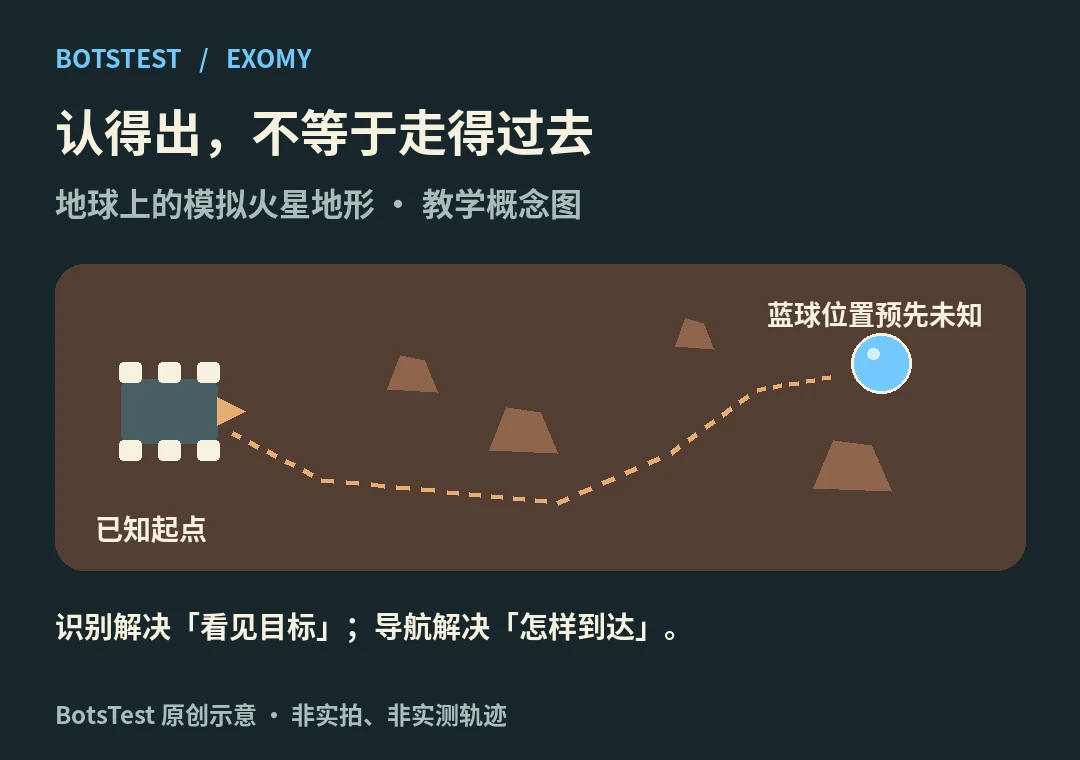
BotsTest 原理示意,非现场画面;箭头表示任务目标,不是实际行驶轨迹。
这次展示的结果很具体:在这一个课堂任务里,学生把识别目标和驱动车轮连了起来。公开材料没说车怎么搜索、怎么选路线,也没有证明它能在别的环境里稳定复现,更不是让车捡起球。BotsTest 未复现实验。
ESA ExoMy 官方项目 · ESA 学院活动报告(2024 年 11 月 15 日) · ESA 指导老师记录(2024 年 11 月 6 日) · ESA 场地说明
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →