两台机器狗一圈接一圈地走,不是为了表演。美国宾夕法尼亚州哈弗福德学院的本科生迪普·帕特尔(Deep Patel)和威洛·科恩(Willow Kohn),在物理学教授苏珊娜·阿马多尔·凯恩(Suzanne Amador Kane)的实验室研究两台 Petoi Bittle,分别叫 Anubis 和 Horus。项目在 2023 年夏季已经开展,团队想知道:换一种地面,或换一种脚,机器狗走起来会有什么不同?
早期装置用一个关节把机器狗约束在圆形轨道上,轨道表面可以换,打滑、步行速度和耗电功率也可以分开看。哈弗福德学院 2024 年 10 月 8 日的报道说,团队当时已改用直线轨道,还在调整步态。10 月 8 日是报道日期,不是测试当天。
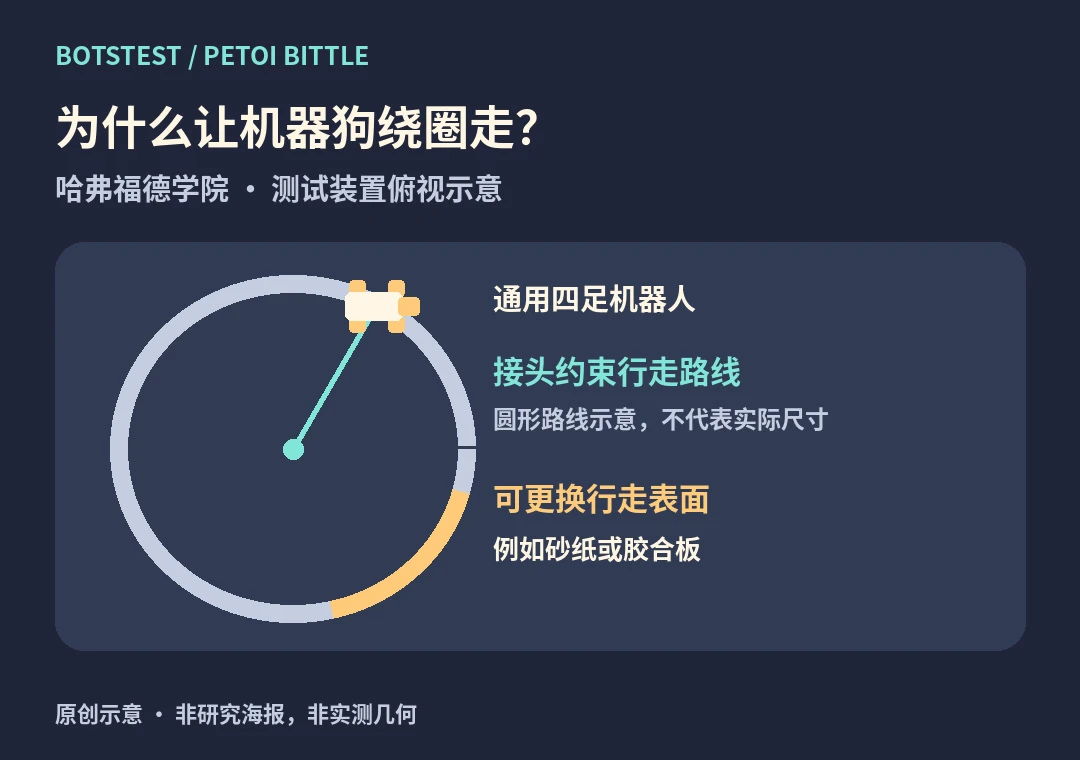
BotsTest 根据 Petoi 和校方公开描述绘制的早期装置示意,非现场照片,不按比例,也不是后来改用的直线轨道。
绕一圈,究竟能看出什么?
在空地上看一段演示,你能知道机器狗走起来了。搬到实验台上,问题就可以问得更细:当脚踩到不同的材料时,哪些表现会变?按 Petoi 的记录,早期装置用万向节约束机器狗沿圆形轨道活动,表面可换成砂纸、胶合板等材料。路线由装置约束,脚和地面接触时会发生什么,则是研究的问题。
同样是向前走,脚是否打滑、走得多快、行走时的用电功率是多少,并不是一回事。团队在机器狗上放置视觉跟踪标记观察运动,并用功率测试仪显示电功率。这样研究的就不只是「能不能走」,而是换了接触条件之后,究竟哪一项变了。
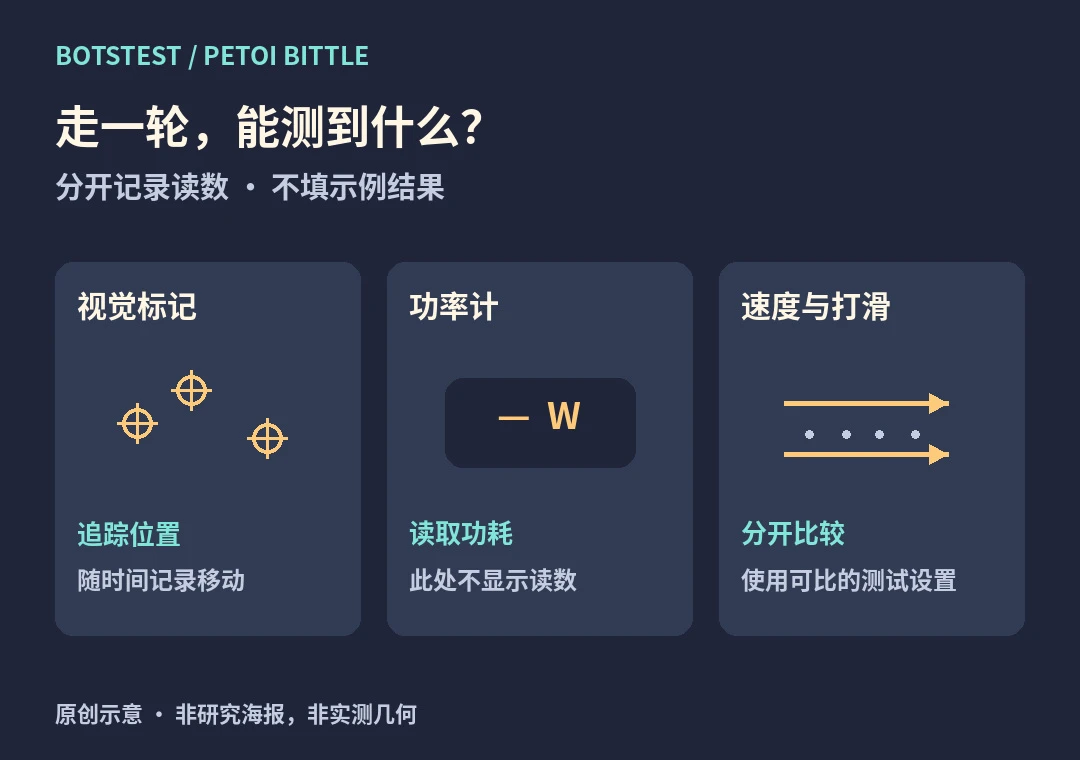
BotsTest 原创示意,展示研究关注的测量项目,不呈现真实数据或运行轨迹。
这不等于「摩擦越大越难走」
校方报道提到学生的阶段性摩擦观察,但公开材料没有给出逐种材料的对照结果,也没有证明这种趋势适用于其他机器狗。后来更换轨道、调整步态,正好提醒我们:比较两次表现之前,先弄清楚两次是在什么条件下走的。BotsTest 未复测。
哈弗福德学院报道(2024 年 10 月 8 日) · Petoi 装置记录(2024 年 10 月 23 日) · Petoi Bittle 产品页
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →