先看没拿电池的夹爪。下面是同一回合的真机人工遥操作画面,能看见固定与对位,但不是自主策略试验,也不能凭这个角度确认电池完全入槽。
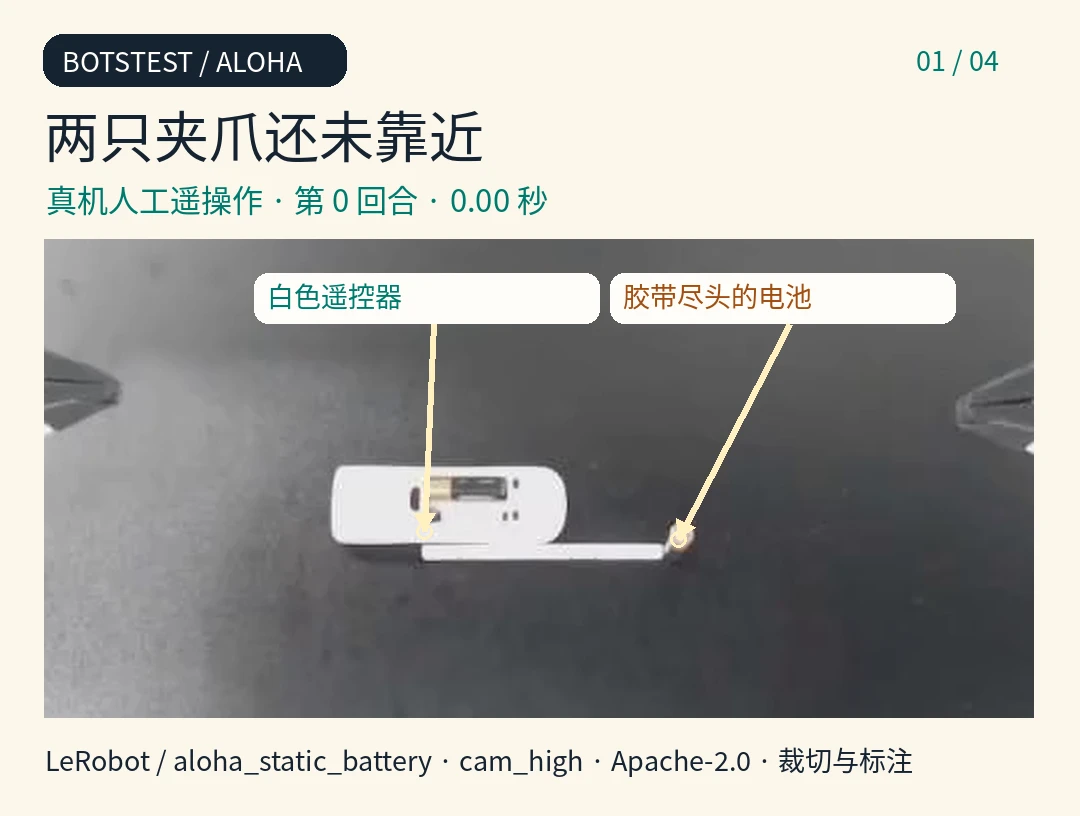
LeRobot ALOHA 电池数据,第 0 回合、cam_high 俯视、0.00 秒。真机人工遥操作,已裁切加注。原始数据 · Apache-2.0。
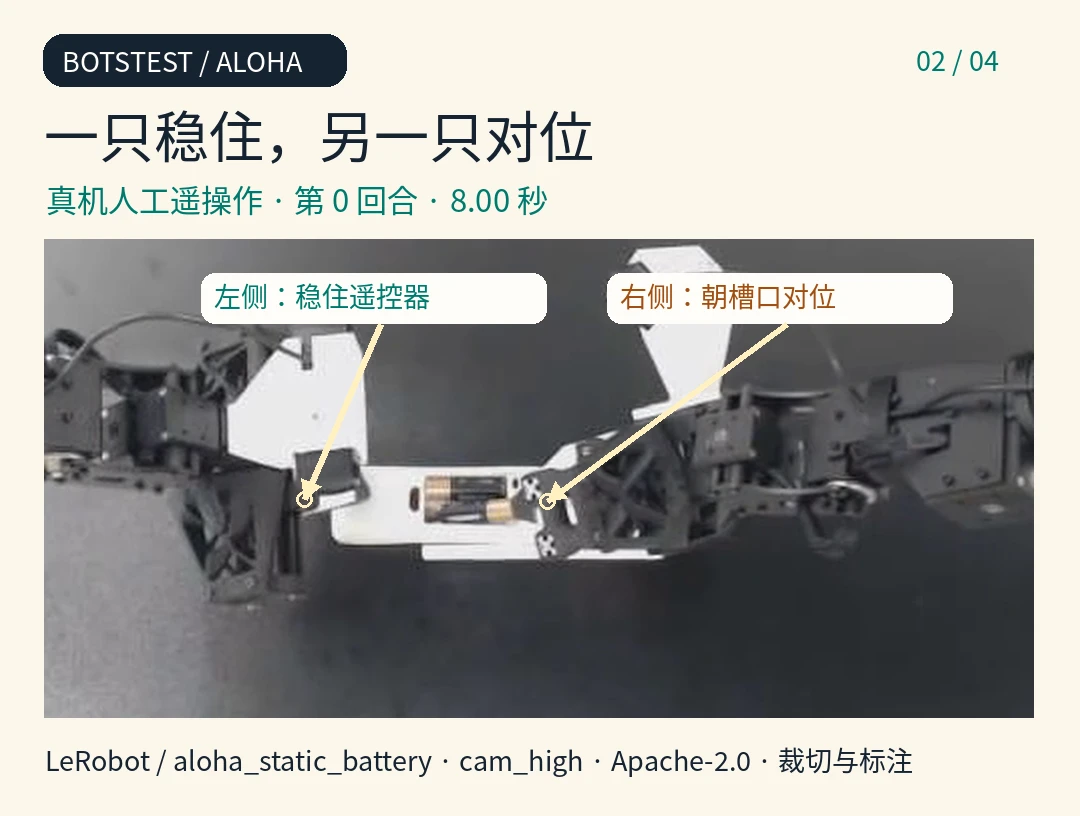
同一回合、同一机位,8.00 秒。此角度看得出对位动作,不能确认电池是否完全入槽。已裁切加注。原始数据 · Apache-2.0。
拿住电池还不够,遥控器也得稳住
ALOHA 官方项目介绍了一套面向精细双臂操作和模仿学习研究的开源硬件系统。在作者的装电池任务里,右夹爪把电池放在槽口,再用指尖压进去。槽内弹簧会把遥控器向反方向推,左夹爪就向下压住遥控器。这是这套装置采用的办法,不代表每种装电池任务都需要第二只机械臂;改用夹具是另一种条件。
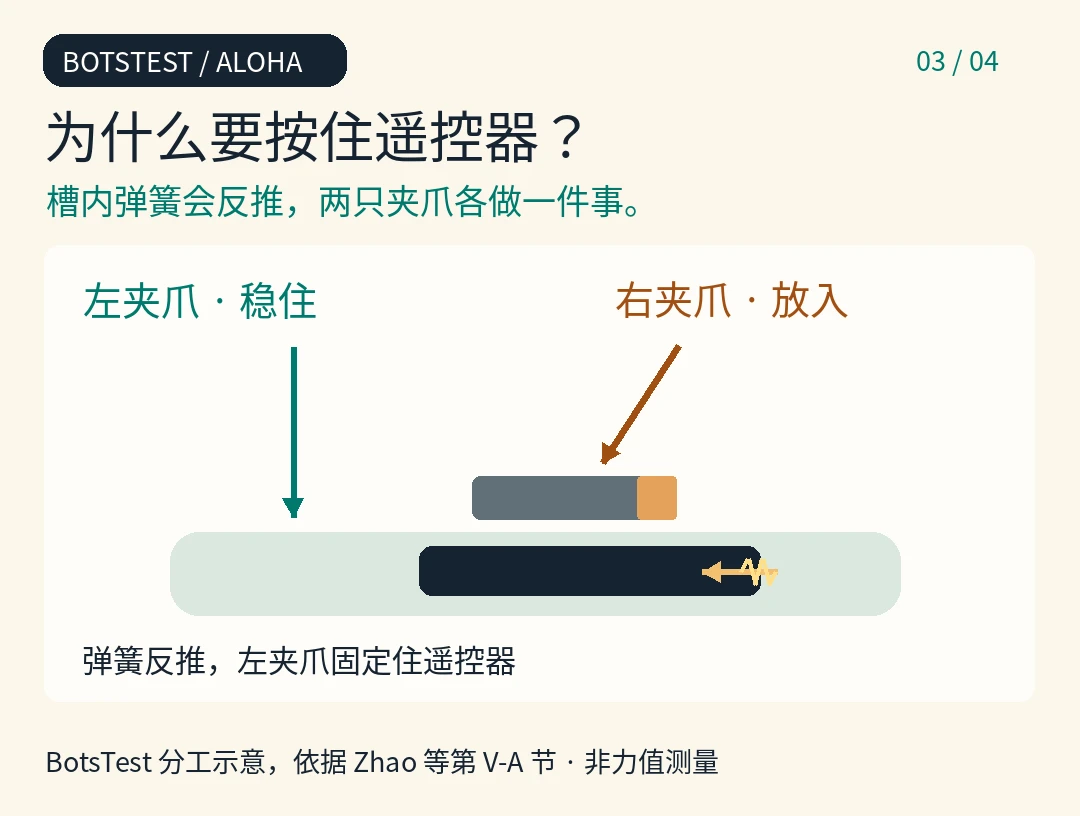
BotsTest 按原论文第 V-A 节绘制的示意图,不是实拍或实测力值。
96% 是哪 25 次里的结果?
论文第 V-A 节和表 I显示,ACT 真机评估的抓取阶段为 100%,放位为 100%,完全入槽为 96%,即 25 次里的 24 次,使用一个训练种子。 这是作者对策略的独立一组测试,不是上面遥操作数据的完成率,也不是 BotsTest 实测。论文提到真机任务的初始物体位置会沿 15 厘米参考线变化,不能推出换遥控器、扩大范围或换训练种子仍会有同样结果。
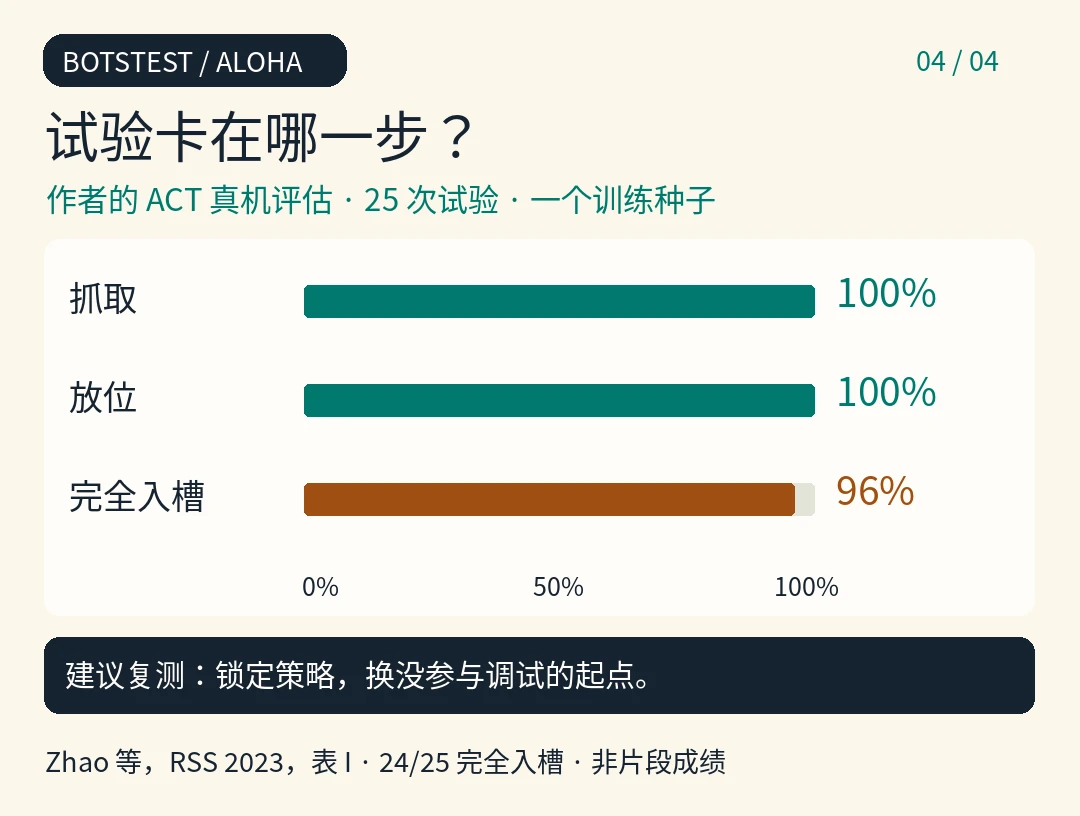
Zhao 等人 RSS 2023 论文表 I:25 次真机试验、一个训练种子。复查清单是 BotsTest 建议,不是实验结果。
怎样复测,才知道卡在哪一步?
固定电池、遥控器、起点范围、限时及重试规则,提前定义抓到、放到槽口和完全入槽。每次都计入分母,记录最早失败的阶段和人工干预。冻结策略后,换一批没参与调试的起始姿态复查。对比夹具和第二只机械臂时,只换固定方式,分别报告结果。这是建议,不是新实测。
来源
将入围名单转化为决定
写下任务、操作条件、成功标准和总拥有成本。请入围供应商展示您的代表性任务,包括故障恢复。对每个候选人使用相同的验收测试。
探索完整的机器人目录 →