 Förvar
 Forskning
open quadruped · adham-elarabawy
open-quadruped är ett 3D-printat fyrfotingsrobotprojekt med gånggenerering och kroppsställningskontroll.
DIY & utbildning hårdvara
Hårdvara / Öppen källkod
En 3D-skriven fyrfotsrobot för rörelseforskning. :sköldpadda:
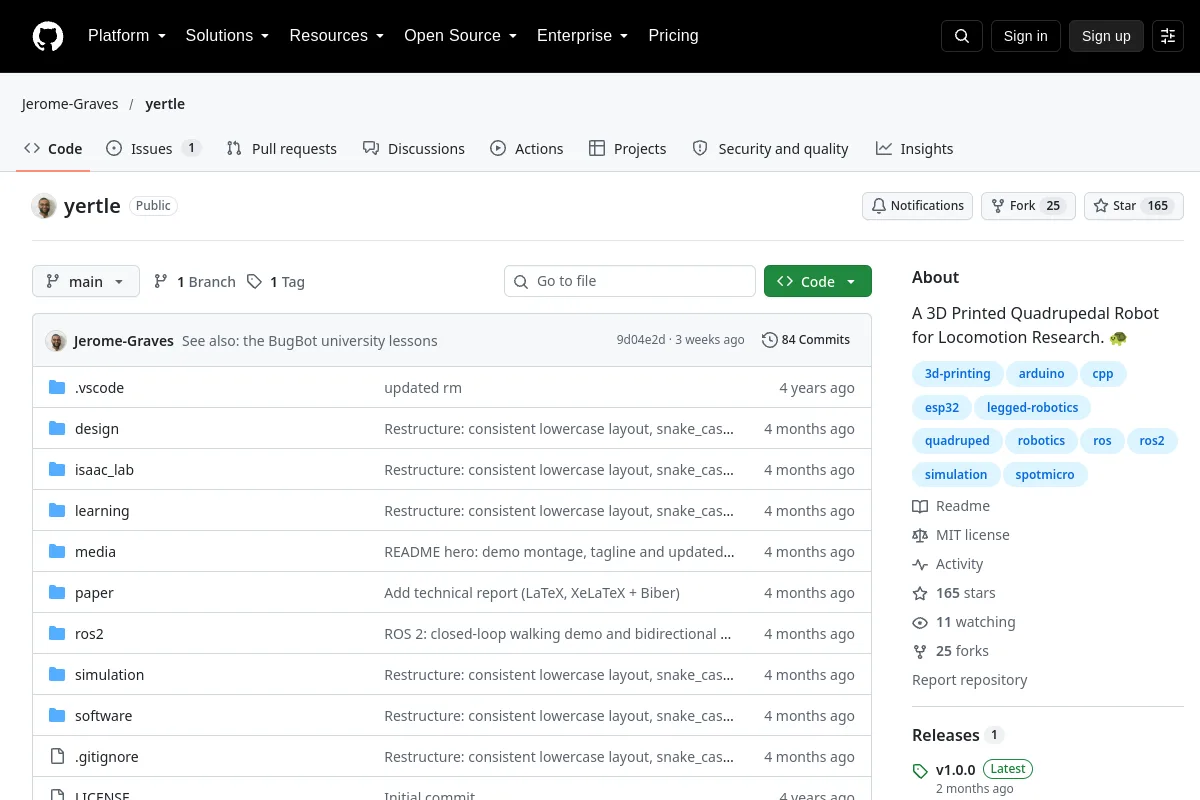
En 3D-printad fyrfotsrobot för rörelseforskning. :sköldpadda:
Förlagets syfte: A 3D Printed Quadrupedal Robot for Locomotion Research. :sköldpadda:
Inspektera designfiler, stycklistor, monteringsanvisningar och elektriska/mekaniska gränssnitt. Tillgänglighet, pris och kompatibilitet måste bekräftas för det specifika bygget.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
open-quadruped är ett 3D-printat fyrfotingsrobotprojekt med gånggenerering och kroppsställningskontroll.
DIY & utbildning hårdvara