 Repositorio
 Investigación
open quadruped · adham-elarabawy
open-quadruped es un proyecto de robot cuadrúpedo impreso en 3D con generación de marcha y control de postura corporal.
Hardware educativo y de bricolaje
Ferretería / Código abierto
Un robot cuadrúpedo impreso en 3D para la investigación de la locomoción. :tortuga:
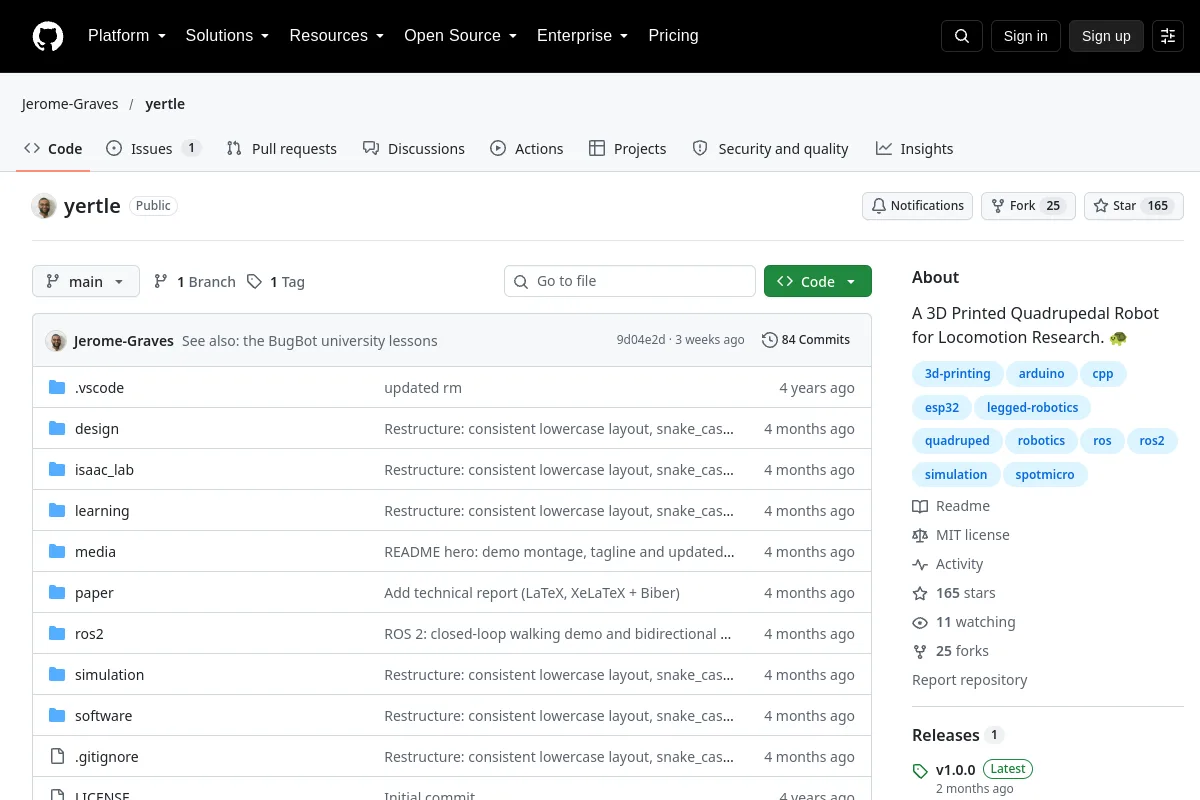
Un robot cuadrúpedo impreso en 3D para la investigación de la locomoción. :tortuga:
Propósito del editor: Un robot cuadrúpedo impreso en 3D para la investigación de la locomoción. :tortuga:
Inspeccionar archivos de diseño, lista de materiales, instrucciones de ensamblaje e interfaces eléctricas/mecánicas. Se debe confirmar la disponibilidad, el precio y la compatibilidad para la versión específica.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Investigación
open-quadruped es un proyecto de robot cuadrúpedo impreso en 3D con generación de marcha y control de postura corporal.
Hardware educativo y de bricolaje