 Repository
 Forschung
open quadruped · adham-elarabawy
open-quadruped ist ein 3D-gedrucktes vierbeiniges Roboterprojekt mit Ganggenerierung und Körperhaltungssteuerung.
Hardware für Heimwerker und Bildung
Hardware / Open Source
Ein 3D-gedruckter vierbeiniger Roboter für die Fortbewegungsforschung. :schildkröte:
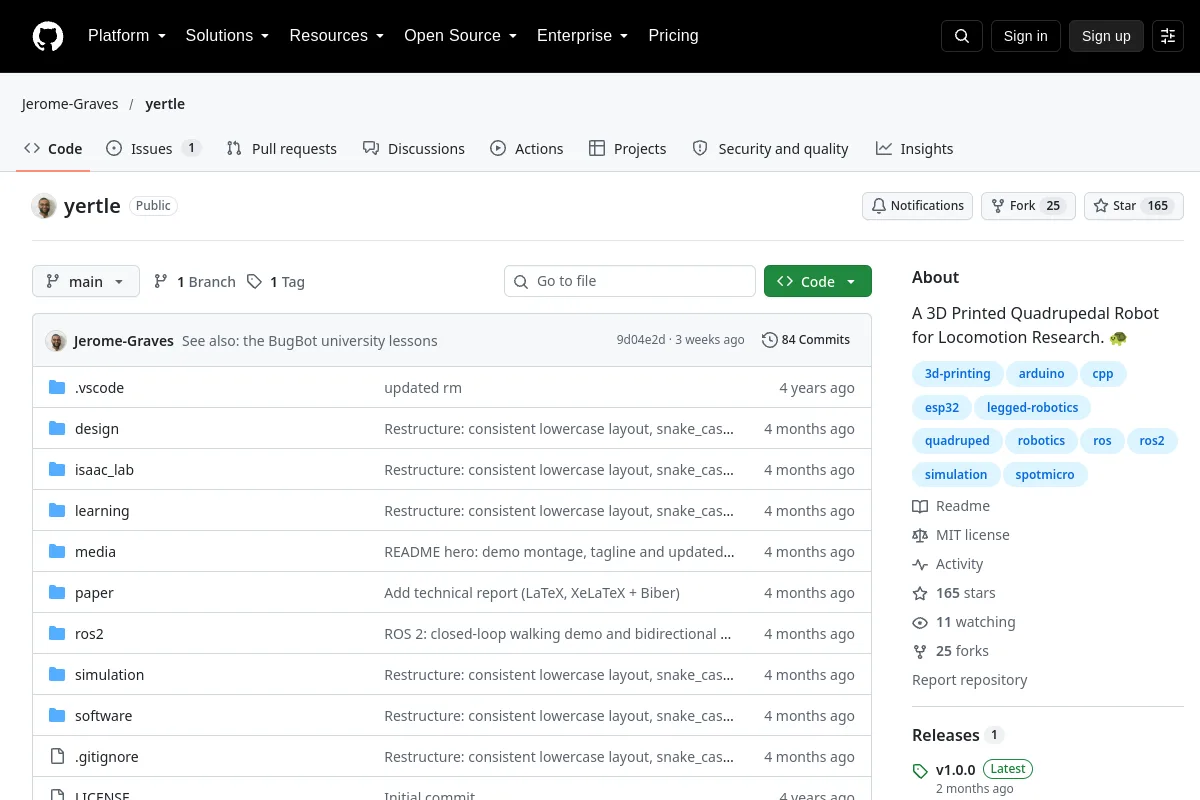
Ein 3D-gedruckter vierbeiniger Roboter für die Fortbewegungsforschung. :schildkröte:
Zweck des Herausgebers: Ein 3D-gedruckter vierbeiniger Roboter für die Fortbewegungsforschung. :schildkröte:
Überprüfen Sie Konstruktionsdateien, Stücklisten, Montageanweisungen und elektrische/mechanische Schnittstellen. Verfügbarkeit, Preis und Kompatibilität müssen für den jeweiligen Build bestätigt werden.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
open-quadruped ist ein 3D-gedrucktes vierbeiniges Roboterprojekt mit Ganggenerierung und Körperhaltungssteuerung.
Hardware für Heimwerker und Bildung