 Repozytorium
 Badania
Stanford Doggo
Projekt sprzętu dla czworonogów do eksperymentów związanych z poruszaniem się na nogach.
Czteroosobowe roboty
Produkty / Badania
Projekt sprzętu dla łazika inspirowany robotami do eksploracji planet.
Projekt sprzętu dla łazika inspirowany robotami do eksploracji planet.
Sprawdź dokładny model i konfigurację producenta. Potwierdź aktualną dostępność, interfejsy programistyczne, ograniczenia operacyjne i zamierzone zadania; link do produktu nie stanowi rekomendacji zakupu.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Projekt sprzętu dla czworonogów do eksperymentów związanych z poruszaniem się na nogach.
Czteroosobowe roboty Strona internetowa
 Badania
Projekt sprzętu dla kompaktowego robota dwunożnego dla konstruktorów.
Roboty humanoidalne i dwunożne Repozytorium
 Badania
Zasoby rozwojowe robotów mobilnych dla platform opartych na ROS 2.
Roboty mobilne i łaziki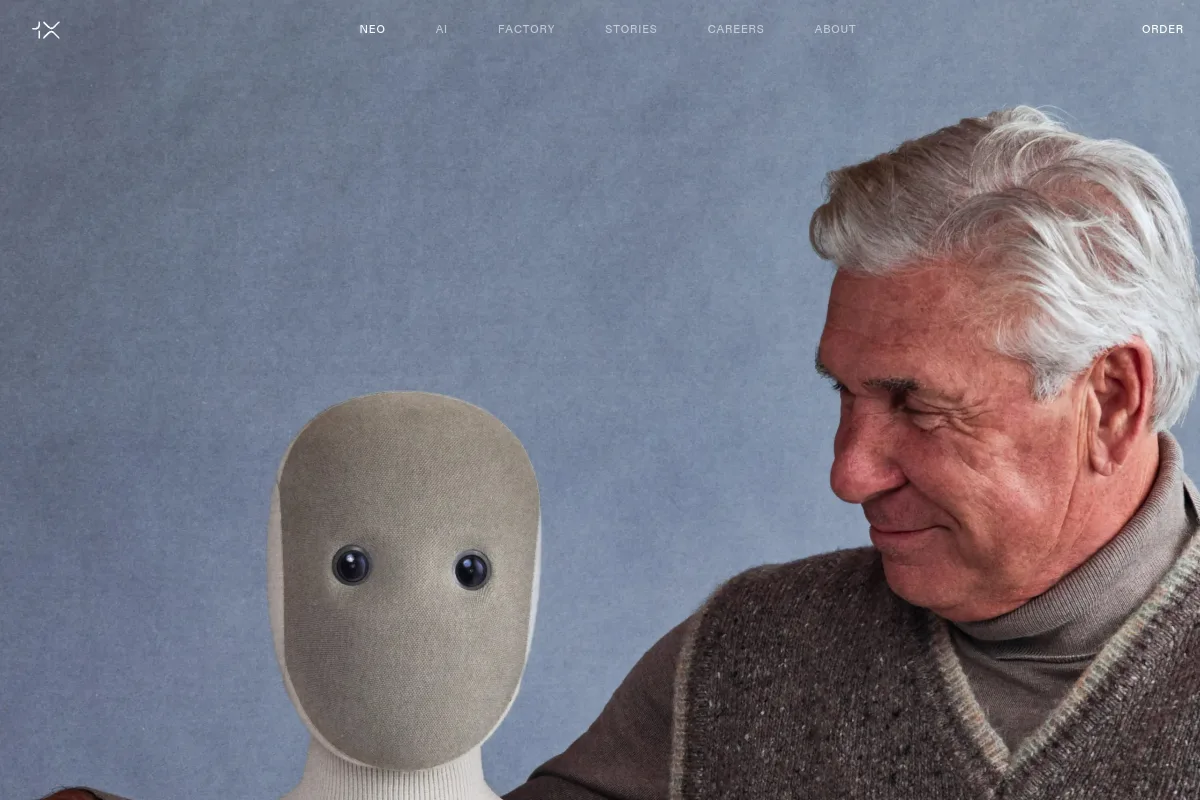 Strona internetowa
 Komercyjny
Humanoidalna platforma robotyczna opracowana przez 1X Technologies.
Roboty humanoidalne i dwunożne Strona internetowa
 Komercyjny
Mała platforma robotyki powietrznej ze sprzętem i oprogramowaniem do projektowania.
Roboty powietrzne i morskie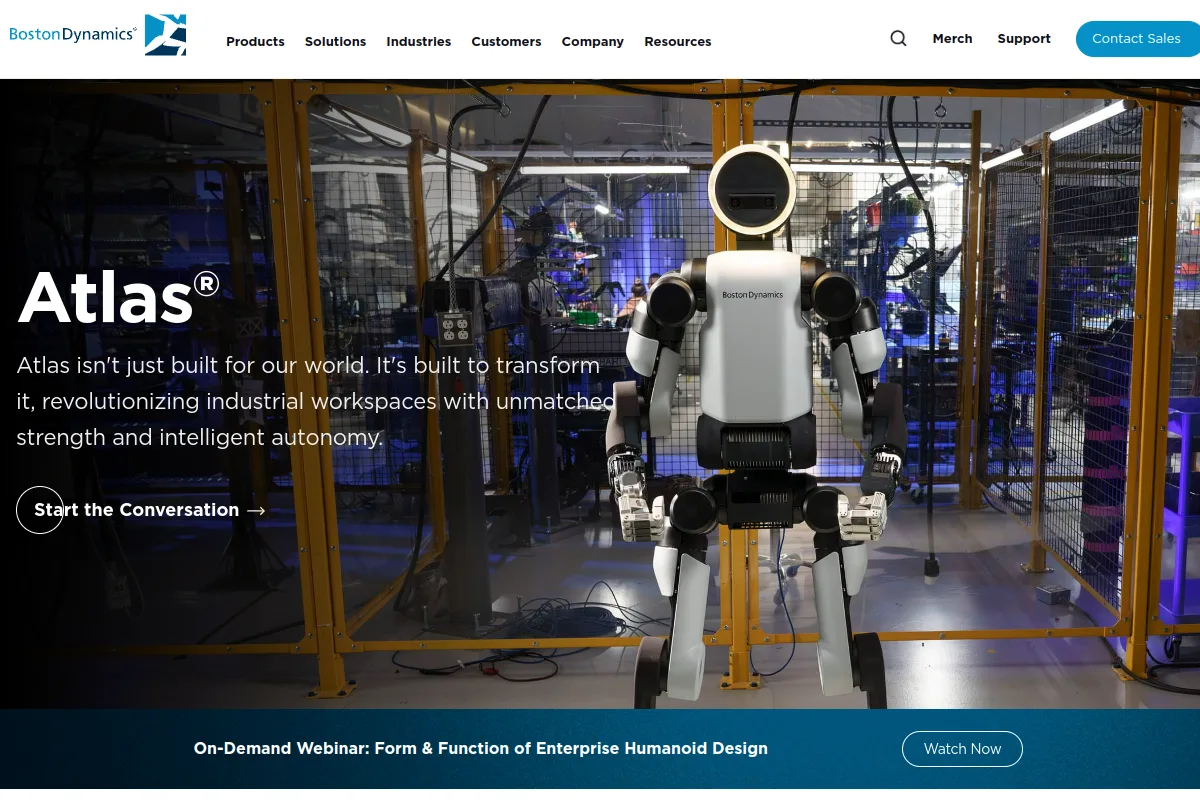 Strona internetowa
 Komercyjny
Humanoidalna platforma robotyczna opracowana przez Boston Dynamics.
Roboty humanoidalne i dwunożne