 Repositório
 Pesquisa
Linorobot
Recursos de desenvolvimento de robôs móveis para plataformas baseadas em ROS 2.
Robôs móveis e rovers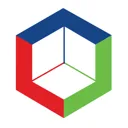
Programas / Código aberto
Projeto de robô terrestre autônomo com suporte a múltiplas configurações de drive.
Projeto de robô terrestre autônomo com suporte a múltiplas configurações de drive.
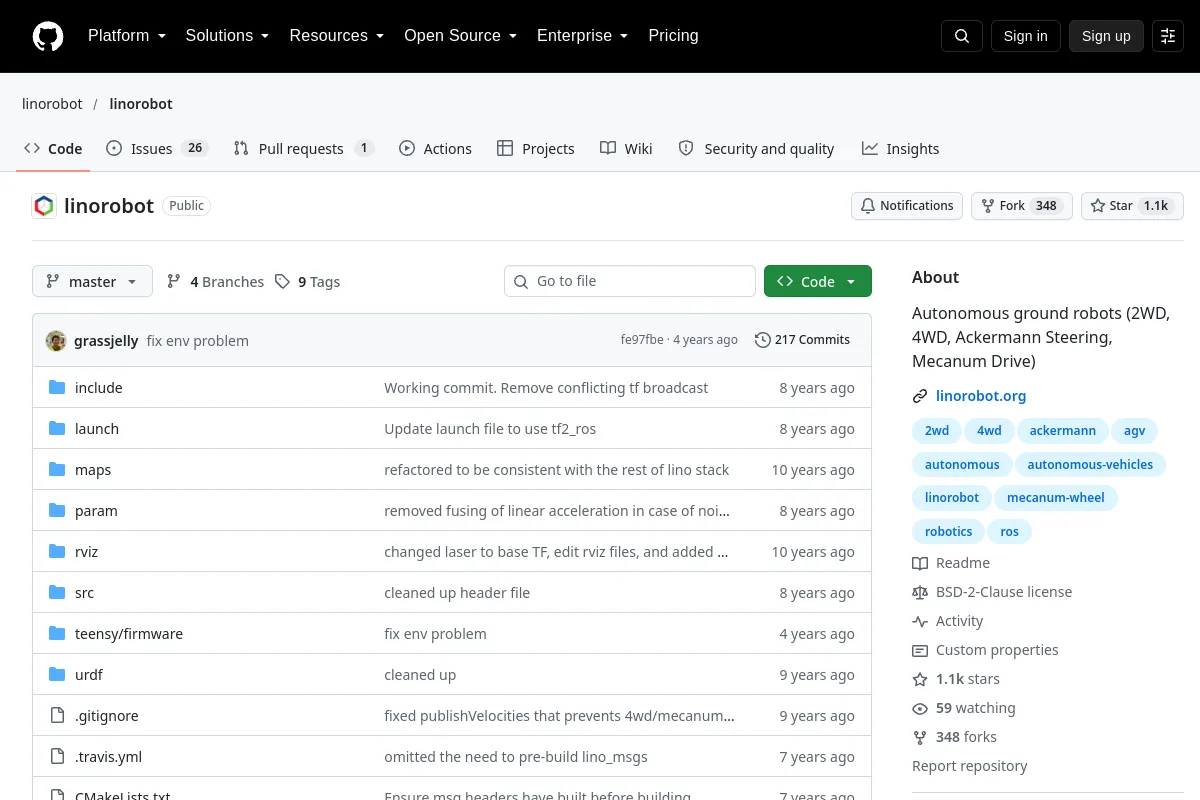
Resumo do editor: “Robôs terrestres autônomos (2WD, 4WD, Ackermann Steering, Mecanum Drive)”
Use seu repositório para inspecionar a implementação, documentação e fluxos de trabalho suportados. Este registro de diretório identifica o mantenedor, a licença do código e os recursos relacionados; não afirma que o projeto foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Pesquisa
Recursos de desenvolvimento de robôs móveis para plataformas baseadas em ROS 2.
Robôs móveis e rovers