 Référentiel
Logiciel / Source ouverte
CURB-SG · robot-learning-freiburg
Graphiques de scène 3D dynamiques collaboratifs pour la conduite automatisée
Aperçu
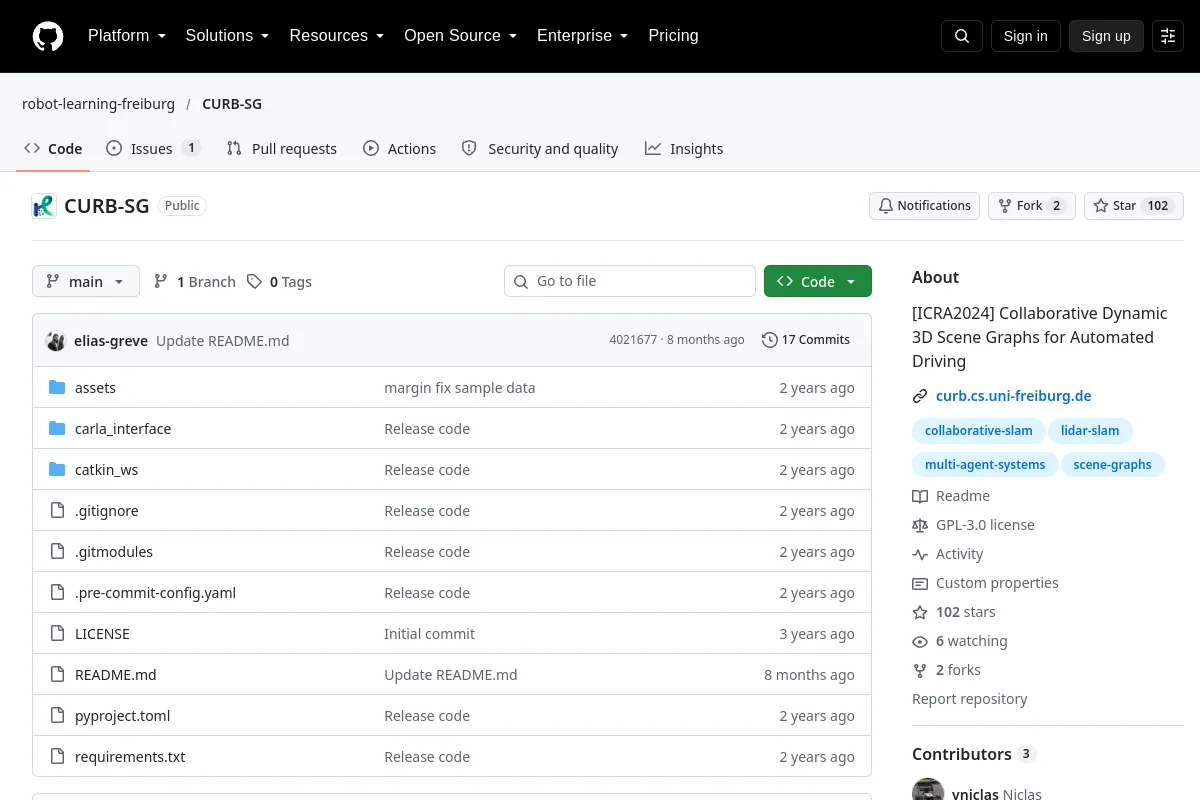
Graphiques de scène 3D dynamiques collaboratifs pour la conduite automatisée
Objectif de l'éditeur : [ICRA2024] Graphiques de scènes 3D dynamiques collaboratifs pour la conduite automatisée
Inspectez les instructions d’installation, les versions prises en charge, les exemples et les interfaces dans la source. Ce répertoire ne prétend pas que le logiciel a été installé ou testé sur votre robot.
Informations sur le projet
- Mainteneur
- robot-learning-freiburg
- Langue principale
- C++
- Licence de code de référentiel
- GPL-3.0
- Licence de poids modèle
- Non enregistré
- Licence de jeu de données
- Non enregistré
- Licence de conception de matériel
- Non enregistré
- Entretien
- Non archivé dans les dernières métadonnées enregistrées
- Dernière poussée du référentiel observée
- 2026-02-16
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Rubriques documentaires
- CURB-SG
- 📔 Abstract
- 👩💻 Code
- 🏗 Setup
- :rocket: Run
- 🖼️ Sample Data
Parcourez les catégories de cette ressource
Explorez les collections associées
Parcourir Logiciel →Plus dans Logiciel
Référentiel
