 Référentiel
Matériel / Source ouverte
sesame robot · dorianborian
Projet de mini robot quadrupède basé sur ESP32 avec guidage d'assemblage.
Aperçu
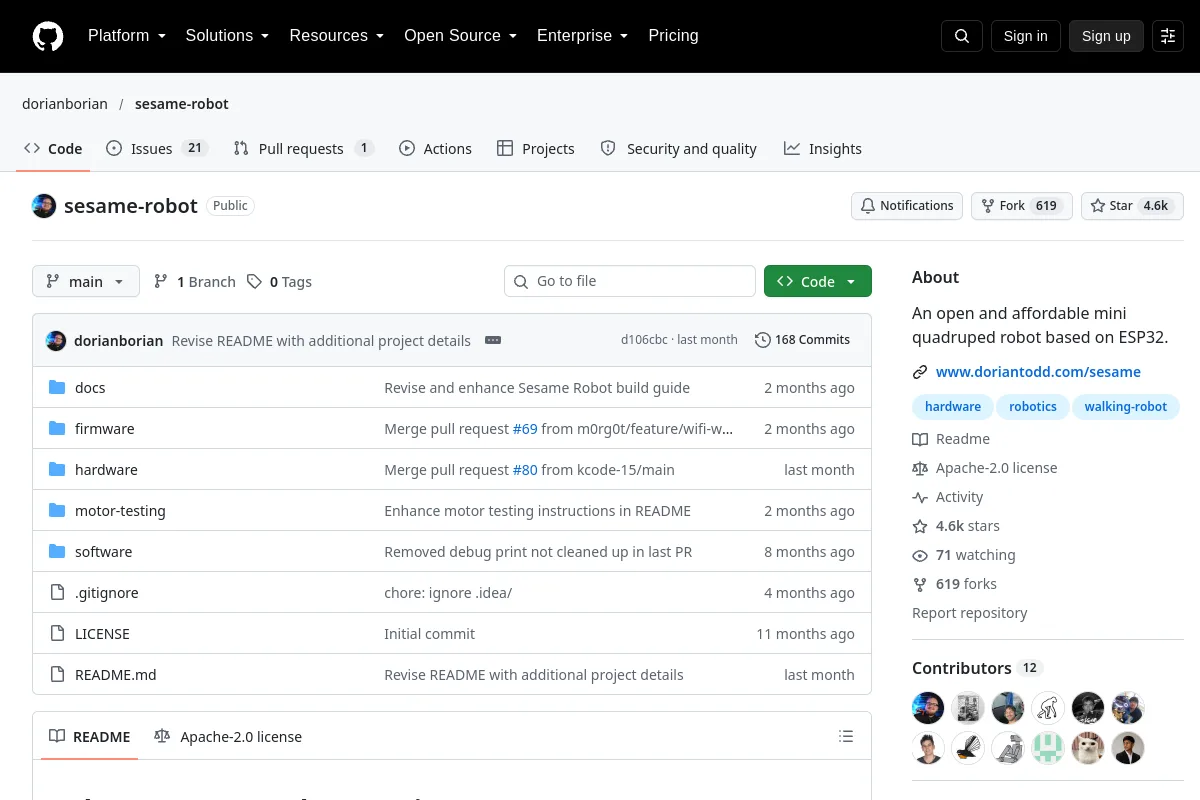
Projet de mini robot quadrupède basé sur ESP32 avec guidage d'assemblage.
Résumé de l’éditeur : « Un mini robot quadrupède ouvert et abordable basé sur ESP32. »
Utilisez son référentiel pour inspecter la mise en œuvre, la documentation et les flux de travail pris en charge. Cet enregistrement d'annuaire identifie le responsable, la licence de code et les ressources associées ; il ne prétend pas que le projet a été installé ou testé sur votre robot.
Informations sur le projet
- Mainteneur
- dorianborian
- Langue principale
- C
- Licence de code de référentiel
- Apache-2.0
- Licence de poids modèle
- Non enregistré
- Licence de jeu de données
- Non enregistré
- Licence de conception de matériel
- Non enregistré
- Entretien
- Non archivé dans les dernières métadonnées enregistrées
- Dernière poussée du référentiel observée
- 2026-09-13
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Rubriques documentaires
- The Sesame Robot Project
- Features
- Watch the launch video on YouTube
- Commencer
- 1. Gather Parts
- 2. Print Parts
Parcourez les catégories de cette ressource
Explorez les collections associées
Parcourir Matériel →Plus dans Matériel
Référentiel

 Référentiel
 Source ouverte
OpenCatEsp32-Quadruped-Robot · PetoiCamp
Un framework de robot quadrupède open source basé sur ESP32 pour développer des robots à quatre pattes de style Boston Dynamics qui sont parfaits pour l'enseignement STEM, le codage et la robotique, les applications robotiques IoT…
Matériel de bricolage et d'éducation Référentiel
 Source ouverte
OpenCat-Quadruped-Robot · PetoiCamp
Un framework open source pour animaux de compagnie quadrupèdes pour développer des robots à quatre pattes de style Boston Dynamics, parfaits pour l'enseignement STEM, le codage et la robotique, les applications robotiques IoT, l'amélioration de l'IA…
Matériel de bricolage et d'éducation Référentiel
 Source ouverte
popi_project · popi-mkx3
Voici tout ce que vous devez savoir sur POPI, notre robot quadrupède open source. Si vous souhaitez consulter les vidéos que nous publierons à ce sujet, vous pouvez consulter notre chaîne YouTube.
Matériel de bricolage et d'éducation Référentiel
 Recherche
OpenCat-Old · PetoiCamp
Référence historique : un chat robotique programmable et hautement maniable pour l'enseignement STEM et les services améliorés par l'IA.
Matériel de bricolage et d'éducation Référentiel
 Recherche
open quadruped · adham-elarabawy
open-quadruped est un projet de robot quadrupède imprimé en 3D avec génération de démarche et contrôle de la pose du corps.
Matériel de bricolage et d'éducation