 Repositorio
 Investigación
Robotics Toolbox for Python
Herramientas y ejemplos de Python para educación en robótica y exploración de algoritmos.
Cursos y documentación
Investigación y aprendizaje / Investigación
La encuesta OCRM recopila investigaciones sobre el aprendizaje incorporado para la manipulación robótica centrada en objetos.
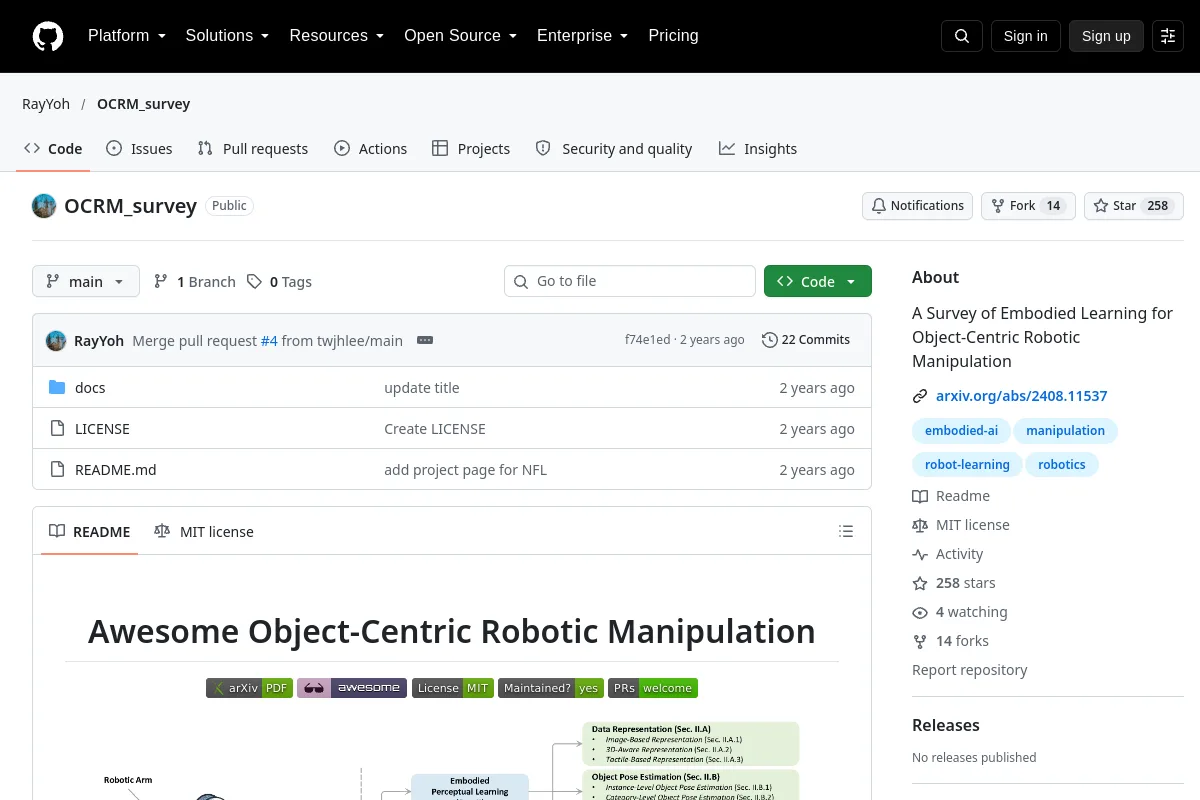
La encuesta OCRM recopila investigaciones sobre el aprendizaje incorporado para la manipulación robótica centrada en objetos.
Resumen del editor: "Un estudio sobre el aprendizaje incorporado para la manipulación robótica centrada en objetos"
Utilice su repositorio para inspeccionar la implementación, la documentación y los flujos de trabajo compatibles. Este registro de directorio identifica al mantenedor, la licencia del código y los recursos relacionados; no afirma que el proyecto haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Investigación
Herramientas y ejemplos de Python para educación en robótica y exploración de algoritmos.
Cursos y documentación Repositorio
 Código abierto
Un tutorial sobre cinemática diferencial del manipulador
Cursos y documentación Repositorio
 Repositorio
 Código abierto
La versión en inglés de 14 conferencias sobre SLAM visual.
Cursos y documentación Repositorio
 Investigación
zenoh-plugin-ros2dds proporciona un complemento y un puente Zenoh para la comunicación ROS 2 a través de DDS.
Estándares y colecciones de referencia Repositorio
 Investigación
Embodied AI Lab es un centro de investigación que cubre VLA, infraestructura de datos y evaluación de robótica.
Estándares y colecciones de referencia