 Repository
 Forschung
Robotics Toolbox for Python
Python-Tools und Beispiele für die Robotikausbildung und die Erforschung von Algorithmen.
Kurse & Dokumentation
Forschen und Lernen / Forschung
Die OCRM-Umfrage sammelt Forschungsergebnisse zum verkörperten Lernen für objektzentrierte Robotermanipulation.
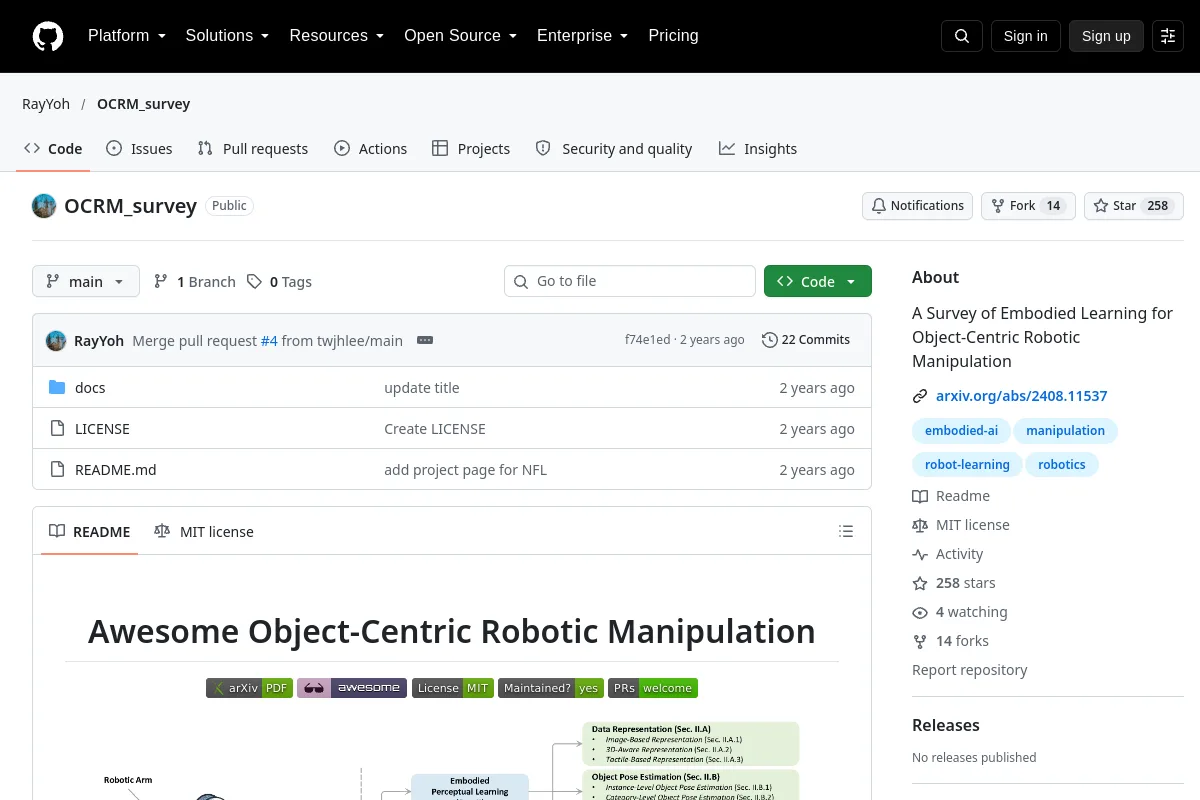
Die OCRM-Umfrage sammelt Forschungsergebnisse zum verkörperten Lernen für objektzentrierte Robotermanipulation.
Zusammenfassung des Herausgebers: „Ein Überblick über verkörpertes Lernen für objektzentrierte Robotermanipulation“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
Python-Tools und Beispiele für die Robotikausbildung und die Erforschung von Algorithmen.
Kurse & Dokumentation Repository
 Open Source
Ein Tutorial zur Differentialkinematik von Manipulatoren
Kurse & Dokumentation Repository
 Repository
 Open Source
Die englische Version von 14 Vorträgen zum Thema Visual SLAM.
Kurse & Dokumentation Repository
 Forschung
zenoh-plugin-ros2dds bietet ein Zenoh-Plugin und eine Brücke für die ROS 2-Kommunikation über DDS.
Normen- und Referenzsammlungen Repository
 Forschung
Das Embodied AI Lab ist ein Forschungszentrum für VLA, Dateninfrastruktur und Robotikbewertung.
Normen- und Referenzsammlungen