 Förvar
 Öppen källkod
SO ARM100 · TheRobotStudio
Designar och installationsdokumentation för Standard Open Arm-robotar och LeRobot-integration.
Robotinlärningsramar
Hårdvara / Forskning
SO-ARM100/101 Parallel Gripper tillhandahåller en 3D-printad gripardesign för SO-ARM-projekt.
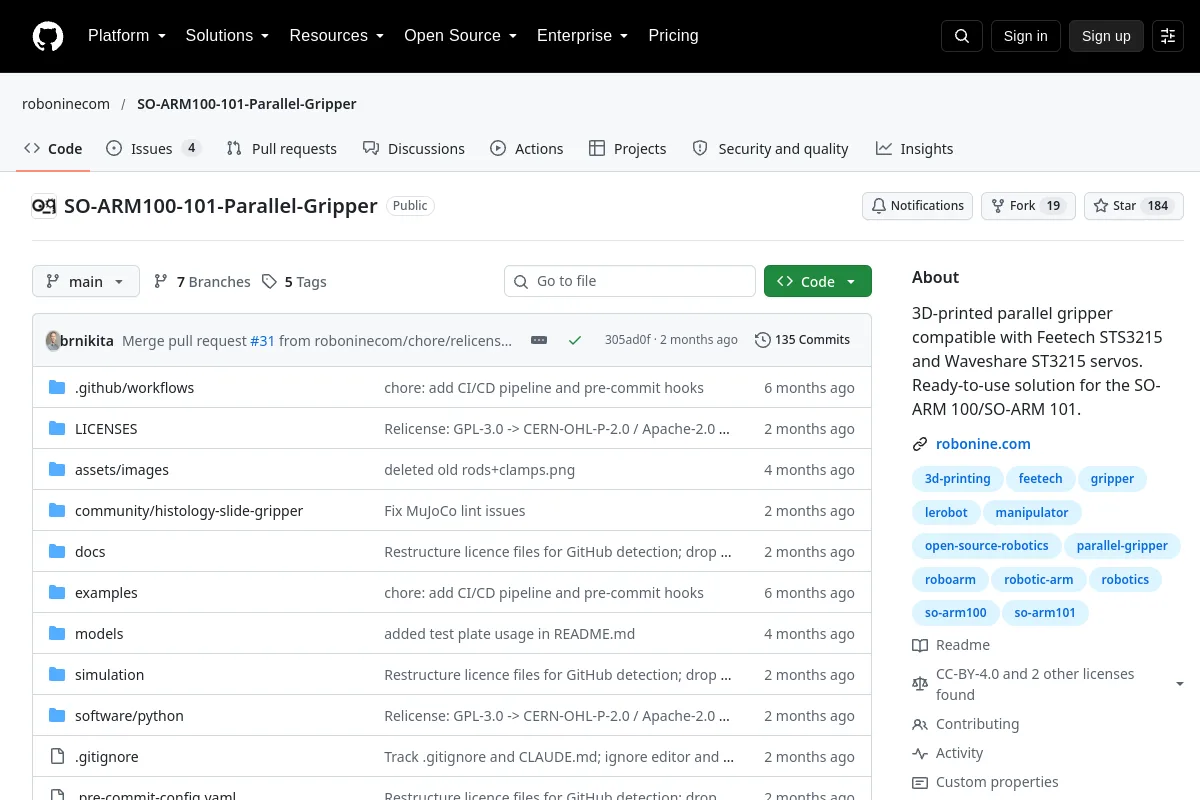
SO-ARM100/101 Parallel Gripper tillhandahåller en 3D-printad gripardesign för SO-ARM-projekt.
Utgivarens sammanfattning: "3D-printad parallellgripare kompatibel med Feetech STS3215 och Waveshare ST3215 servon. Färdig att använda lösning för SO-ARM 100/SO-ARM 101."
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Designar och installationsdokumentation för Standard Open Arm-robotar och LeRobot-integration.
Robotinlärningsramar