 Repositorio
 Código abierto
LeRobot · huggingface
Herramientas LeRobot para control de robots, conjuntos de datos y aprendizaje de un extremo a otro.
Marcos de aprendizaje de robotsEstamos comprobando la relevancia y clasificación de este recurso. Se omite temporalmente en las colecciones seleccionadas.
URDF and Placo headings suggest robotics, but the short publisher summary does not establish the task or intended use.
Fuente: información publicada del proyecto. · revisión editorial 9 de octubre de 2026. Este estado no indica una verificación de enlace fallida.
programas / Investigación
Proyecto Adverserial Waddle Dynamics con secciones de entrenamiento y visualización URDF.
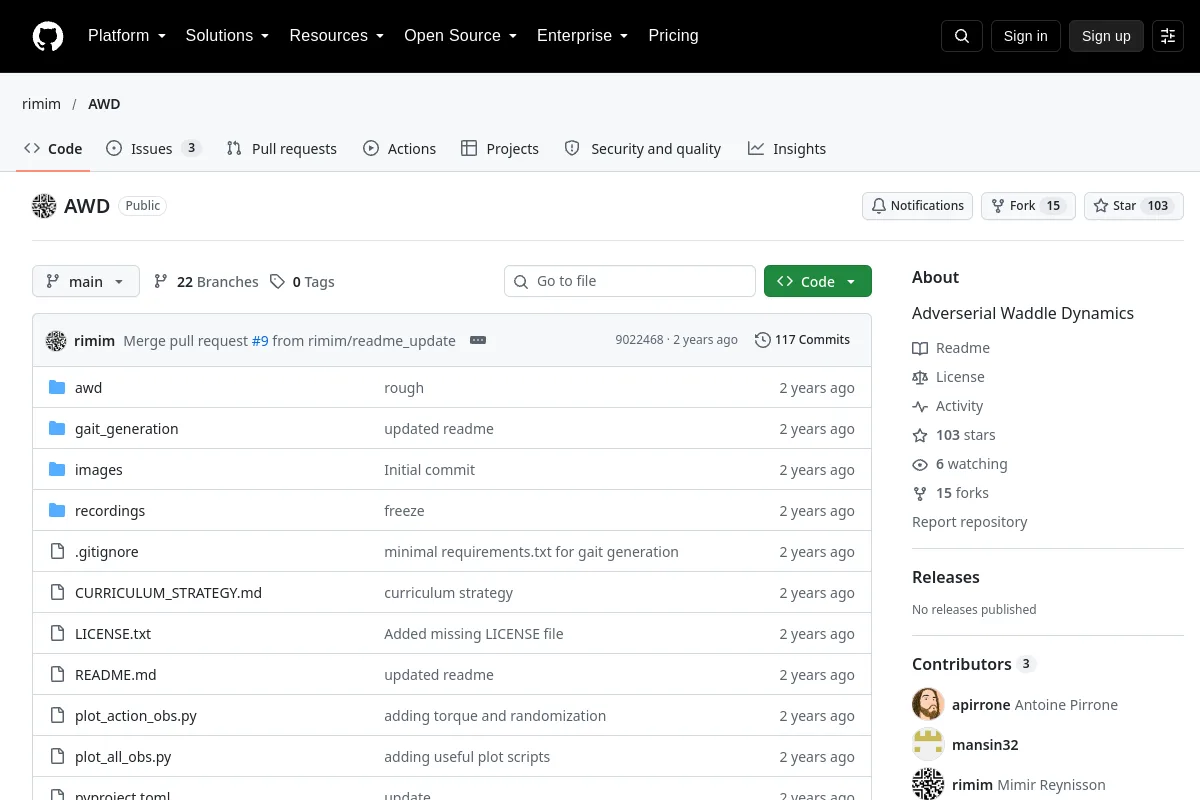
Proyecto Adverserial Waddle Dynamics con secciones de entrenamiento y visualización URDF.
Resumen del editor: “Dinámica adversaria del Waddle”
Utilice su repositorio para inspeccionar la implementación, la documentación y los flujos de trabajo compatibles. Este registro de directorio identifica al mantenedor, la licencia del código y los recursos relacionados; no afirma que el proyecto haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Herramientas LeRobot para control de robots, conjuntos de datos y aprendizaje de un extremo a otro.
Marcos de aprendizaje de robots Repositorio
 Código abierto
MuJoCo Simulador de física para dinámica multiarticular y contacto.
Planificación y control de movimiento Repositorio
 Código abierto
Herramientas de aprendizaje de robots construidas alrededor del ecosistema de simulación de Isaac.
Simulación y física Repositorio
 Investigación
Un SDK de física para detección de colisiones y simulación multifísica.
SDK de robots Repositorio
 Código abierto
Convierte ensamblajes de Onshape en descripciones de robots URDF, SDF y MuJoCo.
Simulación y física Repositorio
 Código abierto
Un estimador de estado visual-inercial monocular robusto y versátil
Navegación y SLAM