 Deposito
 Fonte aperta
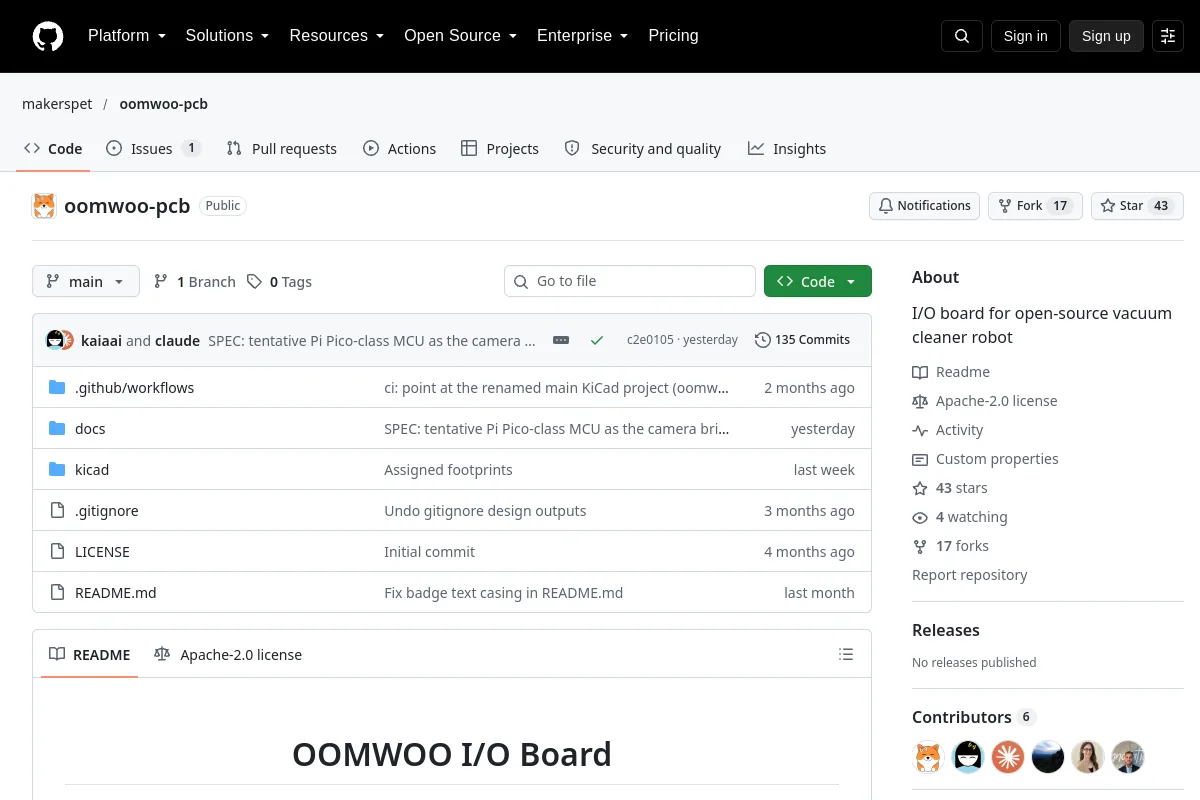
oomwoo-pcb · makerspet
Scheda I/O per robot aspirapolvere open source
Potenza ed elettronica
Componenti principali / Ricerca
Un sistema di azionamento del motore con controllo ad orientamento di campo (FOC) di livello tecnico, pronto per la produzione, progettato per attuatori robotici ad alte prestazioni, caratterizzato da anelli di corrente ad elevata larghezza di banda, rotore preciso...
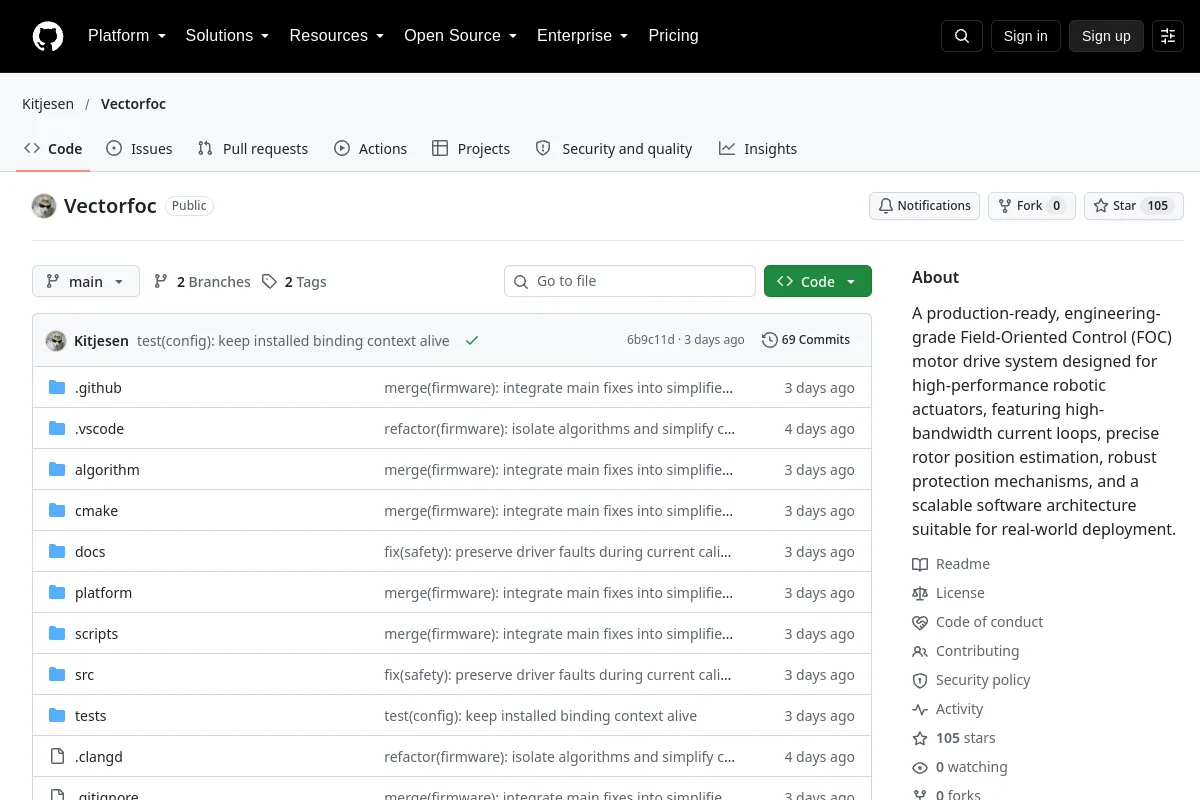
Un sistema di azionamento del motore con controllo ad orientamento di campo (FOC) di livello tecnico, pronto per la produzione, progettato per attuatori robotici ad alte prestazioni, caratterizzato da anelli di corrente ad elevata larghezza di banda, rotore preciso...
Scopo dell'editore: un sistema di azionamento del motore Field-Oriented Control (FOC) di livello tecnico, pronto per la produzione, progettato per attuatori robotici ad alte prestazioni, caratterizzato da anelli di corrente a larghezza di banda elevata, stima precisa della posizione del rotore, robusti meccanismi di protezione e un'architettura software scalabile adatta per l'implementazione nel mondo reale.
Controllare valori nominali, limiti continui/di picco, montaggio, interfacce elettriche e documentazione dell'editore per il componente reale. L'inclusione non è una certificazione di sicurezza o compatibilità.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Scheda I/O per robot aspirapolvere open source
Potenza ed elettronica Deposito
 Fonte aperta
Apri Hardware attuatore robot
Attuatori e motori Sito web
 Commerciale
Sensori forza-coppia e apparecchiature di interfaccia dell'estremità del braccio per robot.
Rilevamento di forza e tattile Sito web
 Commerciale
Componenti di rilevamento MEMS per la misurazione inerziale e la percezione del movimento.
Rilevamento di posizione e inerziale Sito web
 Commerciale
Dispositivi di rilevamento forza-coppia per l'interazione e la manipolazione dei robot.
Rilevamento di forza e tattile Sito web
 Commerciale
Acceleratori Edge AI per carichi di lavoro di percezione e inferenza locale.
Calcolo perimetrale