 Repository
 Forschung
Stanford Doggo
Ein vierbeiniges Hardwareprojekt für Experimente zur Fortbewegung auf Beinen.
Vierfüßige Roboter
Produkte / Kommerziell
Eine mobile Roboterplattform mit Entwicklungsressourcen für ROS-Workflows.
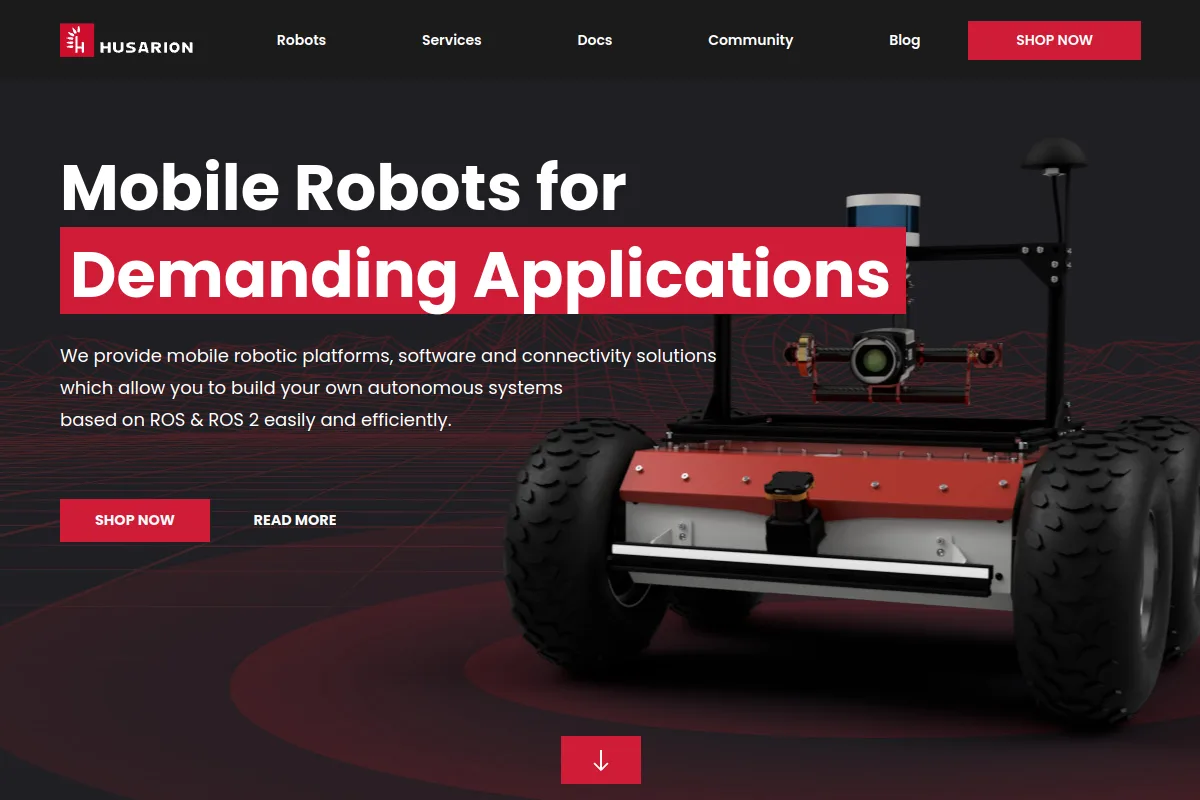
Eine mobile Roboterplattform mit Entwicklungsressourcen für ROS-Workflows.
Überprüfen Sie das genaue Modell und die Konfiguration des Herstellers. Bestätigen Sie die aktuelle Verfügbarkeit, Entwicklungsschnittstellen, Betriebsgrenzen und geplante Aufgaben; Ein Produktlink ist keine Kaufempfehlung.
Folgen Sie einem abgestuften Projektpfad mit Lernzielen, praktischen Aufgaben und Bereitschaftsprüfungen.
Alle Pfade anzeigen mit Husarion ROSbot →
Repository
Forschung
Ein vierbeiniges Hardwareprojekt für Experimente zur Fortbewegung auf Beinen.
Vierfüßige Roboter Website
 Forschung
Ein kompaktes Zweibeinroboter-Hardwareprojekt für Bauherren.
Humanoide und zweibeinige Roboter Repository
 Forschung
Entwicklungsressourcen für mobile Roboter für ROS 2-basierte Plattformen.
Mobile Roboter und Rover Repository
 Forschung
Ein Rover-Hardwareprojekt, das von Planetenerkundungsrobotern inspiriert ist.
Mobile Roboter und Rover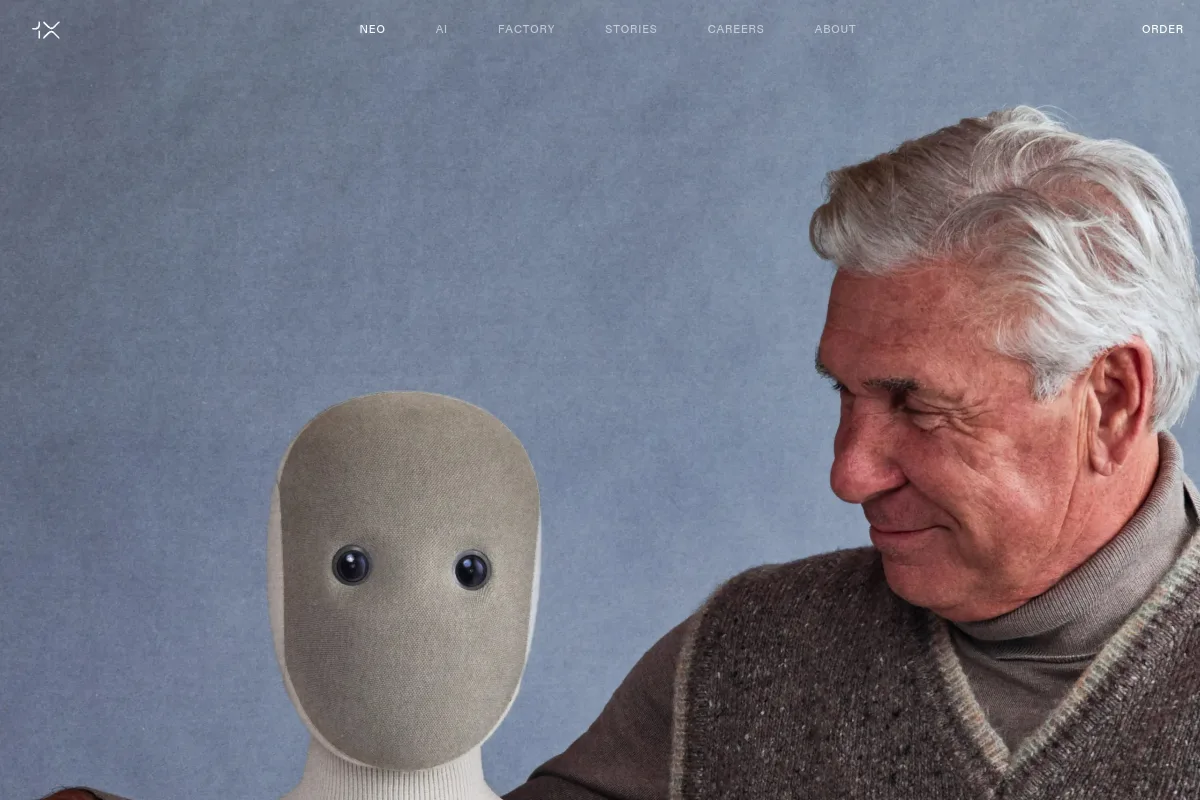 Website
 Kommerziell
Eine von 1X Technologies entwickelte humanoide Roboterplattform.
Humanoide und zweibeinige Roboter Website
 Kommerziell
Eine kleine Flugrobotikplattform mit Entwicklungshardware und -software.
Luft- und Meeresroboter